[机器人辅助拉提斯木斯背部肌肉的收获:一个案例报告]
Denis Ehrl1,2, Tim Nuernberger1, Christian Stief3
1Abteilung für Handchirurgie, Plastische Chirurgie und Ästhetische Chirurgie, Klinikum der Ludwig-Maximilians- Universität München, München, Germany.
Handchirurgie, Mikrochirurgie, plastische Chirurgie : Organ der Deutschsprachigen Arbeitsgemeinschaft fur Handchirurgie : Organ der Deutschsprachigen Arbeitsgemeinschaft fur Mikrochirurgie der Peripheren Nerven und Gefasse : Organ der V...
|March 4, 2024

概括
现在,机器人技术在整形手术中非常重要. 这篇论文详细介绍了德语国家首次机器人辅助的背肌肉自由收获,旨在推进机器人手术知识.
科学领域:
- 机器人手术 机器人手术
- 整形外科 整形外科 整形外科
- 微手术 微手术是一种微手术.
背景情况:
- 机器人技术已经超越了整体外科和泌尿外科的范围,进入了各种手术专业.
- 机器人技术在整形外科的应用是一个新兴领域.
- 在重建手术中,越来越多地寻求最少的侵入性技术.
研究的目的:
- 为了记录在德语地区的第一个机器人辅助的乳背部肌肉自由收获.
- 为不断增长的关于整形外科机器人应用的知识提供贡献.
- 促进机器人辅助手术在德国整形外科实践中的采用和整合.
主要方法:
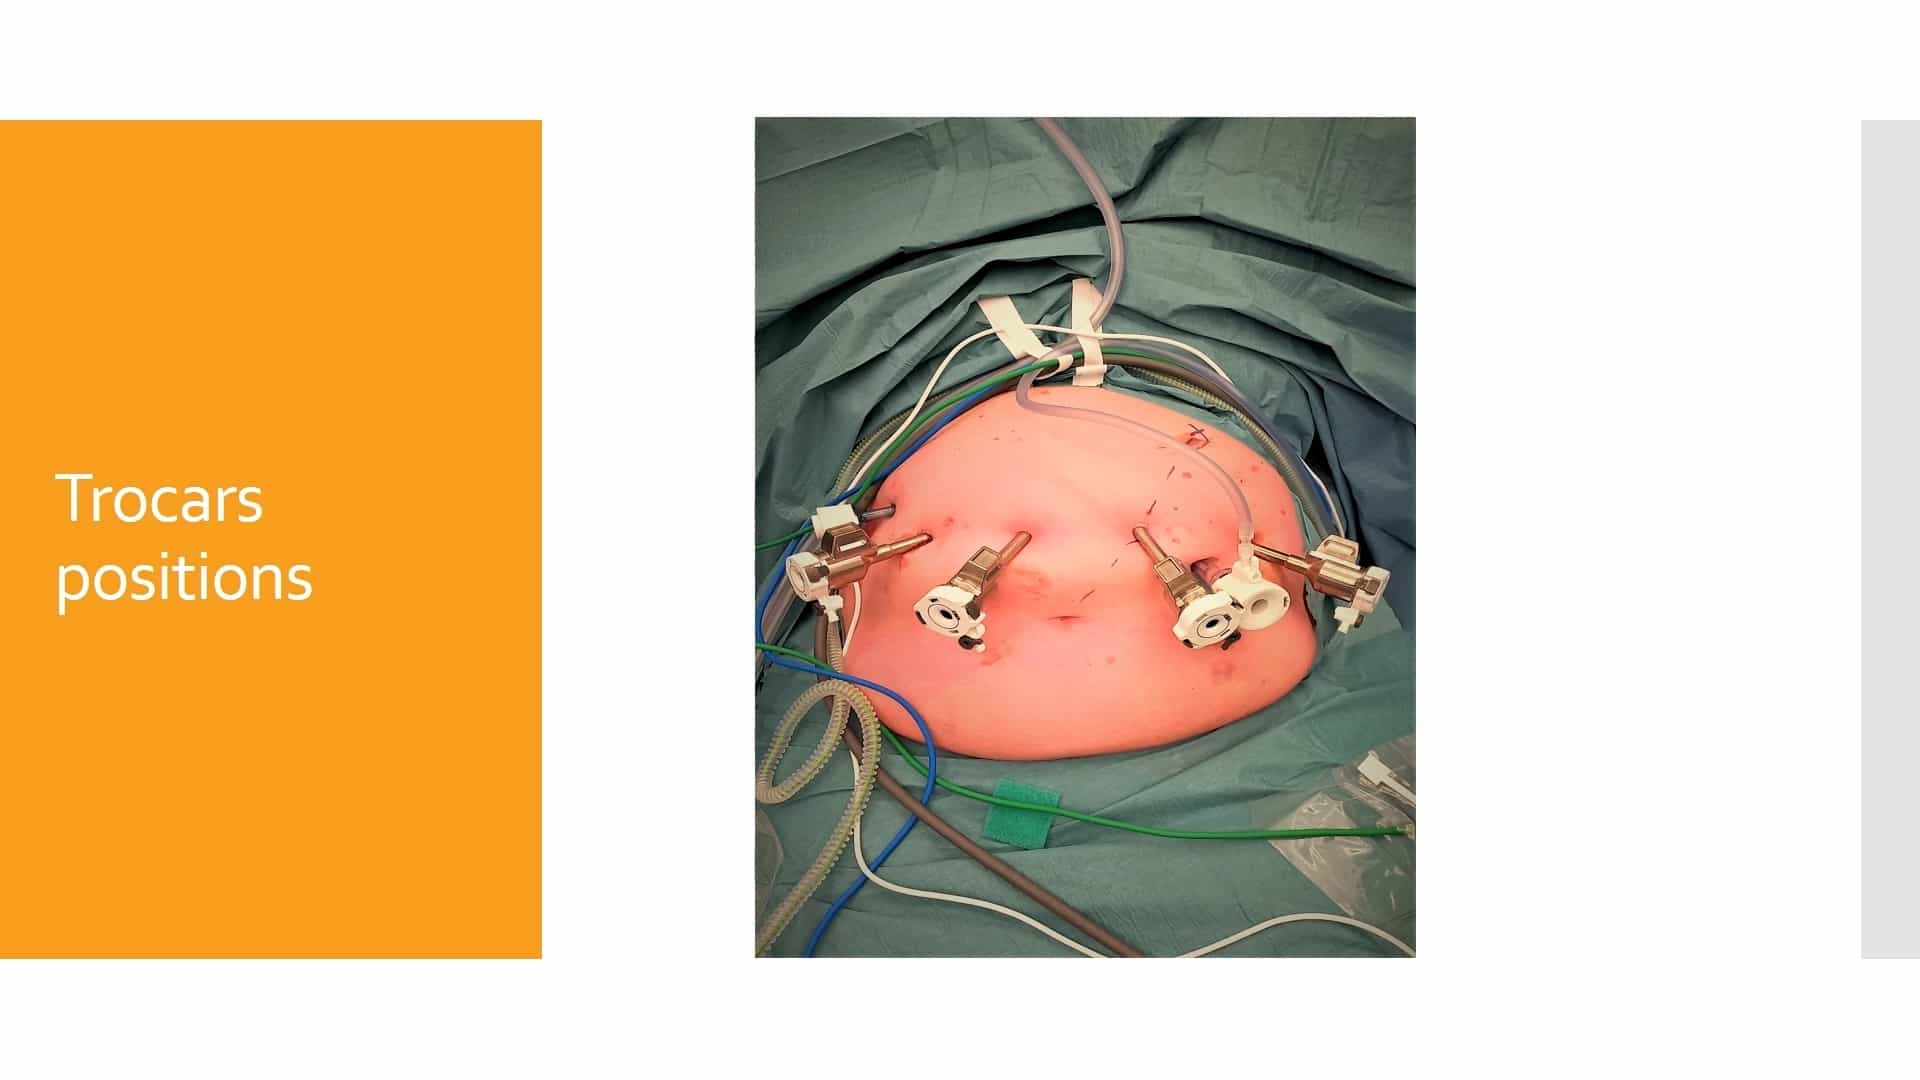
- 一个涉及机器人辅助的收获拉提西姆斯背部肌肉自由的案例描述.
- 利用机器人手术系统,在翻盖升高过程中提高精度和可视化.
- 标准的微手术技术用于自由膜解剖.
主要成果:
- 成功的机器人辅助的收获大背肌肌肉的自由翻盖.
- 在这种特定的重建程序中,机器人协助的可行性已被证明.
- 在收获阶段没有报告的手术内并发症.
结论:
- 机器人辅助的拉提西姆斯背部自由片的收获是一种可行的技术.
- 这种方法有可能在复杂的整形手术中提高精度和可视化.
- 进一步的研究和培训是有必要的,以扩大在整形外科的机器人应用.