对于没有外部运动捕捉系统的赛博格,自动导航的反控制
Mochammad Ariyanto1,2, Chowdhury Mohammad Masum Refat1, Kotaro Yamamoto1
1Department of Mechanical Engineering, Graduate School of Engineering, Osaka University, Suita 565-0871, Japan.
Heliyon
|March 7, 2024

概括
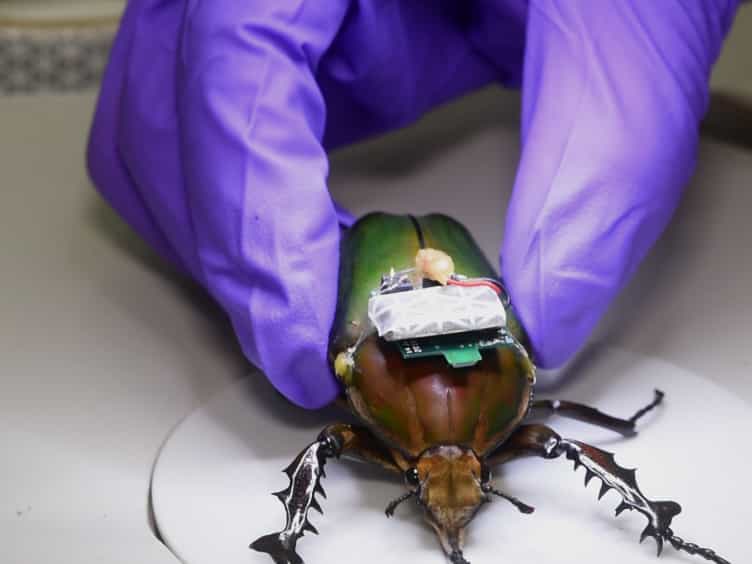
装备有嵌入式避障碍和人类检测系统的赛博格可以在复杂的环境中自主导航. 这种进步克服了的自然局限性,提高了它们在搜救任务中的潜力.
科学领域:
- 机器人和生物混合系统
- 搜索和救援技术的技术.
- 嵌入式传感器系统
背景情况:
- 提供了独特的机动和尺寸优势,用于搜救 (SAR) 的混合机器人平台.
- 的自然行为,如走在拐角处,限制了它们在非结构化的环境中的有效性.
- 现有的机器人系统缺乏自主导航和人类检测能力.
研究的目的:
- 开发和实施机载自动避障和人类检测系统,以对机器人进行检测.
- 为了实现自主导航和人类识别,无需外部运动捕捉系统.
- 为了提高机器人在具有挑战性的搜救场景中的实用性.
主要方法:
- 集成了一个低功耗的飞行时间 (ToF) 传感器,用于测量距离和检测障碍物.
- 使用低分辨率的热阵列传感器来检测人类存在.
- 实施了使用惯性测量单元 (IMU) 和ToF数据进行导航的反控制系统.
- 采用随机森林分类器用于嵌入式人类检测.
主要成果:
- 成功地在非结构化的实验室环境中导航,自主避开障碍物和逃离角落.
- 展示了实时的人类存在识别.
- 在25厘米的人体检测中达到高精度 (92.5%),在100厘米时精度降低 (70%).
结论:
- 开发的机载系统有效地使机器人能够克服SAR任务的行为限制.
- 集成的传感器和控制系统提供了强大的障碍回避和人类检测能力.
- 这项研究推进了生物混合机器人在复杂,现实世界的应用中的潜力.


