
通过扭矩聚焦实现活磁性微机器人的空间选择性交付
Nima Mirkhani1, Michael G Christiansen1, Tinotenda Gwisai1
1Institute for Translational Medicine, Department of Health Sciences and Technology, ETH Zurich, CH-8092, Zurich, Switzerland.
Nature communications
|March 9, 2024

概括
这项研究引入了微机器人的新型磁性控制方法,通过精确的聚焦调动来增强瘤准. 这种技术在健康组织中最大限度地减少了非目标效应,改善了深层瘤的治疗效果.
科学领域:
- 生物医学工程 生物医学工程
- 磁力驱动装置 磁力驱动装置
- 微型机器人技术就是微型机器人.
背景情况:
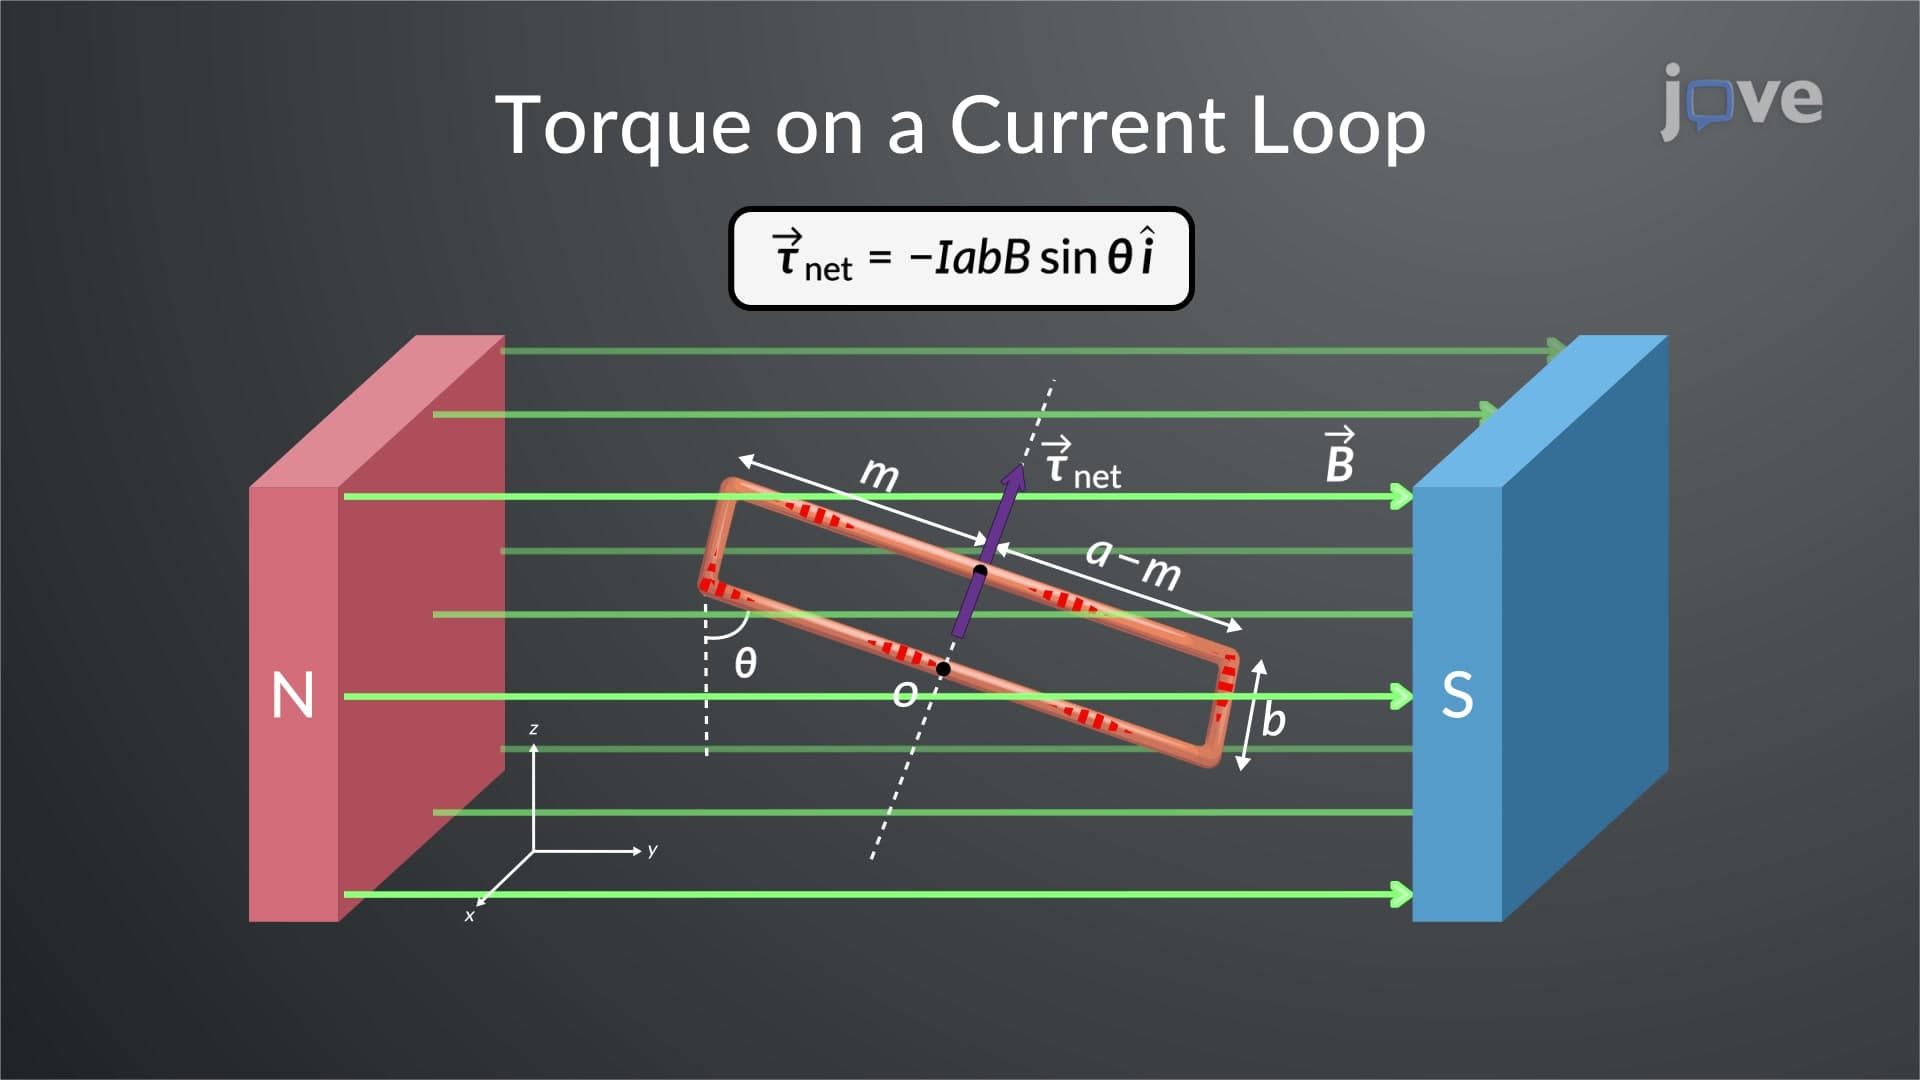
- 旋转的磁场使微机器人能够对瘤进行向.
- 对于深层瘤来说,在健康组织中抑制非目标激活仍然存在挑战.
研究的目的:
- 开发和验证微机器人的空间选择性扭矩控制策略.
- 将旋转磁场与静磁场相结合,用于精确的执行.
主要方法:
- 使用磁力战术细菌作为执行器进行非目标扭矩抑制的数值建模.
- 在体外实验中研究焦点扭矩应用及其对细菌殖民的影响.
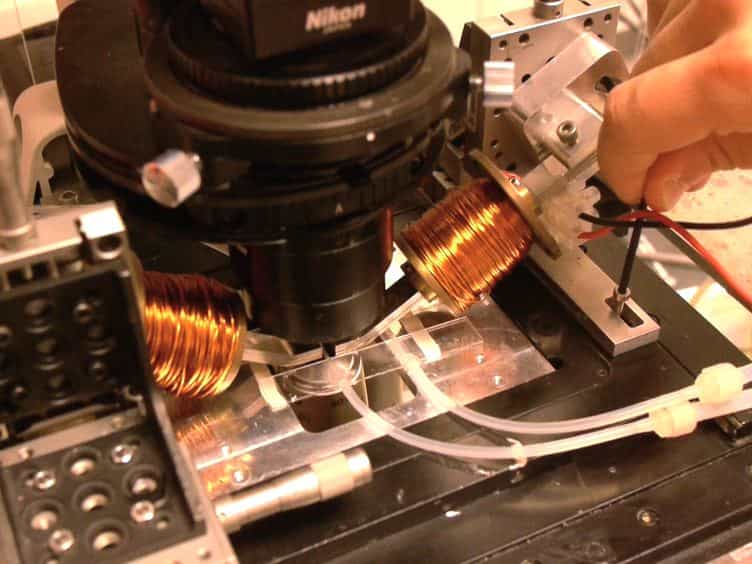
- 一个小鼠尺寸的扭矩聚焦装置的构造和应用.
主要成果:
- 数字模型表明,对于人类应用,厘米到毫米分辨率的可行性.
- 实验室研究表明,抑制了非目标激活效应.
- 在体内研究表明,在瘤中增加了细菌的积累,并且有着聚焦的启动.
结论:
- 开发的控制方案有效地将基于扭矩的驱动与空间定位相结合.
- 这种方法增强了微机器人在瘤中的积累,同时最大限度地减少了非目标效应.
- 该系统在深层瘤中显示出精确的治疗输送的前景.