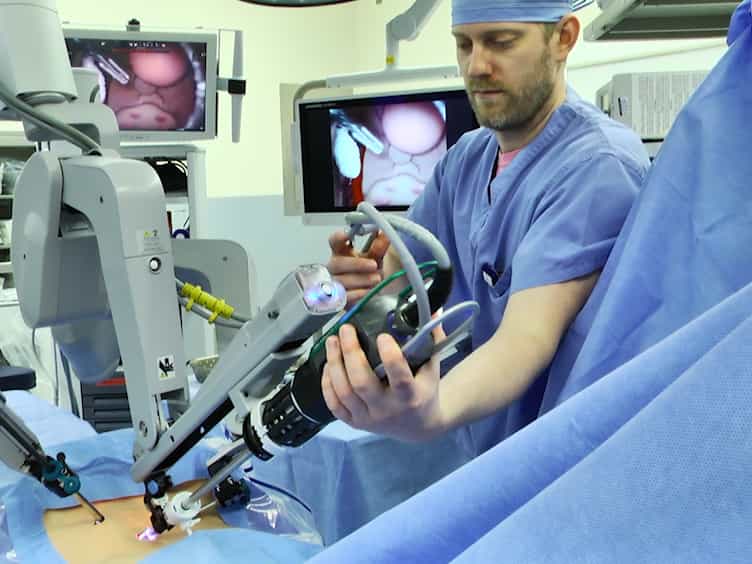
巡回护士的学习曲线通过CUSUM分析掌握Ti-机器人辅助脊柱手术设备的操作技能:试点研究
Yichao Yao1, Huiyue Wang2, Qi Zhang1
1Department of Operating Room, Baoding First Central Hospital, Baoding, China.
PloS one
|March 11, 2024

概括
旅行护士需要至少八次手术才能掌握Ti-机器人辅助脊柱手术设备. 未来的培训应该强调图像获取,传输和螺丝放置计划,以获得最佳的技能发展.
科学领域:
- 神经外科 神经外科
- 机器人在医学中的机器人
- 护理教育 护理教育
背景情况:
- 机器人辅助脊柱手术正在进步,需要手术室人员具备专业技能.
- 巡回护士在复杂的外科设备的高效设置和运行中发挥着至关重要的作用.
- 需要标准化的培训协议来确保机器人手术系统的熟练程度.
研究的目的:
- 为了确定巡回护士使用Ti-机器人辅助脊柱手术设备达到熟练程度的最低手术数量.
- 为了建立一个数据驱动的基础,制定资格标准和培训计划的护士在这个外科设置.
主要方法:
- 9名巡回护士使用脊柱模型进行了16次模拟的Ti-机器人脊柱手术.
- 关键性能指标包括设备准备,图像采集/传输,螺丝放置计划和机器人臂操作的时间.
- 通过累积总和分析分析学习曲线,以确定技能掌握点.
主要成果:
- 个体学习曲线表明掌握了3至11个操作.
- 一般的学习曲线表明,需要8个操作来获得整体技能.
- 具体的阶段,特别是图像采集/传输和螺丝放置规划,提出了最大的挑战.
结论:
- 旅行护士需要至少八次模拟手术才能掌握Ti-robot脊椎手术设备.
- 培训计划应优先考虑图像采集,传输和螺丝放置规划阶段.
- 这些发现支持制定护士资格的客观标准,并针对机器人手术的技能提升.