以章鱼为灵感的软吸管使用具有传感能力的介电弹性体执行器
Armin Jamali1,2, Dushyant Bhagwan Mishra1,2, Frank Goldschmidtboeing1,2
1Department of Microsystems Engineering (IMTEK), University of Freiburg, Freiburg im Breisgau, Germany.
Bioinspiration & biomimetics
|March 11, 2024

概括
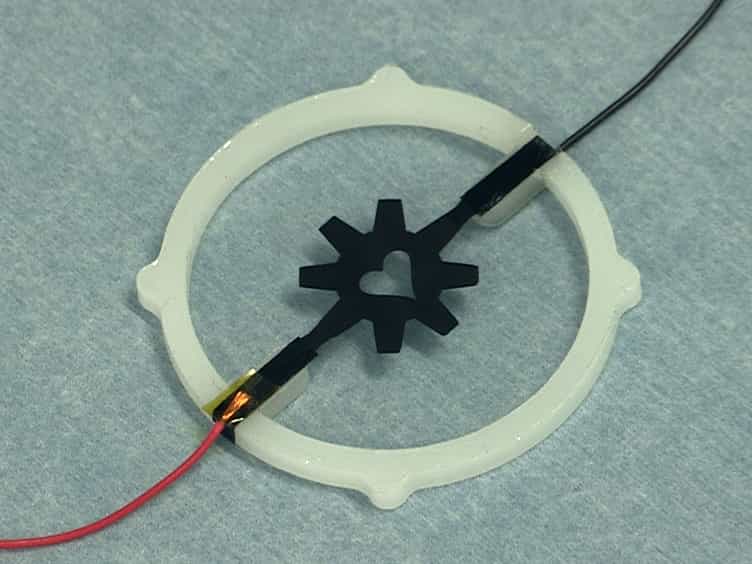
研究人员开发了灵感来自章鱼触手的新型介电弹性体吸管,用于软机器人. 这些生物灵感的抓手可以抓住高达58g的物体,并包括集成的传感功能.
科学领域:
- 软机器人软机器人 软机器人
- 生物启发的工程是生物启发的.
- 材料科学是一种材料科学.
背景情况:
- 软机器人提供了可适应和灵活的终端效应器,模仿生物系统.
- 章鱼的触角为坚固地粘附于不规则的表面提供了一个模型.
研究的目的:
- 为了设计,制造和表征新的介电弹性体吸管,灵感来自章鱼的触角.
- 开发一种软的抓手,可以在没有预拉伸或外部支的情况下运行.
主要方法:
- 使用介电弹性体技术制造吸管.
- 设计出平面的偏移,用于基于吸收的抓取.
- 经过测试的负压产生和物体提升能力.
主要成果:
- 在空气中达到高达1.3kPa的负压.
- 成功地抓住和举起重达58克的物体.
- 展示了用于抓取确认的集成传感器.
结论:
- 新型吸管为软机器人抓手提供了一个有希望的生物灵感解决方案.
- 该设计消除了预拉伸或外部支的需要,简化了操作.
- 集成的传感器可以提高软抓手的功能和可靠性.