
开发一种MRI兼容的机器人扰动系统,用于研究大脑干对长延迟反应的任务依赖性贡献
Rebecca C Nikonowicz1, Fabrizio Sergi1,2
1Department of Biomedical Engineering, University of Delaware, 540 S College Ave, Newark, DE 19713, USA.
bioRxiv : the preprint server for biology
|March 18, 2024

概括
研究人员开发了一种新的机器人系统,用于测量运动任务期间的视网脊髓 (RST) 功能. 该系统成功地根据任务目标区分了肌肉反应,验证了其在功能性MRI研究中的使用.
科学领域:
- 神经科学是一个神经科学.
- 发动机控制器的控制器
- 系统神经科学 系统神经科学
背景情况:
- 在体内直接测量视网脊柱管 (RST) 功能是具有挑战性的.
- RST涉及到在自愿抵抗肌肉伸展期间调节长延迟反应 (LLRs).
- 功能磁共振成像 (fMRI) 为评估运动任务期间的RST功能提供了一个潜在的途径.
研究的目的:
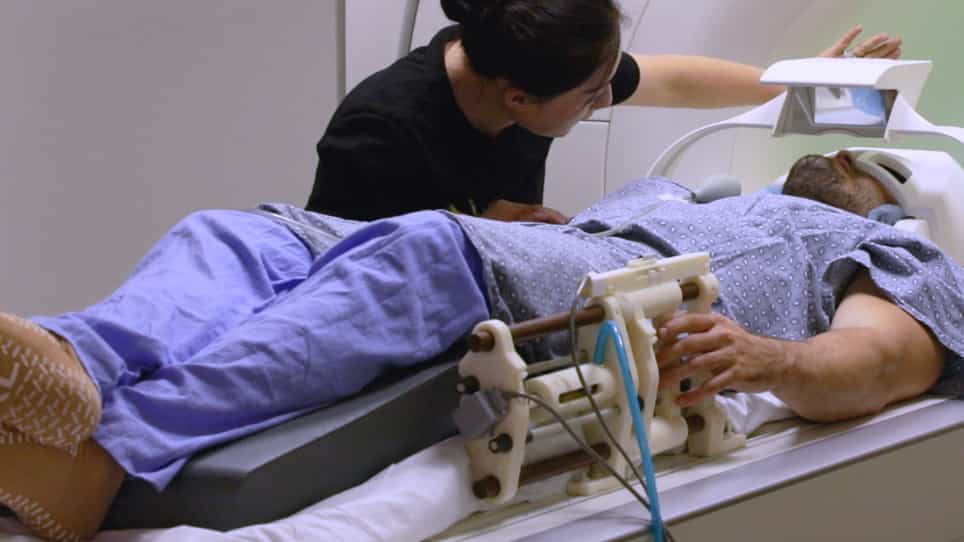
- 开发和验证一个新的MR兼容的机器人扰动系统,双电机拉伸手腕 (DMSW).
- 调查使用fMRI与机器人唤起的LLR测量运动相关RST功能的可行性.
- 检查与不同运动任务目标相关的脑激活模式 (收益率与收益率对比). 抵制) 的情况.
主要方法:
- 开发和验证兼容MR的双电机拉伸手腕 (DMSW) 系统.
- 使用表面电肌图 (sEMG) 来测量MRI扫描仪外的LLR振幅 (LLRa).
- 对参与者进行全脑fMRI扫描,在yield,resist和yield slow条件下执行机器人唤起的手腕扰动.
主要成果:
- sEMG数据证实,与收益率条件相比,在阻力条件下LLRa显著增加.
- 在fMRI分析显示,在抵抗条件下,大脑中枢,中脑,pons和主要运动皮层的脑活性增加.
- 根据任务指令,DMSW系统有效地引起了基于任务指令的不同幅度的LLR,并在fMRI期间可靠地运行.
结论:
- DMSW系统经过验证,可以在手腕肌肉中引起依赖任务的LLR.
- 该研究表明fMRI与DMSW在体内评估运动相关RST功能的潜力.
- 任务指令显著影响LLR和相关的神经激活模式,突出显示RST在运动控制中的作用.
更多相关视频
 07:34
Functional MRI in Conjunction with a Novel MRI-compatible Hand-induced Robotic Device to Evaluate Rehabilitation of Individuals Recovering from Hand Grip Deficits
Published on: November 23, 2019
7.9K
 10:51
An Experimental Platform to Study the Closed-loop Performance of Brain-machine Interfaces
Published on: March 10, 2011
13.7K