
评估一个带有编码光圈对比器的紧型马相机的轴分辨率
Tobias Meißner1,2, Laura Antonia Cerbone3,4, Paolo Russo4,5
1Institute of Biomedical Engineering (IBT), Karlsruhe Institute of Technology (KIT), Karlsruhe, Germany. publications@ibt.kit.edu.
EJNMMI physics
|March 21, 2024

概括
编码孔径手持玛摄像机显示了用于手术内成像的深度估计能力. 虽然3D-MLEM提供了更好的轴分辨率,但MURA解码提供了更快的重建时间,适合实时核医学应用.
科学领域:
- 核医学就是核医学.
- 医疗成像医学成像
- 应用物理 应用物理
背景情况:
- 手持式马相机正在开发用于手术期间的成像.
- 编码的光圈聚合器提供高灵敏度和3D成像潜力.
- 这些对诸如淋巴结局部化等应用有前途.
研究的目的:
- 为了评估编码光圈马相机的轴分辨率.
- 为了比较两个重建方法的计算性能:MURA解码和3D-MLEM.
- 评估点类源的深度估计可行性.
主要方法:
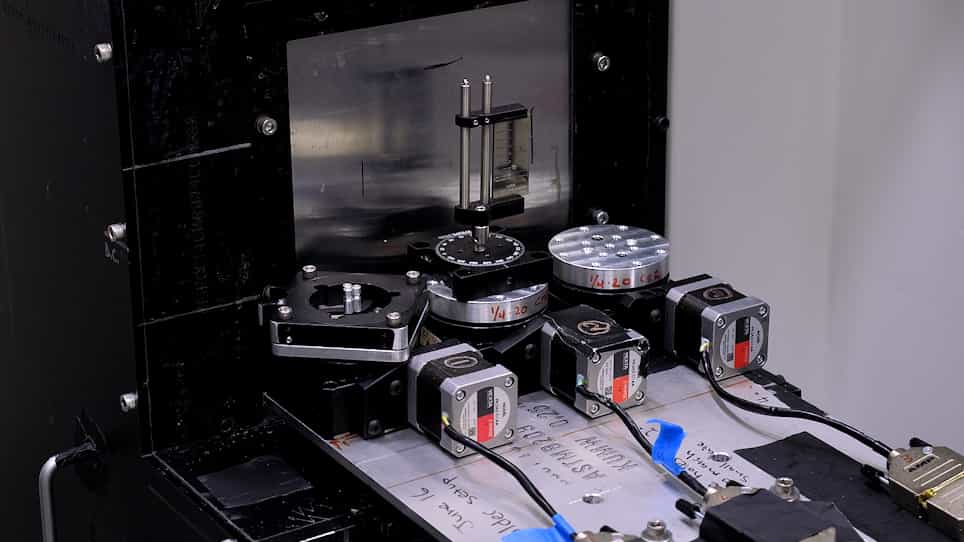
- 使用了一台带有Timepix3探测器和MURA面具的实验性马相机.
- 类似点的玛光源位于不同距离 (12-100毫米) 的位置.
- 轴分辨率由CNR配置文件的FWHM确定; MURA解码和3D-MLEM进行了比较.
主要成果:
- 3D-MLEM实现了比MURA解码更高的对比度与噪声比率 (CNR) 和更好的轴分辨率 (FWHM).
- 在这两种方法中,轴分辨率与距离降低.
- 3D-MLEM计算速度比MURA解码速度慢了4400倍.
结论:
- 编码的孔径使得近距离的点状源的深度估计成为可能.
- 3D-MLEM提供了卓越的轴分辨率,但在计算上是密集的.
- MURA解码在计算上更快,因此适用于实时手术内成像.