
PitSurgRT:在内镜下垂体手术中实时定位关键解剖结构
Zhehua Mao1,2, Adrito Das3, Mobarakol Islam3,4
1Department of Computer Science, University College London, London, UK. z.mao@ucl.ac.uk.

概括
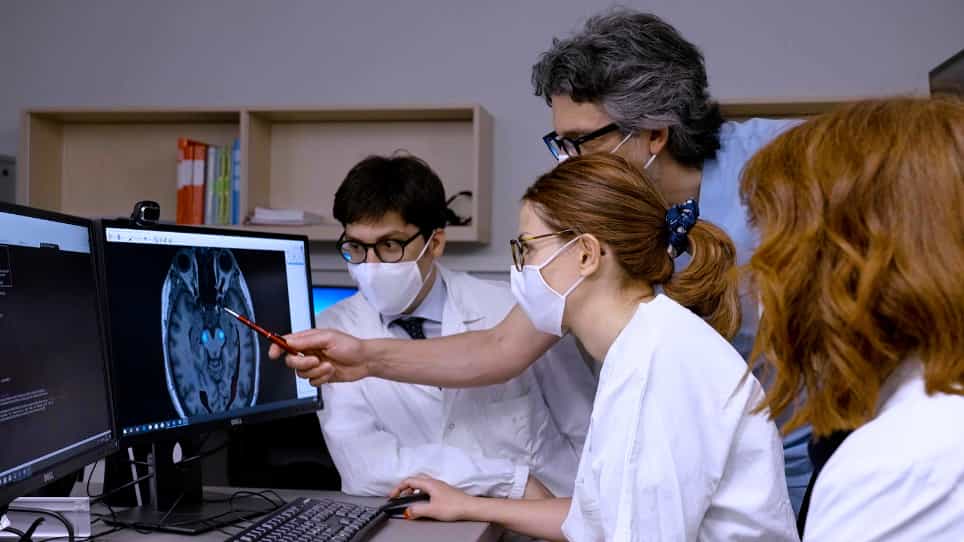
一个深度学习网络PitSurgRT通过提供实时指导来定位关键解剖结构,提高了内镜下垂体手术的安全性. 这种人工智能工具显著减少了局部化错误,帮助外科医生,并可能防止严重的并发症.
科学领域:
- 神经外科 神经外科
- 医疗成像医学成像
- 人工智能的人工智能
背景情况:
- 内镜下垂体手术需要精确的导航附近的关键结构,如动脉和视神经.
- 这些结构的损坏可能导致严重的并发症,包括失明和死亡.
- 在手术期间的指导对于改善局部化和降低手术风险至关重要.
研究的目的:
- 开发和评估一个深度学习网络 (PitSurgRT) 实时定位内镜下垂体手术期间的关键解剖结构.
- 评估人工智能驱动的指导在提高手术精度和患者安全方面的潜力.
主要方法:
- 开发了一个深度学习网络,PitSurgRT,利用一个具有多头架构的高分辨率网络 (HRNet) 骨干.
- 该网络执行关键结构的联合本地化和较大的结构的细分.
- 使用TensorRT实现了模型优化和加速,用于实时推断.
主要成果:
- 与最先进的方法相比,PitSurgRT将平均地标检测错误从138.76像素减少到54.40像素.
- 塞拉的语义细分得到了4.39%的改进.
- 加速模型实现了每秒298的推断速度,88.67%的预测被认为是准确的,用于神经外科医生实时指导.
结论:
- 在PitSurgRT深度学习方法显示显著的承诺实时内科手术指导在内镜垂体外科手术.
- 定量评估,实时加速和神经外科医生反支持其在改善手术结果方面的实用性.
- 这种人工智能方法有可能提高复杂的神经外科手术程序的安全性和有效性.