

i-MYO:一个基于视线运动,增强现实和肌电信号的多抓手假肢手掌控系统
Chunyuan Shi1, Jingdong Zhao1,2, Dapeng Yang1,2
1State Key Laboratory of Robotics and System, Harbin Institute of Technology (HIT), Harbin, China.

概括
本研究介绍了一种创新的假肢手掌控制系统,将目光和增强现实融合在一起. 这种生物方法显著提高了假肢手的功能,并为用户提供了掌握类型的选择.
科学领域:
- 生物电子学 生物电子学
- 假肢是一种假肢.
- 人与计算机的交互
背景情况:
- 控制多抓手假肢手提出了重大挑战.
- 当前的假肢控制系统往往缺乏直观的抓取类型选择.
- 整合先进技术可以提高假肢的功能.
研究的目的:
- 探索融合视线运动和增强现实在生物学的有效性,以增强假肢手的控制.
- 开发和评估人工手的综合控制系统.
主要方法:
- 开发了一种新的集成系统 (i-MYO),结合了视线运动,增强现实和肌电信号.
- 在i-MYO系统中的GazeButton功能从眼睛跟踪数据中检测到抓取类型的意图.
- 基于i-MYO信号的比例速度方案控制了手的运动.
主要成果:
- 在没有事先培训的情况下,身体健康的受试者在物体转移和掌握切换 (97.5%) 中取得了很高的成功率 (91.6%).
- 一名患者使用i-MYO系统成功控制物体 (98.7%) 和快速掌握切换 (99.2%).
- 该系统能够使用最少的肌肉信号和目光输入来直观地控制多种抓取类型.
结论:
- 在仿生学中,凝视运动和增强现实的融合显著扩大了假手控制带宽.
- 通过i-MYO系统,用户可以通过整合两种肌肉信号和目光运动来控制具有六种抓取类型的假肢手.
- 这种方法为直观和有效的假肢控制提供了有希望的进步.


相关概念视频
 01:24
Muscle Coordination and Action
Muscle coordination is a complex and finely tuned process essential for smooth and purposeful movements like flexion, extension, adduction, abduction, and rotation. The human body orchestrates the actions of various muscles working in concert, each with a specific role. Four functional types describe how muscles work together: agonist, antagonist, synergist, and fixator.
Agonists
Agonist muscles, often called prime movers, are the primary muscles responsible for producing a specific movement.
Agonists
Agonist muscles, often called prime movers, are the primary muscles responsible for producing a specific movement.
 01:16
Muscles of the Forearm that Move the Hand and Fingers
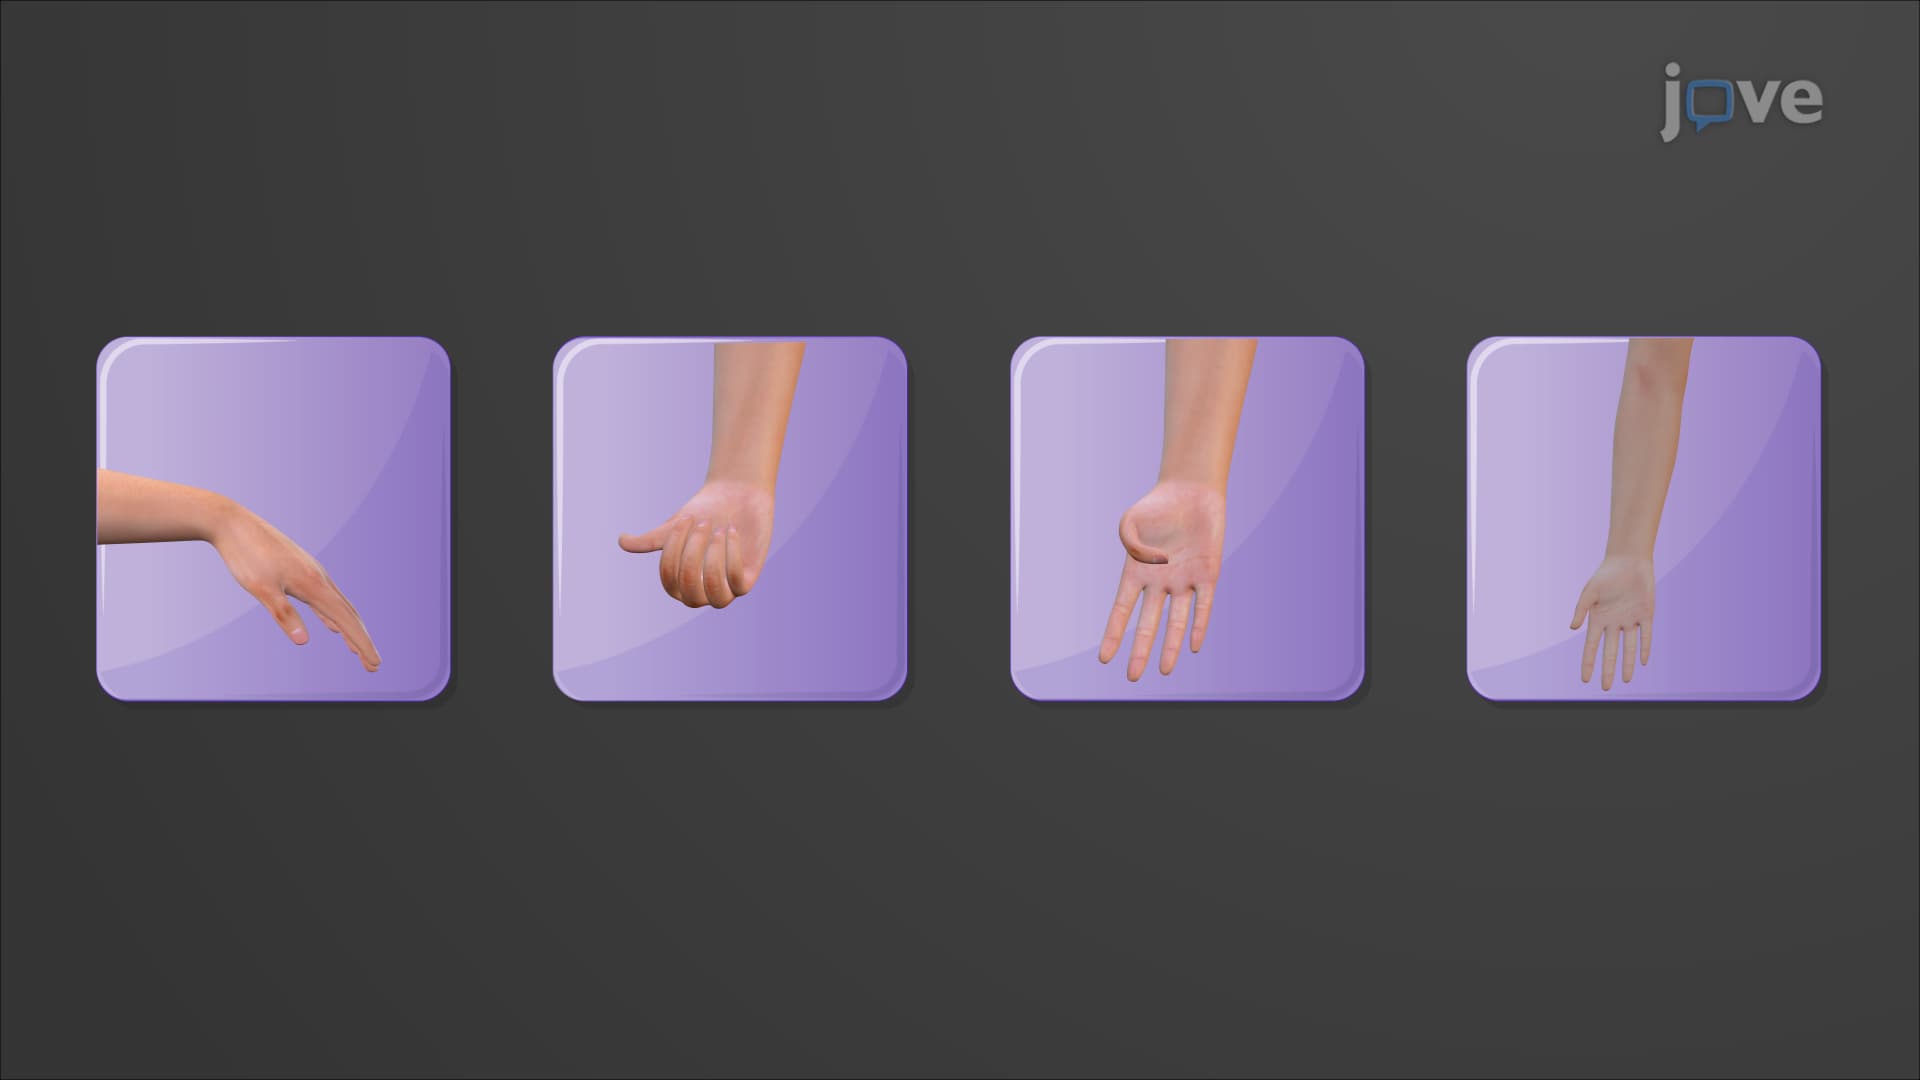
The muscles of the forearm that move the wrist, hand, and digits are numerous and diverse. They can be classified into two groups based on their location and function — the anterior and posterior compartment muscles.
Anterior Compartment
The anterior compartment muscles originate from the humerus. They primarily function as flexors and are also known as flexor muscles. They typically insert on the carpals, metacarpals, and phalanges. The superficial layer includes the flexor carpi radialis,...
Anterior Compartment
The anterior compartment muscles originate from the humerus. They primarily function as flexors and are also known as flexor muscles. They typically insert on the carpals, metacarpals, and phalanges. The superficial layer includes the flexor carpi radialis,...