
传感器位置对修改行走过程中使用触觉反的压力中心的影响在患有慢性脚不稳定的患者中
Kimmery G Migel1, J Troy Blackburn2, Michael T Gross3
1Department of Physical Therapy, High Point University, One University Parkway, High Point, NC 27268, USA.
Gait & posture
|March 27, 2024

概括
触觉生物反传感器在第五足头 (5MH) 附近放置,可以通过减少过度运动来改善慢性脚不稳定 (CAI) 的步态. 这个位置显示了步态重训的潜力,而不会对动力学产生负面影响.
科学领域:
- 生物力学 生物力学
- 整形外科 整形外科 整形外科
- 康复 康复 康复 康复
背景情况:
- 触觉生物反步态重新训练可以在骨科人群中转移压力中心 (COP).
- 对于慢性脚不稳定 (CAI) 患者有效的COP中位移,最佳的传感器位置仍未确定.
研究的目的:
- 调查一下脚跟传感器位置是否可用于CAI,而不会产生不利的动力学效应.
- 为了确定第五足部头部 (5MH) 传感器的放置是否会影响CAI个体在行走时的COP位置.
主要方法:
- 一项涉及10名CAI参与者的探索性交叉研究.
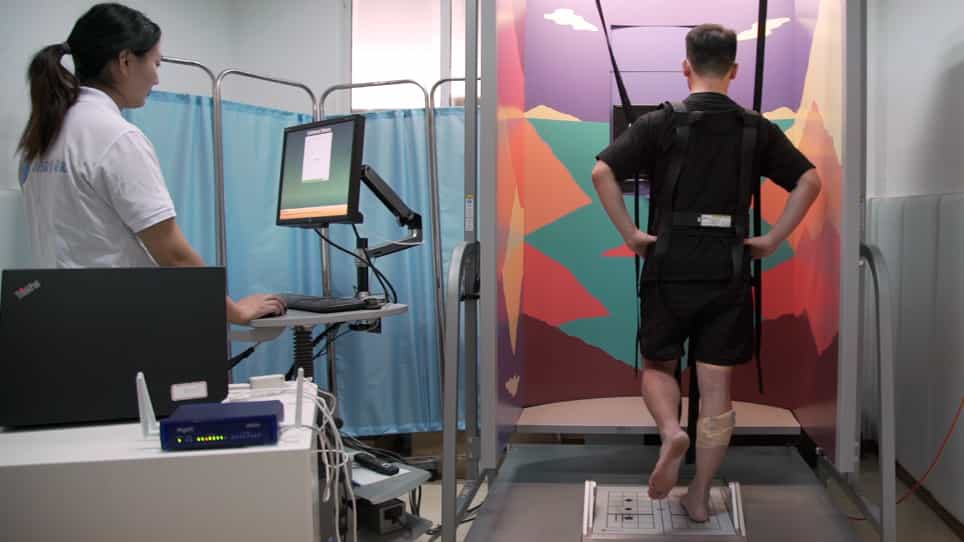
- 参与者在带有振动反的跑步机上行走,使用位于脚跟下和5MH的脚下压力传感器.
- 重复测量协变分析 (rmANCOVAs) 与COP位置和3D下肢动力学在训练前后以及传感器位置之间进行了比较.
主要成果:
- 一个脚跟传感器导致40%的参与者避免了脚跟撞击.
- 在控制基线时,在传感器放置之间没有发现COP位置的统计学上显著差异.
- 与部放置相比,5MH放置导致脚内部旋转,前脚绑架和部/膝盖运动偏差减少.
结论:
- 第五足部头部 (5MH) 传感器位置似乎更有可能在CAI中进行步行重新训练,这是由于跟脚上的问题.
- 虽然在统计学上对COP转移没有优势,但5MH放置减少了近接横平面运动,使步态与控制器更加一致.
- 响应的个体变化凸显了需要个性化感官反策略和CAI管理中的全面评估.

