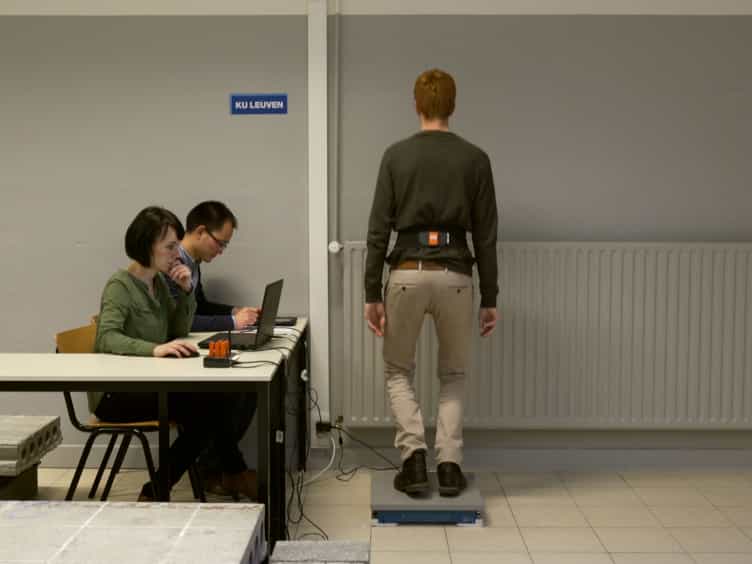

一种基于数据的方法,用模拟的可穿戴传感器来估计人体质量中心状态在乱的运动过程中
Jennifer K Leestma1,2, Courtney R Smith3, Gregory S Sawicki4,5,6
1George W. Woodruff School of Mechanical Engineering, Georgia Institute of Technology, Atlanta, GA, 30332, USA. jleestma@gatech.edu.

研究人员使用模拟的可穿戴传感器开发了深度学习模型,用于在行走时估计质量中心 (COM) 状态. 这种方法显示出对下肢外骨和其他可穿戴应用的实时控制有希望.
科学领域:
- 生物力学和机器人技术
- 机器学习用于人类运动分析
背景情况:
- 质量中心 (COM) 状态对于控制双脚运动至关重要,但很难实时测量.
- 准确的COM状态估计对于增强可穿戴机器人外骨架的稳定性至关重要.
研究的目的:
- 研究模拟可穿戴传感器驱动模型的有效性,以快速估计COM状态.
- 评估COM状态估计在稳定状态和乱行走,包括延迟和预期的估计.
主要方法:
- 利用来自下肢外骨架的模拟惯性测量单元 (IMU) 传感器配置.
- 采用时间卷积网络 (TCN) 模型进行COM状态估计.
- 分析了各种传感器位置和时间预测地平线的估计准确性.
主要成果:
- 在不同的IMU传感器配置 (部,膝盖,脚) 中观察到可比的COM估计精度.
- 在干扰期间预测COM状态,与预测时间成比例地增加了估计误差.
- 延迟COM状态估计提高了速度估计准确度,但不是位置准确度,在所有条件下具有高R2值 (>0.85).
结论:
- 穿戴式传感器驱动的深度学习模型可以有效地提供实时COM状态估计.
- 这种方法证明了控制下肢外骨的可行性,并使移动数据收集和生物反等应用程序成为可能.
更多相关视频
 11:06
A Human-machine-interface Integrating Low-cost Sensors with a Neuromuscular Electrical Stimulation System for Post-stroke Balance Rehabilitation
Published on: April 12, 2016
 06:21
Postural Organization of Gait Initiation for Biomechanical Analysis Using Force Platform Recordings
Published on: July 26, 2022
相关概念视频
 01:14
Equation of Motion: Center of Mass
Internal forces between any pair of particles manifest as collinear pairs of equal magnitude but opposite directions,...
 00:59
Center of Mass
The knowledge of the center of mass can also help us to describe and predict the motion of objects. For example, when a ball is thrown...
 01:03
Center of Mass: Introduction
 01:03
Finding the Center of Gravity
 01:12
Significance of Center of Mass
 00:58
Center of Gravity