
基于碳纳米管传感器的直接墨水写作:朝着4D可打印软机器人技术的方向
Lana Joharji1,2, Fahad Alam1, Nazek El-Atab1
1SAMA Laboratories, Electrical and Computer Engineering, Computer Electrical Mathematical Science and Engineering Division, King Abdullah University of Science and Technology (KAUST), Thuwal 23955-6900, Saudi Arabia.
ACS omega
|April 1, 2024

概括
这项研究引入了使用碳纳米管和形状记忆聚合物的新型四维 (4D) 打印传感器. 这些4D打印传感器表现出增强的导电性,灵敏度和可调节的选择性,用于软机器人应用.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 纳米技术纳米技术
背景情况:
- 四维 (4D) 打印使刺激响应结构成为可能,但软机器人的应用有限.
- 现有的4D打印元件主要集中在执行器上,忽视了集成传感能力.
研究的目的:
- 设计和制造4D打印传感器,具有模拟4D效应的应力机制.
- 探索使用可溶液处理的碳纳米管 (CNTs) 作为传感介质.
- 将这些传感器集成到完全4D打印软机器人系统中.
主要方法:
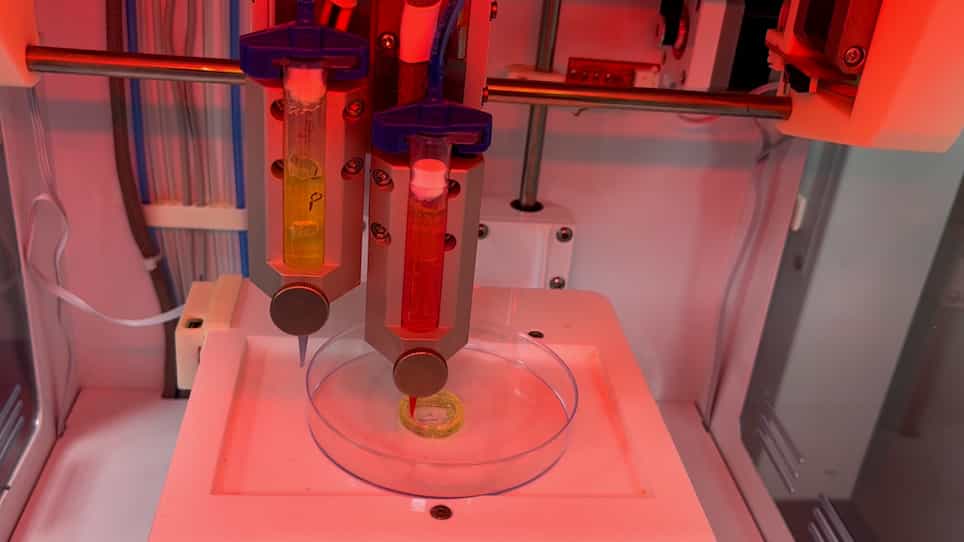
- 通过使用碳纳米管 (CNTs) 在可热收缩形状记忆聚合物基板上直接墨水写入传感器.
- 在基质诱导应变下评估 CNT 的电子和结构性质.
- 制造和测试各种传感器件,并将其集成到4D打印的花朵结构中.
主要成果:
- 基质的收缩导致了CNTs的压力应变,产生了更多孔和导电的薄膜,载体度增加.
- 4D效应增强了传感器的灵敏度,没有化学功能.
- 通过设计4D效应,传感器的选择性得到了成功调整.
结论:
- 开发的4D打印传感器证明了在软机器人中创建集成传感功能的可行方法.
- 工程4D效应提供了一条调整传感器特性 (如灵敏度和选择性) 的途径.
- 成功整合到一个花的结构突出了各种软机器人应用的潜力.