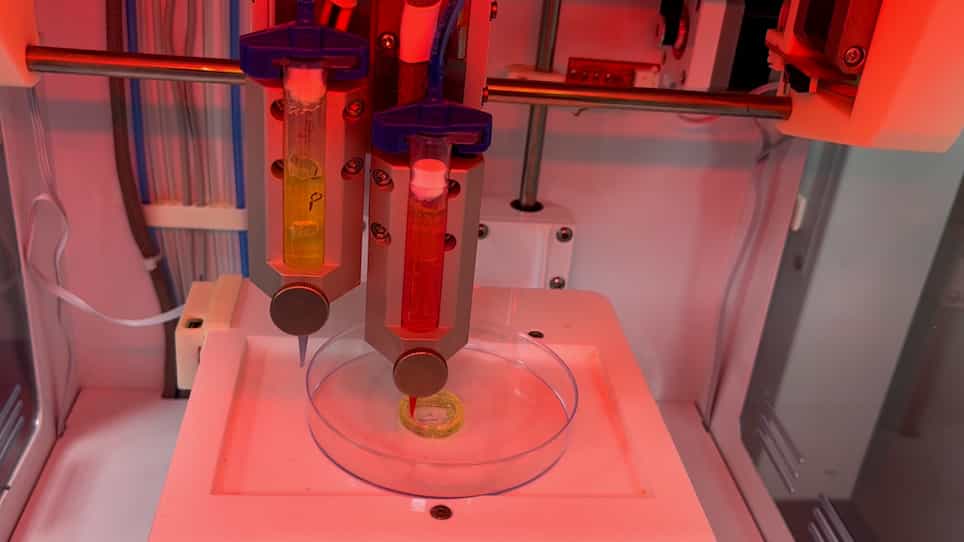
用自愈的水凝制成的软气动执行器的自制和控制
Antonio López-Díaz1, Jesús De La Morena1, Andrei Braic1
1Escuela Técnica Superior de Ingeniería Industrial, Universidad de Castilla-La Mancha, Ciudad Real, Spain.
Soft robotics
|April 3, 2024

概括
这项研究介绍了一种用于软机器人的新型自我愈合,离子导电水凝. 这种智能材料使气动执行器具有内置曲率传感器和损坏修复功能.
科学领域:
- 软机器人软机器人 软机器人软机器人
- 材料科学 材料科学 材料科学
- 生物仿真工程 生物仿真工程
背景情况:
- 目前软机器人技术的趋势集中在智能材料,以实现集成功能.
- 在软机器人中减少组件数量是通过具有多种能力的材料实现的.
- 软机器人的体现智能依赖于具有传感和结构性质的材料.
研究的目的:
- 为气动执行器开发一种具有自我愈合和离子导电性的定制水凝.
- 为了研究水凝的自我愈合特性,以提高执行器的耐用性.
- 为了利用水凝的离子导电性进行自感曲率传感和闭环控制.
主要方法:
- 制造一种定制的水凝,具有双重智能特性.
- 描述水凝的自我愈合和离子导电性.
- 分析水凝作为一种自感曲率传感器 (线性,稳定性,愈合后性能).
- 使用水凝传感器和PID控制器实现闭环控制系统.
主要成果:
- 开发的水凝表现出自我愈合和离子导电性.
- 离子导电性允许有效的自感受曲率传感.
- 传感器在自我修复后表现出良好的线性,稳定性和性能.
- 用集成的传感器成功验证了执行器曲率的闭环控制.
结论:
- 定制的水凝成功地整合了先进软机器人执行器的自我愈合和离子导电性.
- 该材料使耐用,自我传感的执行器具有延长运行寿命的潜力.
- 该研究验证了这种智能水凝作为闭环控制系统的自感反传感器的使用.