
逆动力对齐与机器人辅助的TKA相结合,是否可以优化骨骨关节的临床和放射学结果?
Vincent Genestoux1, Pierre-Henri Vermorel1, Thomas Neri1
1CHU Nord Saint-Étienne, Saint-Priest-en-Jarez, France.
Orthopaedics & traumatology, surgery & research : OTSR
|April 6, 2024

概括
使用逆运动对齐的机器人全膝关节整形术改善了骨骨关节功能. 这种技术为TKA患者的腿关节提供了出色的临床结果.
科学领域:
- 整形外科手术 整形外科手术
- 机器人手术 机器人手术
- 生物力学 生物力学
背景情况:
- 膝关节整形术 (TKA) 的满意率为80%,但20%的患者经历了糟糕的结果.
- 植入物对齐技术显著影响骨骨关节动力学和TKA成功.
- 解决关节问题对于改善TKA结果至关重要.
研究的目的:
- 评估在机器人TKA中反动力学对齐的有效性,以达到令人满意的骨分数.
- 为了证明,具有反向动力学对齐的机器人TKA可以恢复本土的带动力学.
- 为了评估机器人TKA后骨骨关节跟踪的临床和放射性结果.
主要方法:
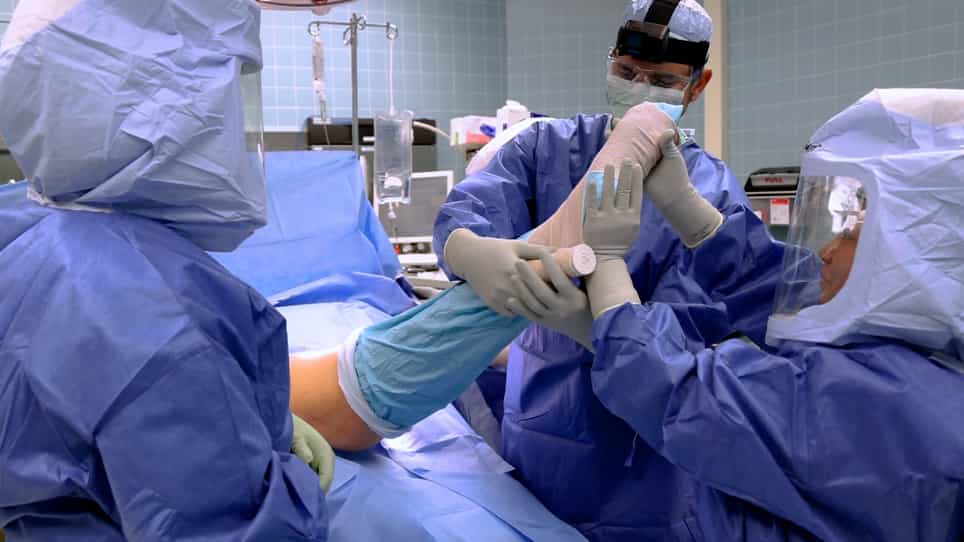
- 使用Stryker MakoTM机器人系统和反向动力调整对100个初级TKA进行前性研究.
- 排除接受了骨复苏的患者.
- 在手术前和一年后收集临床和放射学分数.
主要成果:
- 优秀的一年后手术骨临床评分:库贾拉 (85.69) 和HSS骨 (88.15).
- 与手术前相比,皮带横向化指数 (0.15) 或倾斜 (5.1°) 没有显著差异.
- 腿部植入物的平均外部旋转为0.47° ± 0.6°.
结论:
- 具有反向动力学对齐的机器人TKA产生了出色的骨骨关节临床结果.
- 这种技术允许控制部植入物旋转和优化部部件对齐.
- 综合方法似乎有效地改善了TKA的骨骨关节功能.