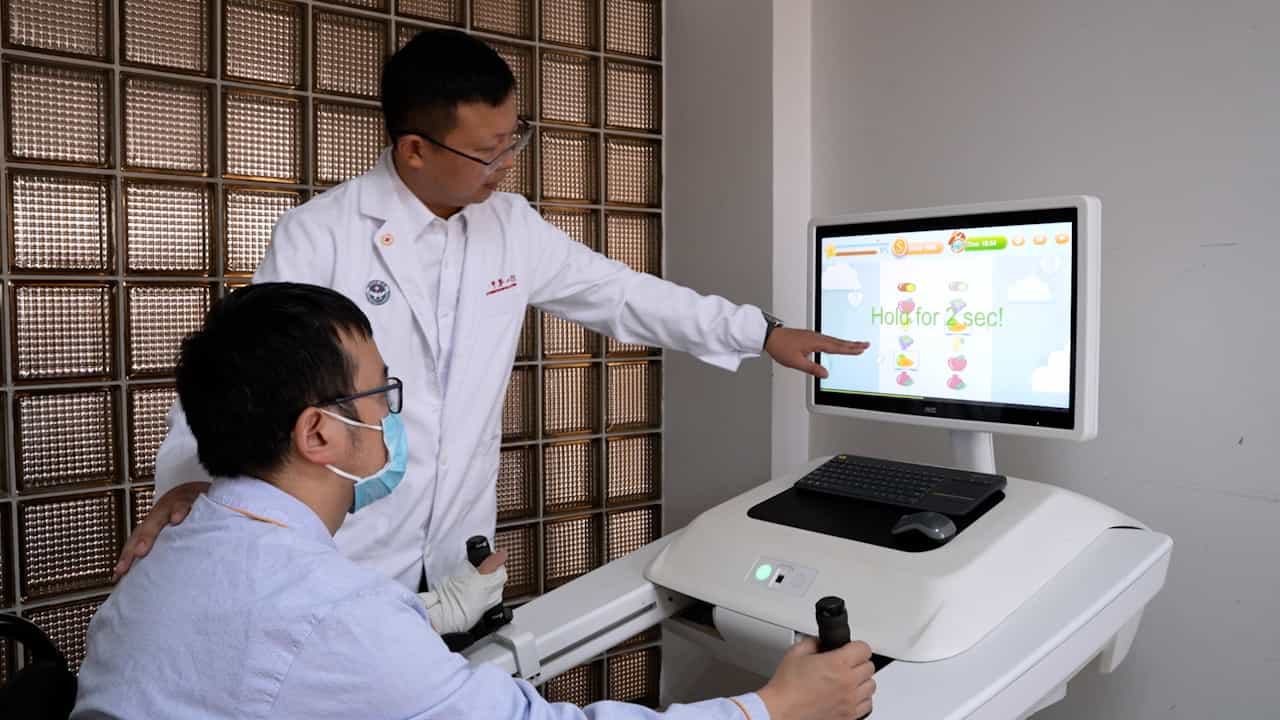
基于患者健康四肢运动特征的辅助-根据需要的控制策略,用于上肢康复机器人
Bingjing Guo1,2,3, Zhenzhu Li1, Mingxiang Huang1
1School of Mechatronics Engineering, Henan University of Science and Technology, Luoyang 471003, China.
Sensors (Basel, Switzerland)
|April 13, 2024

概括
这项研究引入了一种新的机器人辅助康复方法,通过将健康四肢的硬度与受影响的四肢映射,来个性化训练强度. 这种方法通过适应性,渐进式训练来增强患者的动机和中枢神经系统的恢复.
科学领域:
- 神经科学是一个神经科学.
- 机器人技术 机器人技术 机器人技术
- 康复工程 康复工程 康复工程
背景情况:
- 机器人辅助康复可以提高患者的动力和中枢神经系统的恢复.
- 目前用于机器人辅助扭矩的方法缺乏个性化,只关注受影响的肢体的能力.
- 这限制了适用性,并偏离了患者的期望.
研究的目的:
- 提出一个个性化的需要辅助 (AAN) 机器人康复控制方法.
- 通过估计和绘制健康四肢的硬度来改善康复.
- 量化运动需求并调整机器人辅助以进行有效的渐进式培训.
主要方法:
- 开发了一种使用表面电肌图 (sEMG) 信号和相互作用力的上肢终点刚度估计模型.
- 根据健康四肢的表现量化受影响四肢的运动需求.
- 设计了一种度映射算法,用于动态调整机器人轨迹和辅助力.
主要成果:
- 拟议的AAN控制方法有效估计了患者的运动需求.
- 通过模拟健康四肢运动特征,实现了渐进式康复训练.
- 证明双边四肢运动的一致性有所改善,以及个性化的训练强度.
结论:
- 新的AAN控制方法通过适应患者个体能力,提供个性化康复.
- 这种方法提高了机器人辅助治疗中枢神经系统恢复的有效性.
- 模拟健康的四肢运动可以提高训练一致性和患者的坚持.