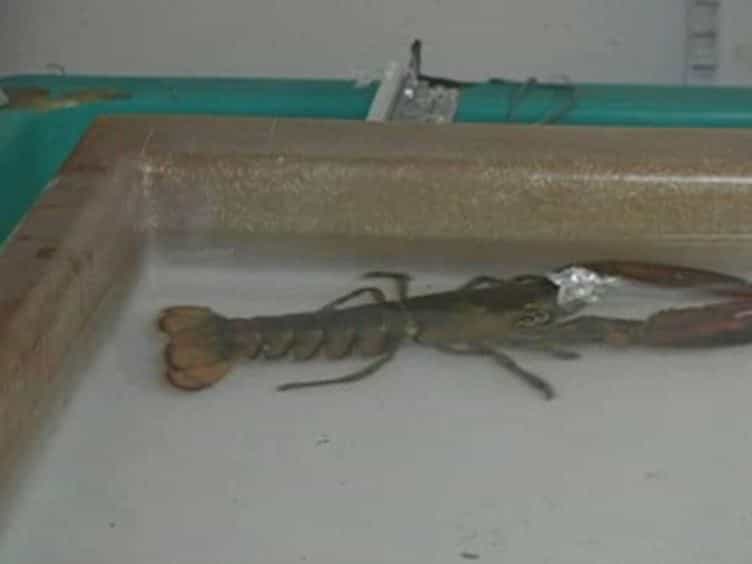
肉的逃跑距离行为如何改变,以响应移动机器人以两种不同的速度移动?
相关实验视频
Updated: May 1, 2026
10:34
Designing and Implementing Nervous System Simulations on LEGO Robots
Published on: May 25, 2013
15.1K
Glauber da Rocha Balthazar1,2, Robson Mateus Freitas Silveira1, Iran José Oliveira da Silva1
1Ambience Research Center, Department of Biosystems Engineering, Luiz de Queiroz College of Agriculture, University of São Paulo (ESALQ/USP), Piracicaba 13418-900, Brazil.
Animals : an open access journal from MDPI
|April 13, 2024

概括
禽类机器人被认为是入侵者,逃生距离 (ED) 根据速度和周而异. 较高的机器人速度 (26rpm) 减少了碰撞,而较低的速度 (12rpm) 导致了碰撞,这表明了潜在的压力影响.
科学领域:
- 农业环境中的动物行为和福利.
- 动物养殖中的机器人和自动化.
- 鸟类的行为学和应激反应.
背景情况:
- 禽畜养殖中的机器人经常被鸟类视为入侵者,引发逃生行为.
- 逃跑距离 (ED) 是评估动物对感知威胁的反应的关键指标.
- 了解这些反应对于整合自动化而不会损害动物福利至关重要.
研究的目的:
- 分析机器人速度 (12rpm与26rpm) 对肉逃跑距离 (ED) 的影响.
- 为了确定ED如何在肉的六周生长周期内发生变化,当每周接触机器人时.
- 评估机器人诱导的ED变异对动物压力和安全的影响.
主要方法:
- 监测了为期六周的肉繁殖周期,每周引入一台机器人.
- 逃跑距离 (ED) 用机器人操作视频录像的静态图像来测量.
- 测试了两个机器人速度,12rpm和26rpm,以评估它们对鸟类行为的影响.
主要成果:
- 逃跑距离 (ED) 在生产周期的第三周左右达到顶峰 (p < 0.05),表明避免的增加.
- 在最后几周,特别是最后一周,ED显著下降,这表明习惯或减少恐惧.
- 12rpm的速度导致ED较低,但导致不必要的撞击和碰撞,而26rpm显示更高的ED没有碰撞.
结论:
- 机器人的速度显著影响肉的逃跑距离和互动动态.
- 26rpm速度似乎更有效地在没有身体接触的情况下引起避开,可能减少压力和伤害.
- 逐渐习惯机器人发生在六周周期,避免行为在周期中期达到顶峰.
相关概念视频
 01:26
Escape Velocity
5.6K
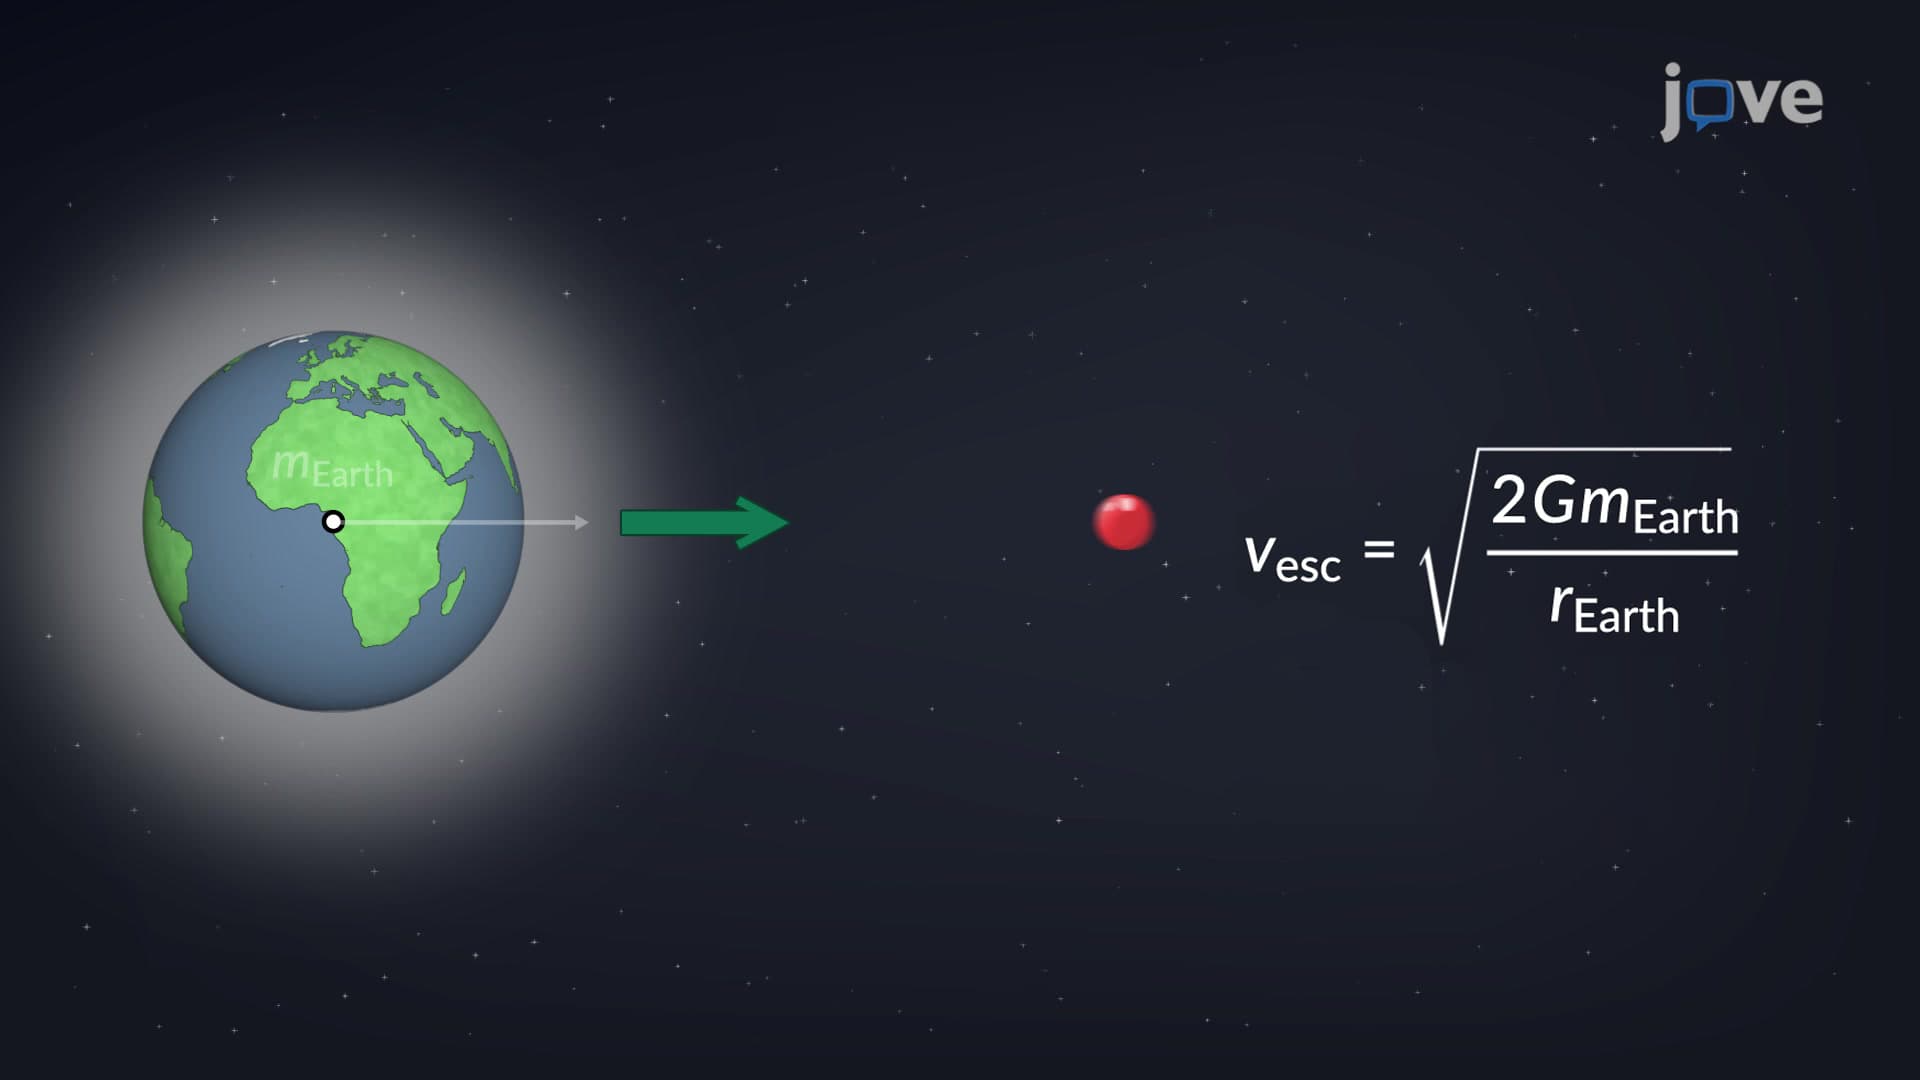
The escape velocity of an object is defined as the minimum initial velocity that it requires to escape the surface of another object to which it is gravitationally bound and never to return. For example, what would be the minimum velocity at which a satellite should be launched from the Earth's surface such that it just escapes the Earth's gravitational field?
To calculate the escape velocity, it is assumed that no energy is lost to any frictional forces. In practice, a satellite...
To calculate the escape velocity, it is assumed that no energy is lost to any frictional forces. In practice, a satellite...
5.6K
 01:27
Chemotaxis in E. coli
1.4K
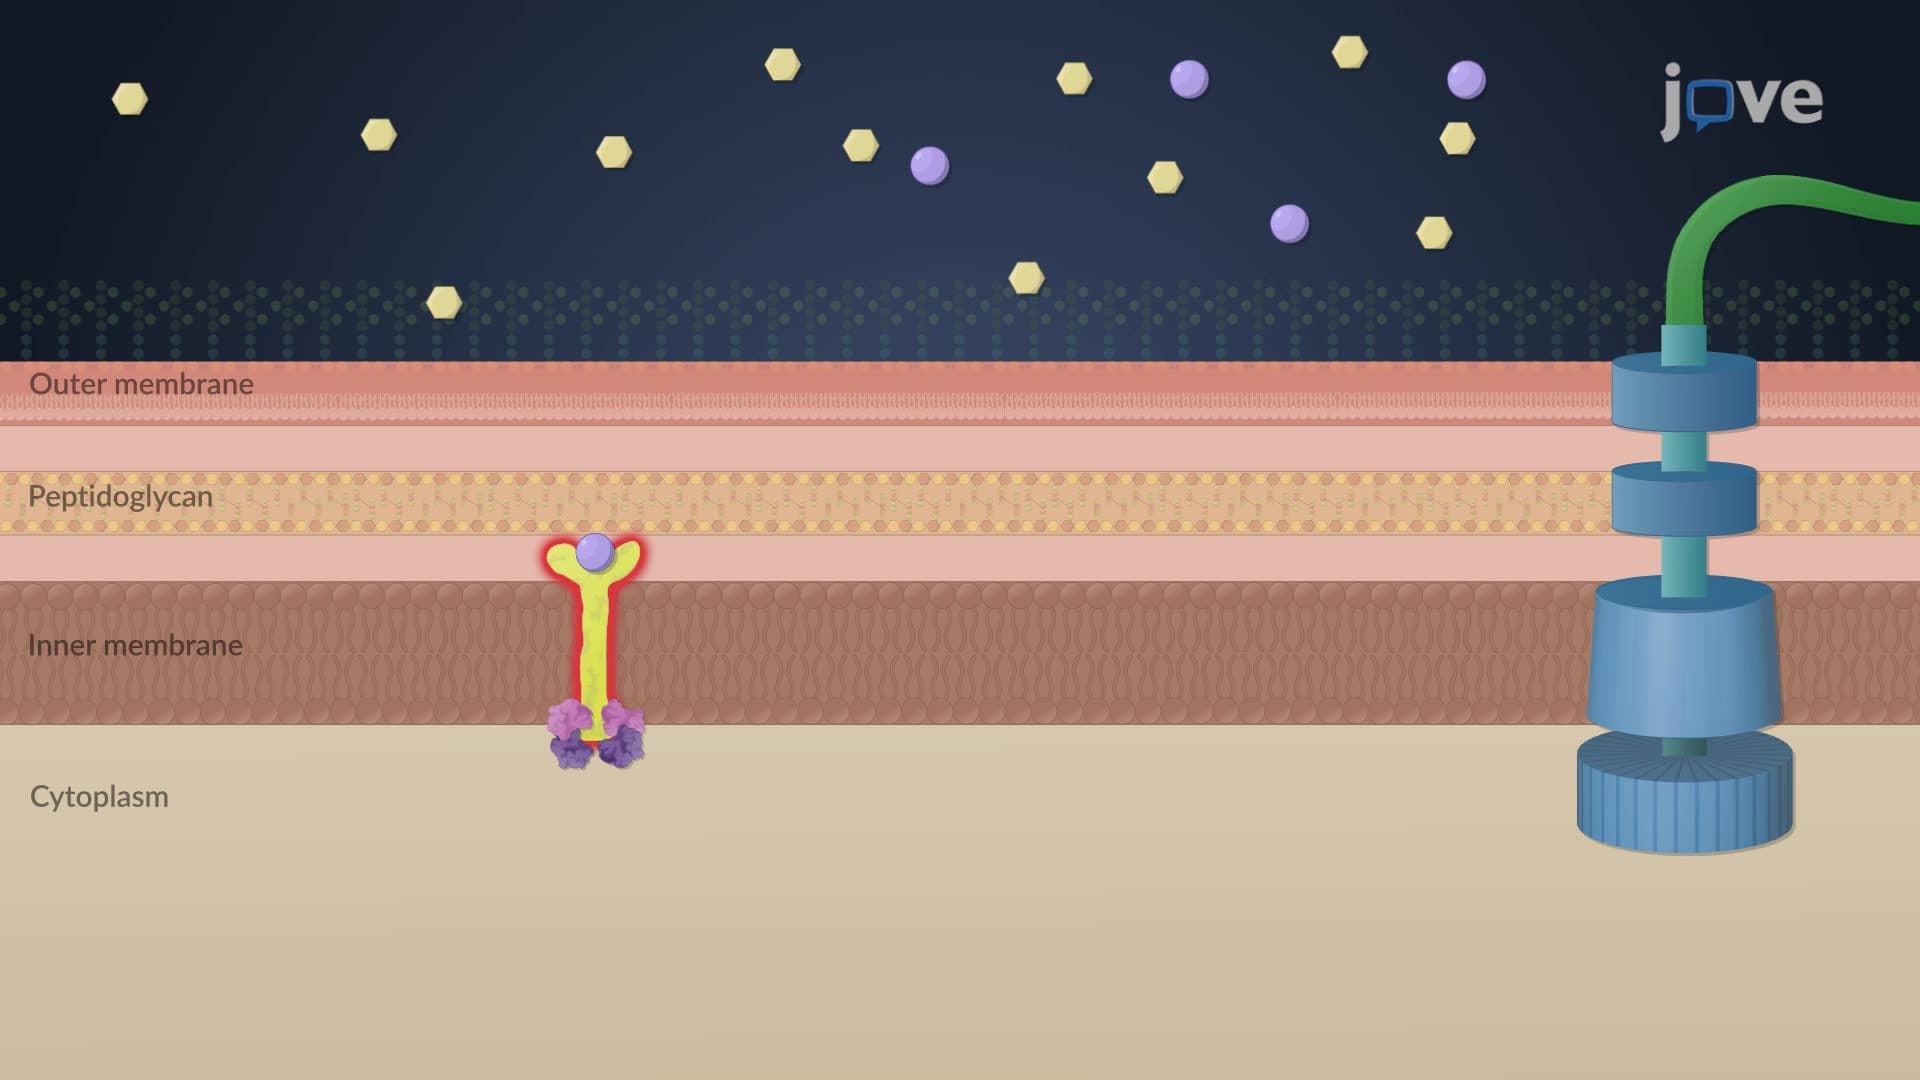
Chemotaxis in Escherichia coli is a sensory-driven motility mechanism that enables bacteria to navigate chemical gradients, moving toward beneficial environments while avoiding harmful conditions. This process relies on a signal transduction system integrating external chemical cues with flagellar motor control.Chemoreceptors and Signal DetectionE. coli detects chemical gradients through methyl-accepting chemotaxis proteins (MCPs), which are membrane-bound chemoreceptors that sense attractants...
1.4K