
机器人辅助激进脏切除术使用康杜二手术机器人-01系统:一个前性,单中心,单臂临床研究
Wei Zuo1, Zhenyu Li1, Tang Qi1
1Department of Urology, Peking University First Hospital, Institute of Urology, Peking University, National Urological Cancer Center, Beijing, China.
Journal of endourology
|April 16, 2024

概括
康杜外科机器人-01 (KD-SR-01) 系统是一种可行,安全和有效的工具,用于在患上道泌尿瘤 (UTUC) 的患者中进行机器人辅助的激进瘤切除术 (RARNU). 这项研究表明了良好的术后结果和低外科医生工作量.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术机器人手术机器人手术机器人手术机器人
- 在瘤学瘤学.
背景情况:
- 上道泌尿道癌 (UTUC) 是一种罕见的恶性瘤.
- 激进性瘤切除术 (RNU) 是局部性UTUC的标准治疗方法.
- 机器人辅助手术在微创手术中提供了潜在的优势.
研究的目的:
- 评估KangDuo-手术机器人-01 (KD-SR-01) 系统的可行性,安全性和有效性.
- 评估KD-SR-01系统在机器人辅助激进脏切除术 (RARNU) 中的性能.
主要方法:
- 前性,单中心,单臂临床研究.
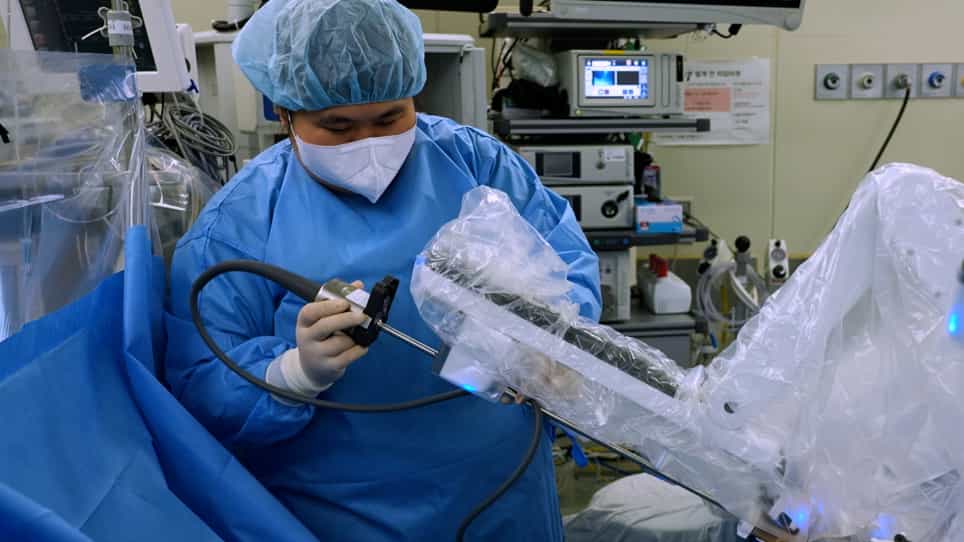
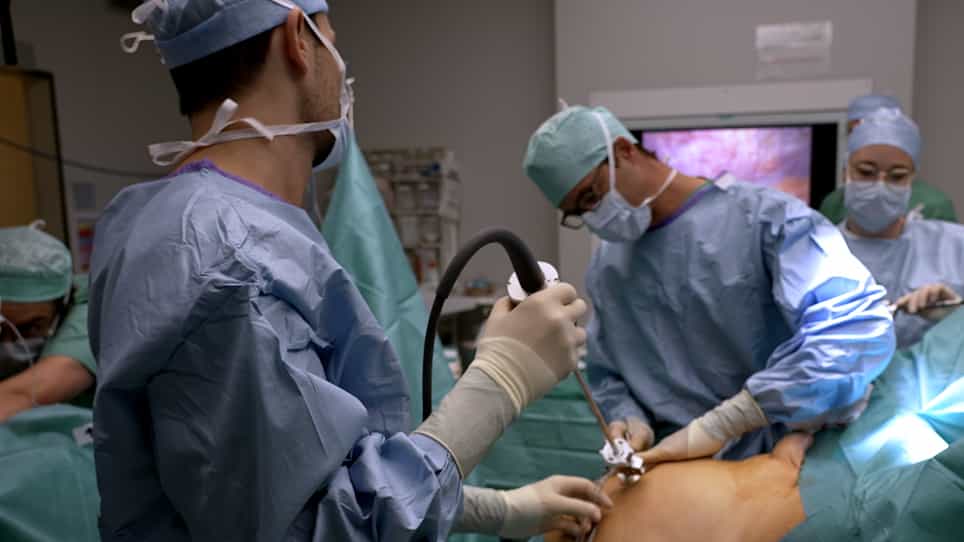
- 13名患有UTUC的患者使用KD-SR-01系统进行了RARNU.
- 收集了术后和后续的数据;使用NASA-TLX评估了人体工程学.
主要成果:
- 所有13名患者完成了RARNU,没有转换为开放或腹腔镜手术.
- 中位数控制台时间为102.2分钟;中位数估计的血液损失为40毫升.
- 低并发症率 (Clavien-Dindo 9名患者的I级) 和短期住院 (中位数为4天).
结论:
- KD-SR-01系统是RARNU的可行,安全和有效选择.
- 该系统证明了外科医生可接受的术后结果和人体工程学.
- 进一步的研究可能会探索其在泌尿瘤学中的更广泛应用.