相关实验视频
Updated: Jun 28, 2025
04:38

Subcostal Specimen Removal in Completely Portal Robotic Lobectomy
Published on: April 19, 2024
296
用达芬奇单端口系统采用肋下双边内胸动脉收获:一个实验性可行性研究
Hubert Stein1, Volkmar Falk2,3,4, Joseph Zacharias5
1Intuitive Surgical Inc., Sunnyvale, CA, USA.
Interdisciplinary cardiovascular and thoracic surgery
|April 16, 2024

概括
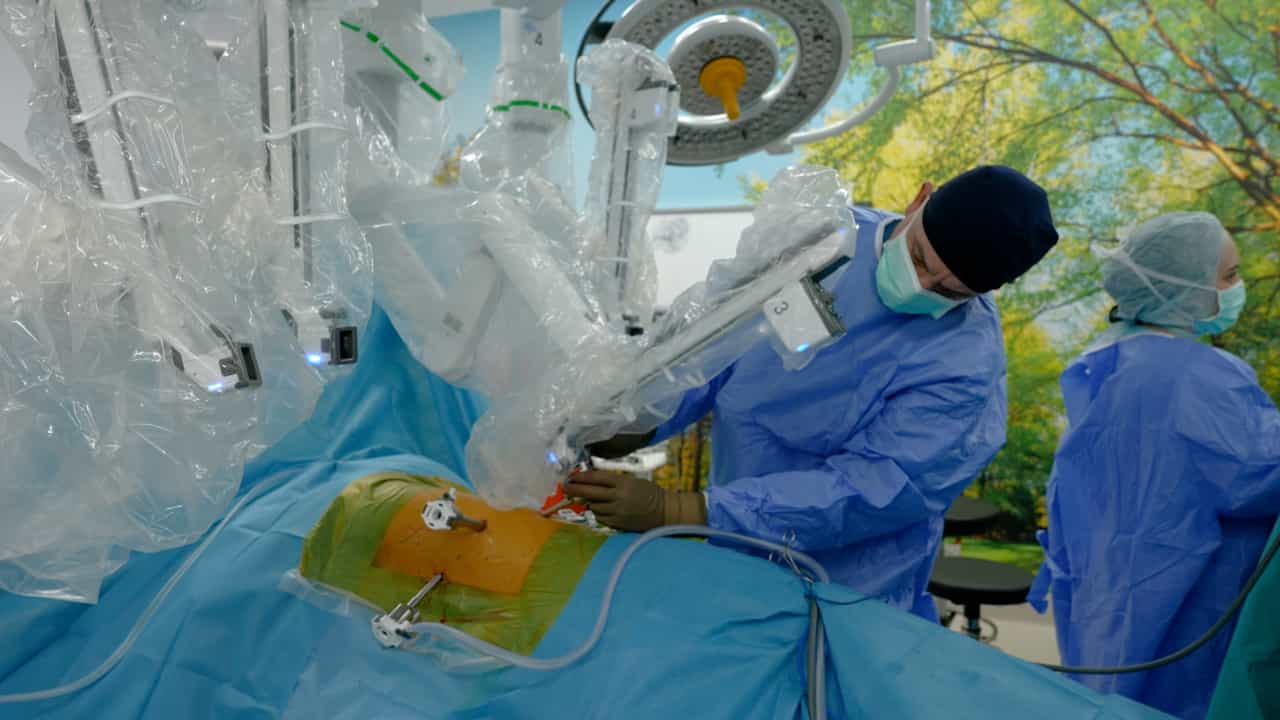
这项研究探讨了使用达芬奇单端口系统通过下腰部切口收获双边内胸动脉. 机器人方法在尸体和猪模型中被证明是可行的,不需要肋骨扩张.
科学领域:
- 最少侵入性的手术
- 机器人手术 机器人手术
- 心胸外科手术 心胸外科手术
背景情况:
- 内胸动脉对于冠状动脉旁路移植至关重要.
- 最少侵入性技术旨在减少外科创伤并改善患者的治疗结果.
- 机器人系统为复杂的外科手术程序提供了增强的灵活性和可视化.
研究的目的:
- 评估使用达芬奇单端口系统通过单个左侧肋下切口收获双边内胸动脉的可行性.
- 评估访问,对接和管道收获所需的时间.
- 确定该方法在临床前模型中的技术可重复性和安全性.
主要方法:
- 达芬奇单端口 (SP) 系统被用于双边内胸动脉采集.
- 在2个人类尸体和2个活猪模型上进行了程序.
- 一个单一的左侧肋下切口被用于访问.
- 收获时间和技术轻松性被记录下来. 血液静止通过可用的仪器进行管理.
主要成果:
- 在所有模型中都实现了完全的双边调动和足够的管道长度用于多管道接种.
- 肋下接入和SP系统对接需要14-21分钟;总收获时间在65-125分钟之间.
- 在活猪模型中没有发生重大出血.
- 机器人收获在技术上是可重复的,不需要额外的肋骨扩张.
结论:
- 在临床前模型中,可以通过使用达芬奇SP系统的单个肋下切口对双边内胸动脉进行机器人采摘.
- 该技术在技术上是可复制的,并避免肋骨扩张.
- 需要进一步的临床研究来确定这种方法对患者的真正益处.