下肢外骨架能否在没有拐杖的情况下支持脆弱的老年人的坐站动作? 一项结合最佳控制和运动捕捉的研究
Jan C L Lau1,2, Katja Mombaur2,1
1CERC Human-Centred Robotics and Machine Intelligence, Systems Design Engineering and Mechanical and Mechatronics Engineering, University of Waterloo, Waterloo, ON, Canada.
Frontiers in neurorobotics
|April 19, 2024

概括
这项研究探讨了老年人使用机器人外骨架的无拐杖坐立 (STS) 运动. 它发现,优化的控制可以显著加快STS,并确定了全辅助的电机扭矩要求,为消除拐杖铺平了道路.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物力学 生物力学
- 老年医学技术 老年医学技术
背景情况:
- 越来越多的老年人面临着移动性挑战,机器人外骨架提供潜在的帮助.
- 目前的下肢外骨往往需要拐杖,这对于脆弱的老年人来说可能是困难的,因为协调问题和上肢紧张.
研究的目的:
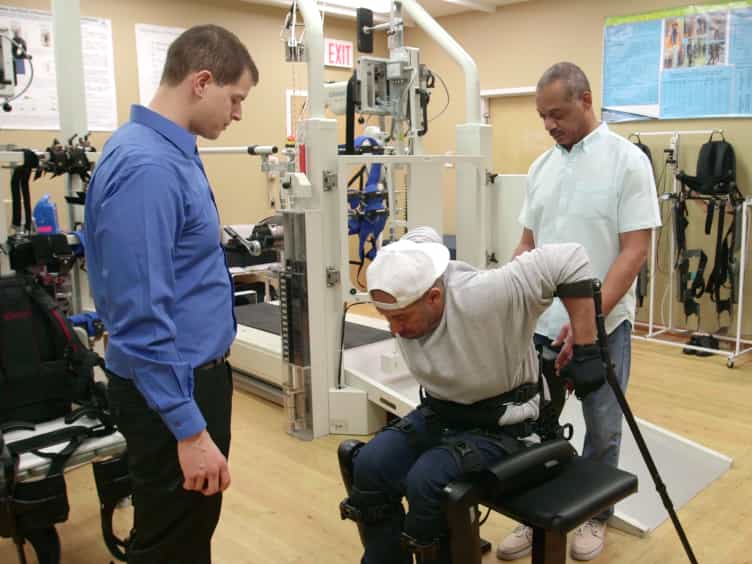
- 通过使用TWIN外骨架,研究老年人无拐杖坐站 (STS) 运动的动态.
- 评估无拐杖STS辅助的可行性和电机扭矩要求.
主要方法:
- 结合运动捕捉技术与最佳控制方法来分析STS运动.
- 通过使用TWIN外骨架,比较了带有拐杖和没有拐杖的STS动态.
主要成果:
- 与外骨架的默认设置相比,确定了明显更快的STS轨迹.
- 确定了外骨所需的特定电机扭矩,以实现完全和部分的坐立辅助.
- 计算出TWIN外骨需要升级的电机 (121Nm部,140Nm膝盖) 才能完全支持STS.
结论:
- 最佳的控制策略可以提高外骨架辅助STS运动的效率.
- 这些发现为设计未来外骨提供了关键数据,能够消除老年人需要拐杖的需求.
- 该方法可以适应其他外骨,以评估它们的辅助能力.