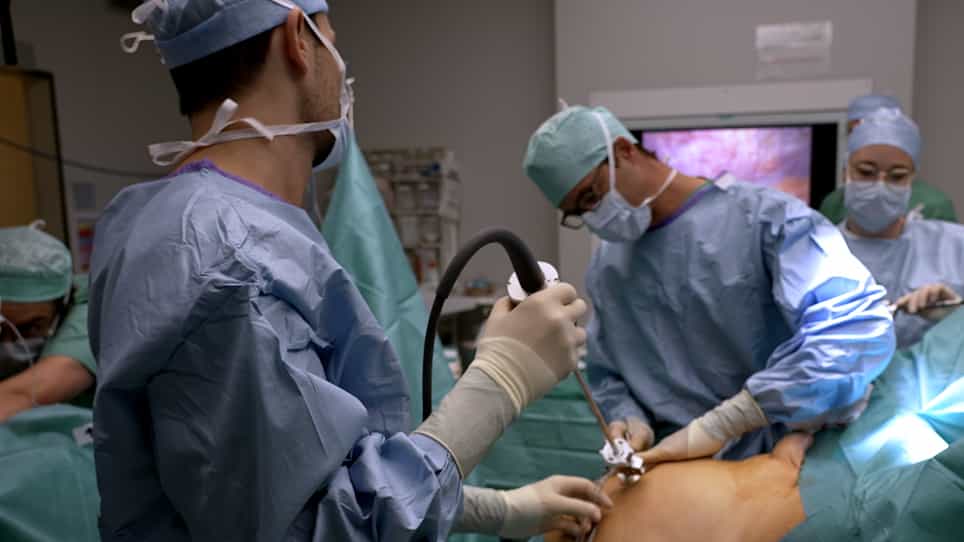
两种机器人系统在微手术中的联合应用的临床前性能:一个双中心研究
Kai J Wessel1, Viola A Stögner2,3, Catherine T Yu2
1From the Department of Plastic and Reconstructive Surgery, Institute of Musculoskeletal Medicine, University Hospital Muenster, Muenster, Germany.
Plastic and reconstructive surgery. Global open
|May 1, 2024

概括
使用Symani机器人和RoboticScope的机器人微手术提高了外科手术的精度和人体工程学. 新手在临床前试验中表现出更快的技能获取,减少了错误,并提高了解剖解剖质量.
科学领域:
- 在外科手术中使用机器人
- 微外科创新的创新
- 医疗器械开发 医疗器械开发
背景情况:
- 机器人设备的进步正在推动人们对机器人微手术的兴趣.
- 开放式微手术的新系统正在出现.
- 这项研究评估了一种新的微手术机器人 (Symani) 和机器人显微镜 (RoboticScope) 用于微血管解剖.
研究的目的:
- 评估Symani机器人和RoboticScope在微血管瘤的联合应用.
- 评估机器人辅助对微手术性能,技能获取和人体工程学的影响.
- 在临床前的环境中,将传统方法与机器人结合方法进行比较.
主要方法:
- 18名参与者 (新手,住院医生,经验丰富的小外科医生) 在1.0毫米的血管上进行了180次解剖.
- 传统机器人和联合机器人 (Symani和RoboticScope) 方法之间的比较.
- 评估指标包括手术时间,主观满意度,解剖切除质量 (解剖切除失误指数),微手术技能 (微手术技能结构化评估) 和人体工程学 (快速全身评估).
主要成果:
- 参与者表现出显著的性能改善和快速适应机器人系统.
- 机器人协助减少了手术时间,提高了满意度,减少了错误,并提高了解剖切除质量.
- 新手在机器人辅助下表现出加速的技能获取;改善了上肢定位和对机器人方法的主观偏好.
结论:
- 机器人微手术显示出在微手术过程中提高精度和人体工程学的巨大潜力.
- 这项临床前试验表明机器人微手术系统的学习曲线很,支持它们进一步的临床整合.