
从光镜转换到机器人辅助直前整部关节整形手术的学习曲线
Michael A Masini1, Kara L Sawaya2, Amy Harshberger2
1Trinity Health, IHA, Ann Arbor Orthopaedic Specialists, Ann Arbor, Michigan.
Surgical technology international
|May 2, 2024

概括
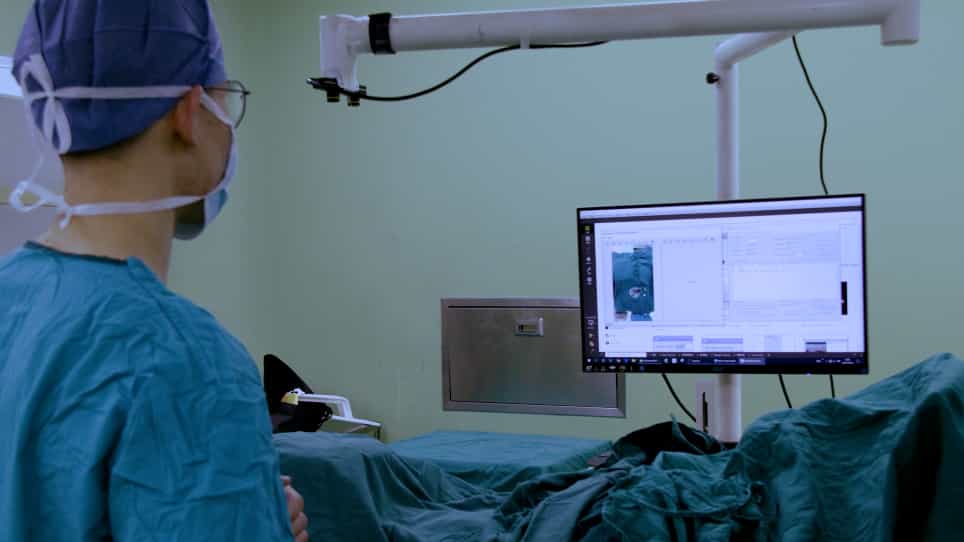
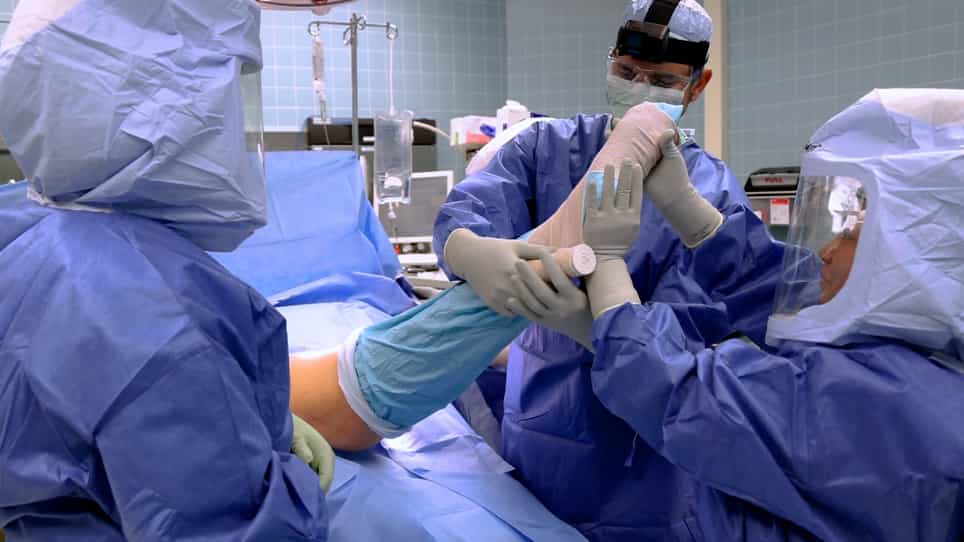
使用直接前方方法 (DAA) 的机器人辅助全关节整形术 (RA-THA) 可以在学习曲线后消除光镜. 手术时间变得与手工方法相比,具有类似的植入精度和结果.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 手术导航 手术导航
背景情况:
- 机器人辅助全关节整形术 (RA-THA) 与传统的光镜指导相比,为外科医生提供了潜在的减轻辐射暴露.
- 直接前方方法 (DAA) 越来越多地用于全关节整形术 (THA).
- 了解RA-THA与DAA的学习曲线对于广泛采用至关重要.
研究的目的:
- 用直接前方方法 (DAA) 评估机器人辅助全关节整形术 (RA-THA) 的学习曲线.
- 评估RA-THA对手术时间,光学利用和植入物放置精度的影响.
- 为了比较RA-THA和手动THA之间的并发症率和患者报告的结果措施 (PROMs).
主要方法:
- 一个外科医生对89个连续的DAA病例 (53个手动THA用光镜,36个RA-THA) 的回顾性,非随机评估.
- 使用Widmer方法,由独立评审人测量的acetabular倾斜和前转.
- 手术时间的比较,光镜的使用,辐射剂量,植入物定位,并发症率和PROMs.
主要成果:
- 对于RA-THA的手术时间最初比手动THA (88分钟) 长 (101分钟),但在15例后变得可比.
- 在最初的17例RA-THA病例中使用了光学;随后,它被消除了,但没有影响植入物放置的准确性.
- 与手动THA相比,RA-THA实现了与手动THA相比的可比性acetabular倾斜 (42.0°与41.3°相比) 和前转 (22.3°与22.4°相比),并发症或PROM没有显著差异.
结论:
- 直接前侧全关节整形手术可以在学习期后成功地使用机器人辅助而不需要光镜进行.
- 机器人辅助显示了手术时间的学习曲线,大约在15例后正常化.
- 与DAA一起的RA-THA实现了与手动光镜技术相比较的植入物定位和临床结果,同时可能减少辐射暴露.