相关实验视频
Updated: Jun 26, 2025
09:33
Cardiac Muscle Cell-based Actuator and Self-stabilizing Biorobot - Part 2
Published on: May 9, 2017
8.7K
对生物混合机器人机器人分子人工肌肉的收缩和拉伸测量
Yingzhe Wang1, Kaoru Uesugi2, Takahiro Nitta3
1Department of Mechanical Engineering, Osaka University, Osaka 565-0871, Japan.
Cyborg and bionic systems (Washington, D.C.)
|May 9, 2024

概括
我们开发了一种测量人工肌肉收缩率的新方法. 这种技术为生物混合机器人开发提供了更好的实时响应能力和灵活性.
科学领域:
- 生物分子工程 生物分子工程
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
背景情况:
- 来自生物分子电机的人工肌肉为生物混合动力机器人提供了潜在的生物执行器.
- 测量肌肉收缩率的传统方法缺乏可重现性,灵活性和实时响应性.
研究的目的:
- 开发和验证一种新的,高性能的方法来测量人工肌肉的收缩力.
- 描述人工肌肉的收缩特性,用于增强生物混合机器人应用.
主要方法:
- 使用紫外线激光扫描构建了一个测量系统,在微室内模拟人工肌肉.
- 采用3D打印的微型杆与集成的微力传感器进行实时收缩力测量.
- 通过传感器校准和校正,确保测量准确度.
主要成果:
- 成功地实时测量了人造肌肉的收缩力.
- 评估了收缩力和激活空间尺寸之间的关系.
- 评估了收缩的人工肌肉链的拉伸性能.
结论:
- 与传统技术相比,拟议的测量方法提供了卓越的可重现性,灵活性和实时响应性.
- 这项研究为在生物混合机器人技术中进一步描述和应用人工肌肉奠定了基础.
相关概念视频
 01:58
Mechanical Protein Functions
4.9K
Proteins perform many mechanical functions in a cell. These proteins can be classified into two general categories- proteins that generate mechanical forces and proteins that are subjected to mechanical forces. Proteins providing mechanical support to the structure of the cell, such as keratin, are subjected to mechanical force, whereas proteins involved in cell movement and transport of molecules across cell membranes, such as an ion pump, are examples of generating mechanical force.
4.9K
 01:10
The Role of Actin and Myosin in Non-muscle Cells
3.5K
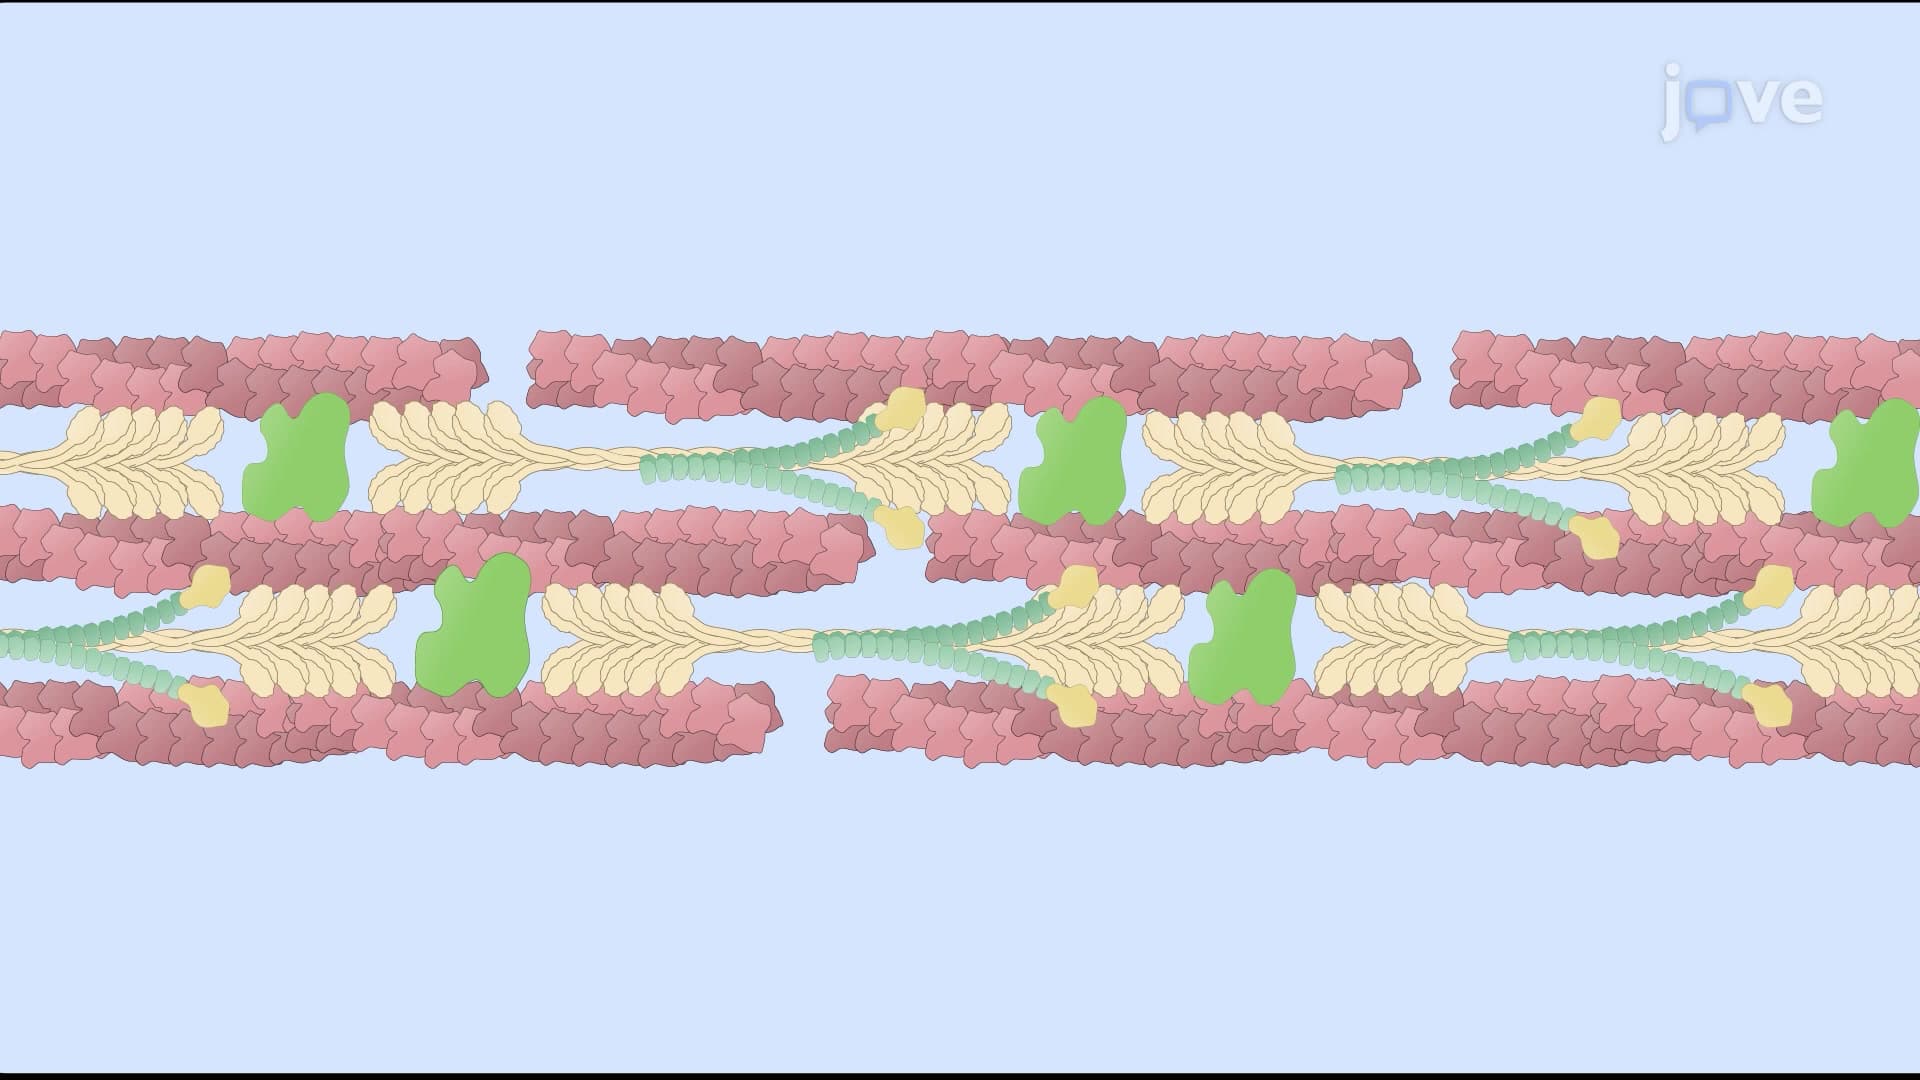
Actin and myosin or actomyosin filaments also play a significant role in cells other than those involved in muscle contraction (which occurs within the sarcomere of muscle cells). The mechanism of non-muscle cell contractile bundles was first observed in Dictyostelium and Acanthamoeba. In non-muscle cells, two bundles are commonly found: stress fibers and actomyosin adherence belts. These contractile bundles are smaller and less organized than the ones found in muscle cells. They are held...
3.5K