
适应性网格映射和网格弹性图谱探索的多功能方法,使用硬件方案使用现场可编程门阵列式机器人
Mudasar Basha1,2, Munuswamy Siva Kumar1, Mangali Chinna Chinnaiah2,3
1Department of Electronics and Communication Engineering, Koneru Lakshmaiah Education Foundation, Green Fields, Guntur 522502, Andhra Pradesh, India.
Sensors (Basel, Switzerland)
|May 11, 2024

概括
本研究介绍了一种新的网格弹性图形探索 (GFGE) 算法,用于复杂环境中的单机器人映射. 该 GFGE 算法增强了通过在现场可编程网关数组 (FPGA) 上使用四网格和图形结构的自适应映射.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 计算机工程 计算机工程
- 人工智能的人工智能
背景情况:
- 在动态环境中进行机器人探索需要适应性映射策略.
- 现有的方法在复杂,不确定的地形中难以提高效率和准确性.
- 单机器人映射需要强大的算法来实时表示环境.
研究的目的:
- 引入一个创新的网格弹性图谱探索 (GFGE) 算法,用于单机器人映射.
- 在动态和复杂的环境中提高绘图效率和准确性.
- 杆硬件加速用于实时机器人探索.
主要方法:
- 开发了一个基于硬件方案的算法,结合了四网格和图形结构.
- 利用传感器融合来分析机器人与静态和动态对象的行为.
- 实施了基于行为的网格结构,用于边境细胞占用.
- 在现场可编程门阵列 (FPGA) 上使用部分重新配置,以有效地选择勘探目标.
- 在Zynq SoC上使用Verilog进行模拟和合成的集成算法.
主要成果:
- 网格弹性图形探索 (GFGE) 算法证明了对动态和不确定的条件的高效处理.
- 通过高效的本地地图更新,优化冗余探索.
- 并行处理架构实现了高效的四树状结构管理.
- 在基于FPGA的机器人上成功实现和测试.
结论:
- 在具有挑战性的机器人环境中,GFGE算法为自适应映射提供了一个创新的解决方案.
- 使用FPGA的基于硬件的方法显著提高了勘探效率.
- 该研究验证了算法的有效性在现实世界机器人应用中.

相关概念视频
 01:17
Ampere-Maxwell's Law: Problem-Solving
620
A parallel-plate capacitor with capacitance C, whose plates have area A and separation distance d, is connected to a resistor R and a battery of voltage V. The current starts to flow at t = 0. What is the displacement current between the capacitor plates at time t? From the properties of the capacitor, what is the corresponding real current?
To solve the problem, we can use the equations from the analysis of an RC circuit and Maxwell's version of Ampère's law.
For the first part of...
To solve the problem, we can use the equations from the analysis of an RC circuit and Maxwell's version of Ampère's law.
For the first part of...
620
 01:31
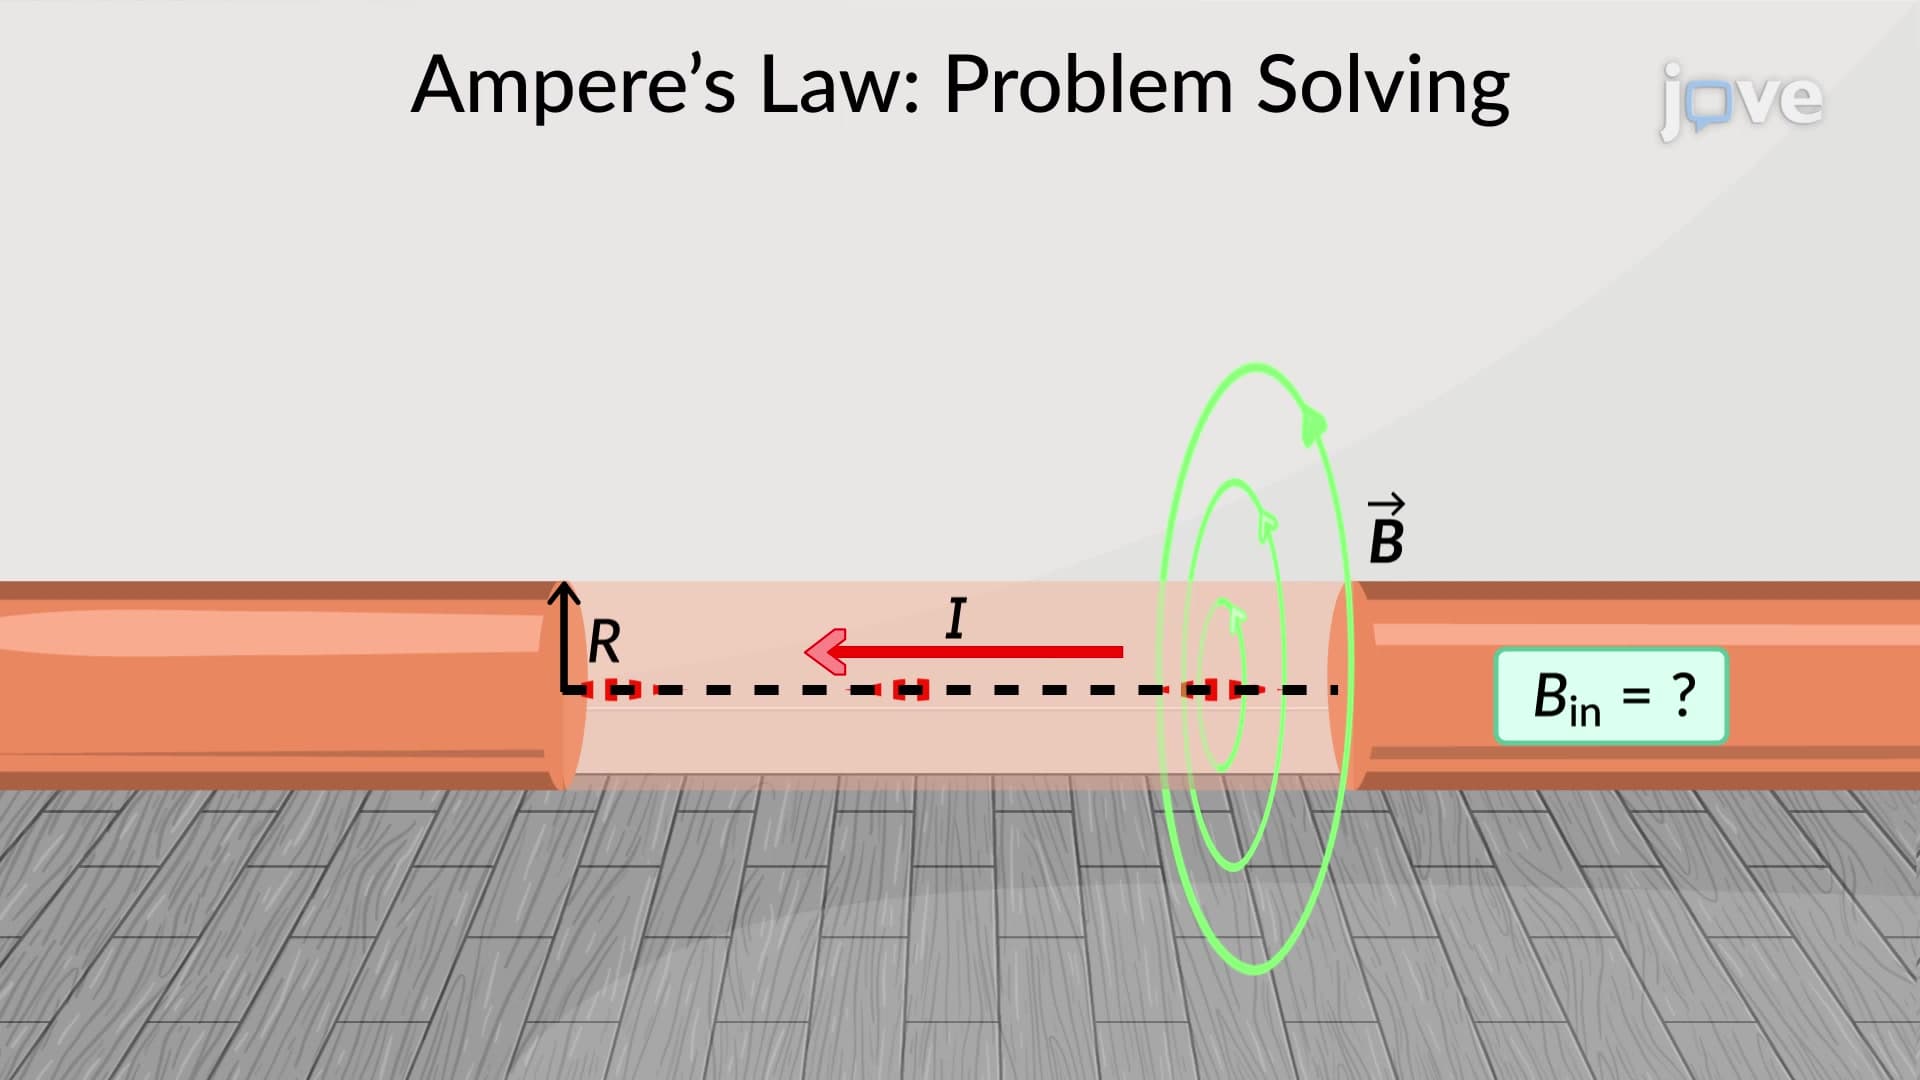
Ampere's Law: Problem-Solving
3.6K
Ampere's law states that for any closed looped path, the line integral of the magnetic field along the path equals the vacuum permeability times the current enclosed in the loop. If the fingers of the right hand curl along the direction of the integration path, the current in the direction of the thumb is considered positive. The current opposite to the thumb direction is considered negative.
Specific steps need to be considered while calculating the symmetric magnetic field distribution...
Specific steps need to be considered while calculating the symmetric magnetic field distribution...
3.6K