
最少侵入性机器人辅助穿孔器到穿孔器DIEP片乳房重建
1From the Department of Plastic Surgery, University Hospital Muenster, Muenster, Germany.
Plastic and reconstructive surgery. Global open
|May 14, 2024

概括
这项研究引入了一种机器人辅助的技术,用于深部下部上胃穿孔器 (DIEP) 片乳房重建,最大限度地减少腹部供体部位的发病率. 这种创新方法成功实现了穿孔器到穿孔器间的解,减少了患者的康复时间.
科学领域:
- 微手术 微手术是一种微手术.
- 整形外科 整形外科 整形外科
- 机器人手术 机器人手术
背景情况:
- 深底腹膜穿孔器 (DIEP) 翻盖乳房重建旨在减少腹部供体部位的发病率.
- 现有技术存在权衡,需要新的方法来改善患者的治疗结果.
- 最少侵入性策略对于增强重建性微手术至关重要.
研究的目的:
- 为了呈现一种微创的,机器人辅助的穿孔器到穿孔器的方法,用于DIEP片乳房重建.
- 使用这种新的技术,实现最小的捐赠者和接受者病发率.
- 评估DIEP片中机器人辅助解的可行性和初始结果.
主要方法:
- 同时识别深部下部上胃动脉 (DIEA) 和内部乳腺动脉 (IMA) 穿孔器.
- 用于DIEA穿孔器准备的小带切口和使用IMA穿孔器进行胸前解剖.
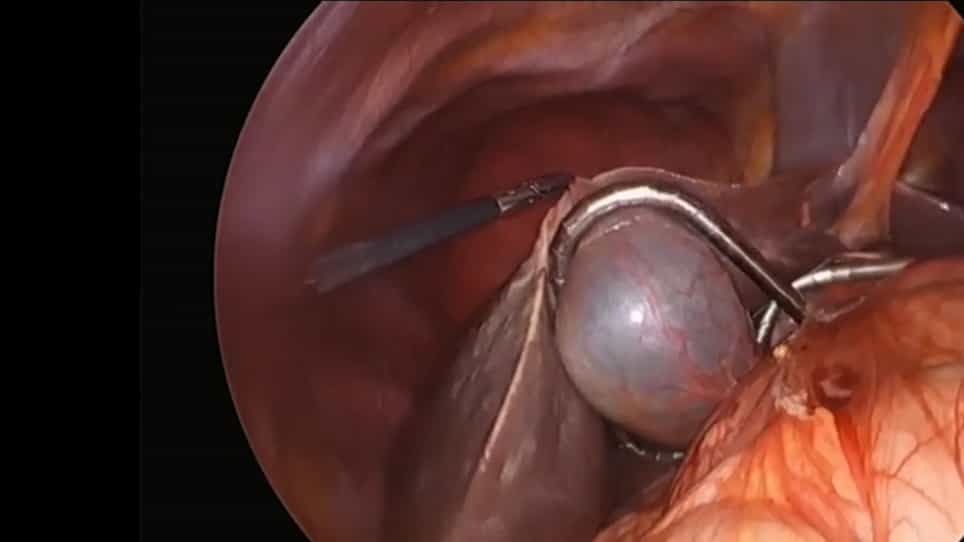
- 机器人辅助的穿孔器到穿孔器间的缩,用短的DIEA脚进行.
主要成果:
- 在所有患者中,成功实现了机器人辅助的穿孔器到穿孔器间解剖.
- 最小的腹部切口为2.5厘米,平均DIEP脚长度为6厘米.
- 机器人辅助解剖手术的平均手术时间为25分钟,叶片缺血为105分钟.
结论:
- 机器人辅助的穿孔器到穿孔器解剖体显示出在DIEP片乳房重建中尽量减少患者患病率的希望.
- 缩短DIEA脚可以通过使用胸前IMA穿孔器长度来进行尺寸匹配来补偿.
- 这种技术整合了DIEP叶收获和插入程序的关键方面.