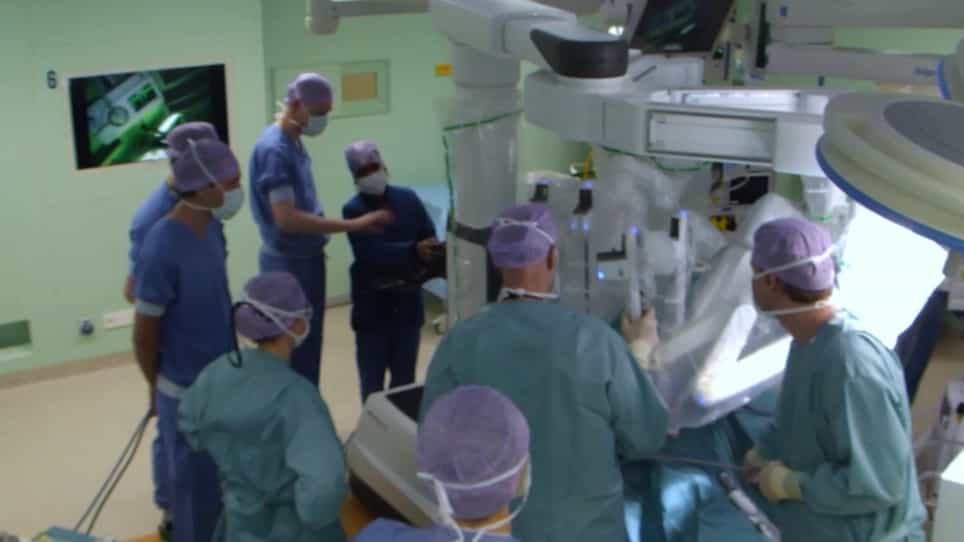

通过达芬奇机器人实现体外超声波成像,用于横口机器人手术:可行性研究
Randy Moore1, Ryan Yeung2, Wanwen Chen3
1Department of Electrical and Computer Engineering, The University of British Columbia, 5500-2332 Main Mall, Vancouver, BC, V6T 1Z4, Canada. rwjmoore@ece.ubc.ca.

概括
这项研究探讨了使用机器人手臂进行超声波 (美国) 指导,用于跨口机器人手术 (TORS) 的过程中. 虽然机器人US扫描时间更长,工作量增加,但它提供了与自由手方法相匹配的性能.
科学领域:
- 在外科手术中使用机器人
- 医疗成像医学成像
- 手术导航 手术导航
背景情况:
- 透口机器人手术 (TORS) 由于工作空间有限和解剖结构复杂,因此存在挑战.
- 超声波 (US) 图像指导可以提高TORS手术的结果.
- 美国在TORS中操纵探头的标准化方法目前尚未定义.
研究的目的:
- 评估在达芬奇外科系统上使用额外的机器人手臂 (第四只手臂) 在TORS中进行体外US扫描的可行性.
- 评估美国机器人指导在TORS手术过程中提高手术精度和控制的潜力.
主要方法:
- 开发一个立体成像系统和达芬奇兼容的美国探头附件用于外科医生控制台的控制.
- 机器人US扫描与自由手US扫描在三个任务 (动脉识别,扫描,腺体识别) 中进行的比较,涉及9名操作员.
- 通过问卷评估操作员的工作量和用户体验.
主要成果:
- 机器人US任务长达2.09倍,与自由手US相比,操作员的工作负载增加了2.12倍.
- 操作员评级的性能是可比的,机器人/自由手平均比率为0.66.
- 根据MRI-US平均豪斯多夫距离测量,在机器人和自由手US之间没有发现扫描性能的统计学上显著差异.
结论:
- 使用机器人手臂进行体外US扫描,可以让外科医生在TORS过程中直接控制US图像平面,而对工作流程的干扰最小.
- 尽管增加了时间和工作量,但机器人方法是手术内美国图像指导的方便方法.
- 为了未来的优化,正在确定减轻时间和工作负载挑战的策略.
相关概念视频
 01:30
Endoscopic Studies I: Bronchoscopy and Thoracoscopy
Endoscopy is a non-surgical medical technique used to examine a person's internal organs and vessels. This lesson will focus on two types of endoscopic studies: bronchoscopy and thoracoscopy.
Bronchoscopy
Description
Bronchoscopy is a procedure that involves direct visualization of the larynx, trachea, and bronchi for diagnostic and therapeutic purposes. A flexible fiber optic or rigid bronchoscope is used to carry out the procedure. The fiber-optic bronchoscope is more frequently used due to...
 01:25
Ultrasound II: Endoscopic Ultrasound and FibroScan
Endoscopic Ultrasound (EUS) and FibroScan are valuable diagnostic tools in gastroenterology and hepatology, each with specific applications and techniques.
Endoscopic Ultrasound (EUS):
Endoscopic Ultrasound (EUS):