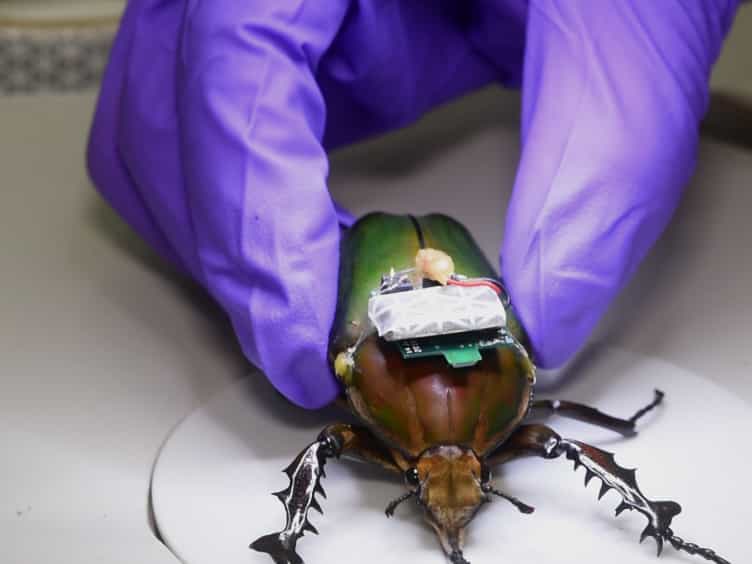
调制 通过定量电刺激在机器人的方向运动
Mingxuan Bi1, Huimin Zhang1, Yaohong Ma1
1Biology Institute, Qilu University of Technology (Shandong Academy of Sciences), Jinan 250100, China.
Micromachines
|May 25, 2024

概括
研究人员使用电刺激精确控制子机器人方向盘. 这种脑机界面方法为动物机器人中的复杂轨迹运动提供了解决方案.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物仿真工程 生物仿真工程
- 神经科学是一个神经科学.
背景情况:
- 机器人在复杂的环境中表现有前途,但缺乏精细的运动控制.
- 大脑机器接口 (BMI) 对于精确的子机器人运动具有挑战性.
研究的目的:
- 系统量化电刺激参数与子机器人运动之间的关系.
- 开发一种分析方法,以有效控制子机器人的电刺激.
主要方法:
- 研究了梯度电压强度 (1.2-3.0 V) 对室内方向盘的影响.
- 分析了电刺激反应时间和BMI有效期.
主要成果:
- 在2.0V时观察到可见的行为反应.
- 刺激强度的增加显著控制了转向角度和转向半径 (p < 0.05).
- 对值电压刺激的平均响应时间为220毫秒.
结论:
- 电刺激的强度精确地调节了子机器人方向盘.
- 这项研究提供了一个解决方案,用于精确的方向控制和复杂的轨迹编码在子机器人.