相关实验视频
Updated: Jul 13, 2026
10:41

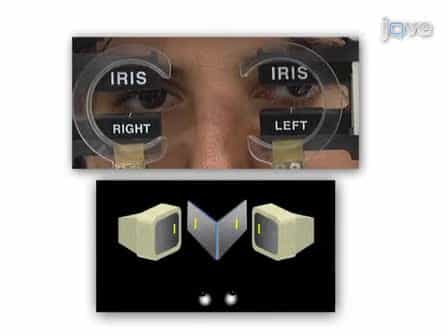
VisualEyes: A Modular Software System for Oculomotor Experimentation
Published on: March 25, 2011
12.8K
在最佳控制下,由6DOF仿生机器人眼产生现实的3D人体
A John Van Opstal1, Reza Javanmard Alitappeh2, Akhil John3
1Section Neurophysics, Donders Center for Neuroscience, Radboud University, Nijmegen, Netherlands.
Frontiers in robotics and AI
|June 5, 2024

概括
一个新的机器人眼睛,模仿人类的生物力学,准确地复制使用一个优化控制系统的斜视眼动. 这种仿生模型揭示了灵长类人眼运动控制和最佳运动原理的洞察力.
科学领域:
- 生物模拟学和机器人学
- 神经科学和计算机建模
背景情况:
- 人类眼睛的复杂生物力学和神经控制的脉冲并未完全被理解.
- 以前的模型经常简化了眼睛的非线性动力学和多系统.
研究的目的:
- 开发和分析一个仿生机器人眼睛系统,准确地模仿人类眼睛运动动态.
- 通过使用计算模型,研究背后的眼动的最佳控制原理.
主要方法:
- 构建了一个具有六个独立控制的肌的仿生机器人眼睛.
- 开发了一个精确的物理计算模型,并将其与NARX循环神经网络进行了近似.
- 通过最大限度地减少冲击的不准确性,持续时间和能量消耗,优化了运动控制.
主要成果:
- 机器人眼睛产生了真实的动,与人类主序动态和列表法则相匹配.
- 控制信号表现出agonist-antagonist肌肉配对和脉冲步骤特征,类似于子运动神经元.
- 该模型成功地复制了水平和垂直眼睛运动中的非线性动力学和交叉合.
结论:
- 生物模拟机器人眼睛系统为研究眼动控制提供了一个有价值的平台.
- 最佳控制原则可以解释灵长类人眼运动系统中的各种行为.
- 该模型提供了对神经控制信号及其在最终神经通路中的合的洞察.