对下肢被动训练的康复外骨架的适应性神经容错性规定的性能控制
Yong Yang1, Deqing Huang2, Lei Ma2
1School of Electrical Engineering and Electronic Information, Xihua University, Chengdu, 610039, China.
ISA transactions
|June 9, 2024

概括
这项研究提出了一个新的可穿戴下肢外骨架的容错控制方案,通过解决不确定性和执行器故障来增强康复治疗,以获得可靠的跟踪性能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 控制系统工程 控制系统工程
- 生物医学工程 生物医学工程
背景情况:
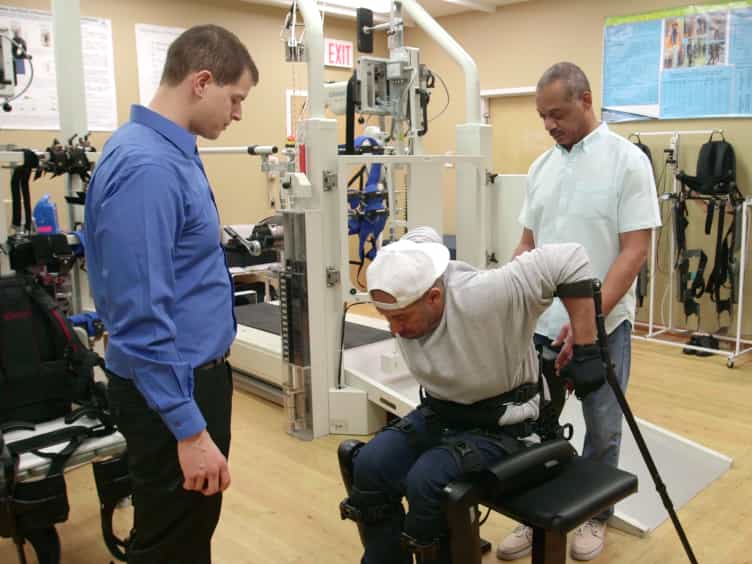
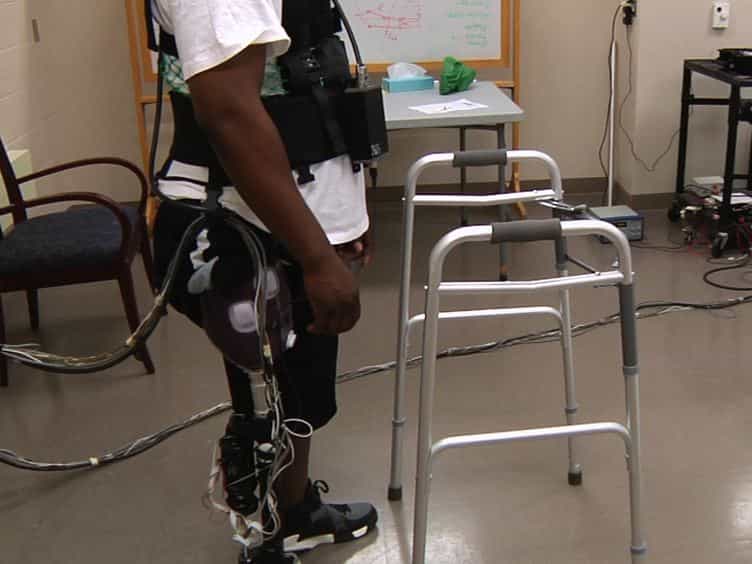
- 可穿戴的外骨架对于下肢康复治疗至关重要.
- 挑战包括未建模的动力学,摩擦,干扰和执行器故障.
- 确保可靠的跟踪性能对于治疗有效性至关重要.
研究的目的:
- 为可穿戴下肢外骨架开发一种新的耐故障跟踪控制方案.
- 为了解决复杂的系统不确定性和执行器故障.
- 为了保证在康复治疗期间规定的性能限制.
主要方法:
- 使用了自适应神经网络和顺的性能功能.
- 一个容错的跟踪方案被设计用于处理非线性不确定性和干扰.
- 开发了状态反和输出反控制器,通过非线性观察员进行速度估计.
- 后退技术的差异性爆炸是使用一级过器来解决的.
主要成果:
- 拟议的方案有效地弥补了非线性不确定性和干扰.
- 执行器故障的管理,同时保持保证的跟踪性能.
- 外骨架系统的半球均边界性稳定性是使用利亚普诺夫直接方法证明的.
- 对比模拟验证了设计的控制方法的跟踪性能.
结论:
- 开发的耐故障控制方案提高了下肢外骨架康复的安全性和有效性.
- 这种方法成功地解决了对外骨控制的重大挑战.
- 这项工作有助于更强大,更可靠的机器人辅助治疗系统.