在紧急手部创伤护理中使用Symani手术系统®

Nadjib Dastagir1, Doha Obed1, Martynas Tamulevicius1
1Department of Plastic, Aesthetic, Hand and Reconstructive Surgery, Hannover Medical School, Hannover, Germany.
Surgical innovation
|June 17, 2024

概括
使用Symani Surgical System®的机器人辅助微手术在紧急手部创伤护理中提供了与传统的手工技术相提并论的结果. 这项技术有助于减少外科医生的疲劳和,改善患者的治疗结果.
科学领域:
- 微手术 微手术是一种微手术.
- 机器人手术 机器人手术
- 紧急医疗 紧急医疗
背景情况:
- 机器人系统越来越多地用于微手术,提供诸如减少震和疲劳等好处,这对于紧急护理至关重要.
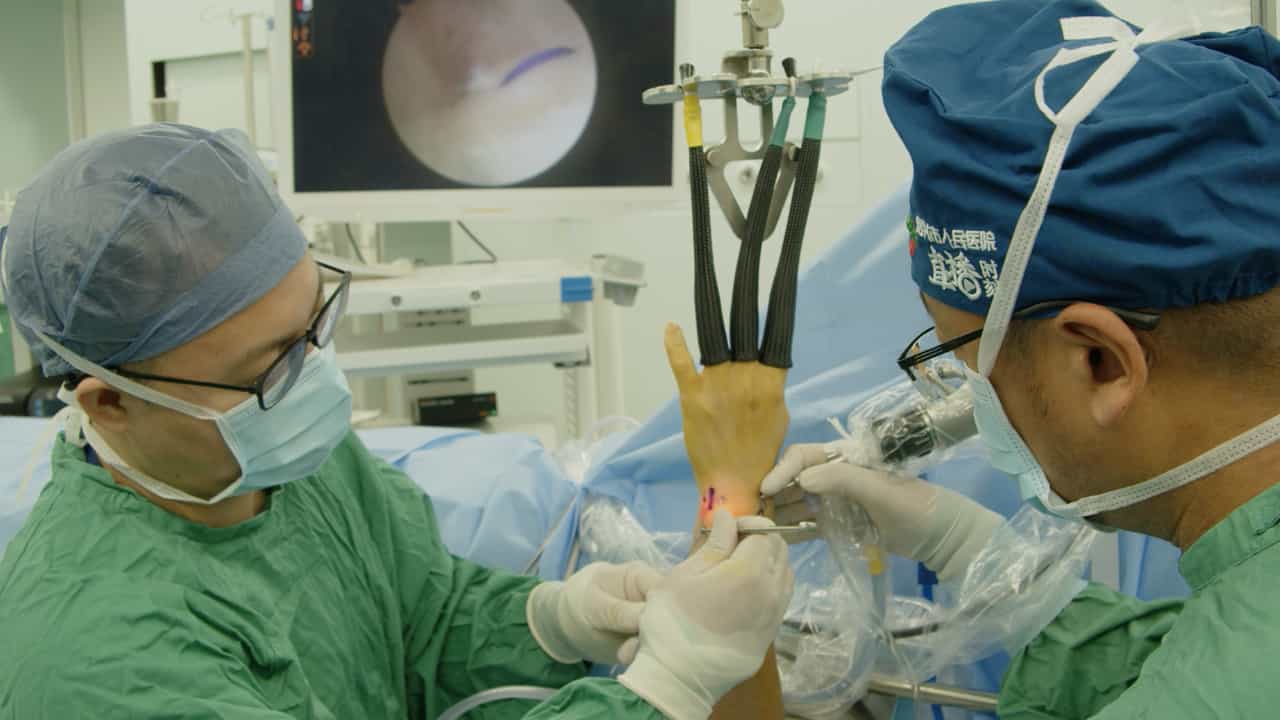
- 赛马尼外科系统 (Symani Surgical System®) 是这项技术的典范,在微手术过程中提高了精度和灵巧度.
- 本研究重点关注Symani在紧急手部创伤护理中的应用,评估其优势和局限性.
研究的目的:
- 探索Symani Surgical System®在手部创伤小手术中的应用.
- 为了比较机器人辅助微手术与传统手工技术的疗效,用于血管解剖.
主要方法:
- 一项涉及62例手部创伤患者血管 (直径<0.8毫米) 解剖的比较研究.
- 使用Symani Surgical System®进行了31次解剖,对照组使用手工技术进行了31次解剖.
- 患者的特征 (性别,年龄,风险因素) 在两组之间进行了匹配.
主要成果:
- 在Symani组 (动脉17.3±1.9分钟;静脉11.5±1.3分钟) 和手工组 (动脉16.1±1.4分钟;静脉10.2±1.8分钟) 之间没有观察到异构手术长度的显著差异.
- 观察到学习曲线的持续下降,第10次手术速度快30% (动脉手术).
- 机器人辅助微手术允许外科医生保持放松和专注的状态.
结论:
- 使用Symani Surgical System®进行的机器人辅助微手术的结果与紧急手部创伤护理中手工接手术的结果相当.
- 该技术有助于外科医生通过减少疲劳和震来保持最佳性能.
- 在紧急情况下,Symani Surgical System®为微手术程序提供了可行的进步.