相关实验视频
Updated: Jun 23, 2025
06:48

Emergency Undocking in Robotic Surgery: A Simulation Curriculum
Published on: May 20, 2018
9.3K
经验丰富的兽医外科医生需要多次尝试,但在机器人模拟器任务中迅速获得熟练程度
Nicole J Buote1, Boel Fransson2, Mark Rishniw1
1Department of Clinical Sciences, College of Veterinary Medicine, Cornell University, Ithaca, NY.
American journal of veterinary research
|June 18, 2024

概括
经验丰富的兽医外科医生在机器人手术模拟任务中取得了熟练程度,并确定了特定的运动指标以提高训练效率. 这项研究强调了机器人模拟器在外科教育中的潜力.
科学领域:
- 兽医外科 兽医外科 兽医外科
- 手术模拟器手术模拟器
- 机器人手术培训 机器人手术培训
背景情况:
- 机器人模拟器提供了一个可控的环境,用于获得外科手术技能.
- 对经验丰富的兽医外科医生来说,评估微创手术的熟练程度至关重要.
研究的目的:
- 评估经验丰富的兽医外科医生的学习曲线,使用机器人模拟器来完成两个具体的任务.
- 识别与成功完成任务和熟练度相关的绩效指标.
主要方法:
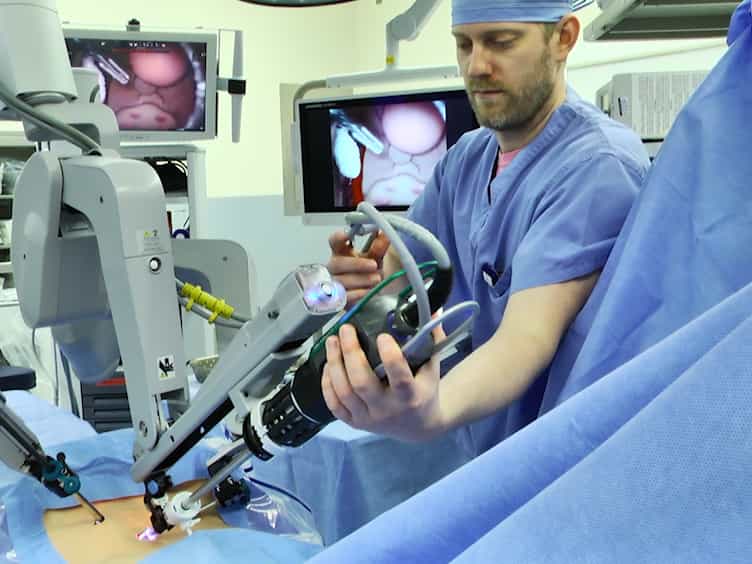
- 18名经验丰富的兽医外科医生在Mimic dV-Trainer模拟器上执行了"选择和放置"和"结合1环"的任务.
- 熟练程度是由任务完成来定义的,并且记录了性能变量.
- 使用统计分析,包括肯德尔相关性和分层多重线性回归,来评估影响熟练程度的因素.
主要成果:
- 外科医生需要基本任务平均8.5次尝试,高级任务平均27次尝试才能达到熟练程度.
- 掌握能力的时间为基本任务6分钟,高级任务12分钟.
- 达到熟练程度的尝试数量与运动经济,仪器碰撞和完成时间有很强的相关性.
结论:
- 经验丰富的兽医外科医生可以掌握机器人模拟器任务的熟练程度,尽管需要大量的尝试.
- 该研究确定了可以提高机器人手术训练效率的关键运动指标.
- 机器人模拟器显示出作为先进兽医手术培训的有价值工具的希望.