
机器人辅助内血管治疗移植脏动脉狭窄症:一个可行性研究
Bruno Pagnin Schmid1, Nelson Wolosker2, Marcela Juliano Silva Cunha3
1Department of Interventional Radiology, Hospital Israelita Albert Einstein Avenue, Albert Einstein Avenue, 627, Sao Paulo, SP, 05652-900, Brazil. brunopschmid@gmail.com.
Cardiovascular and interventional radiology
|June 18, 2024

概括
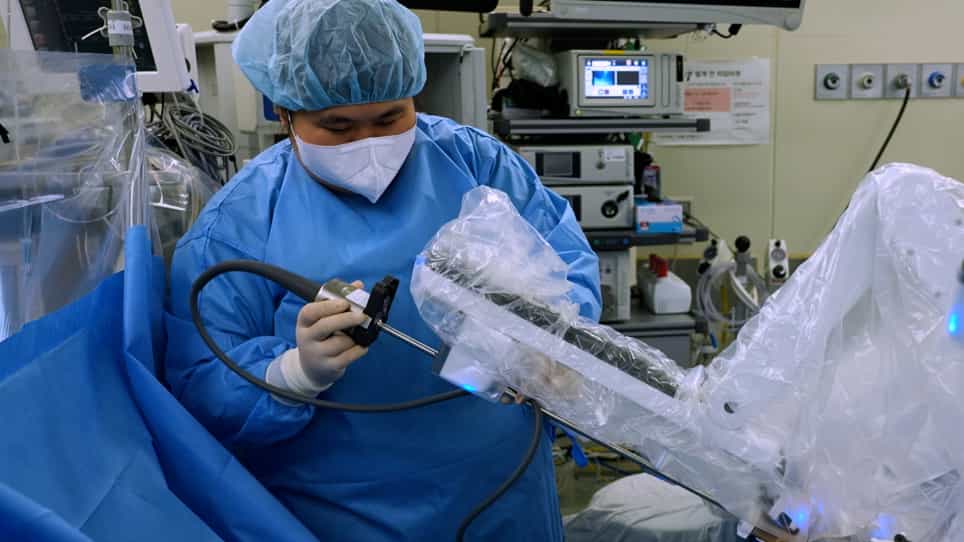
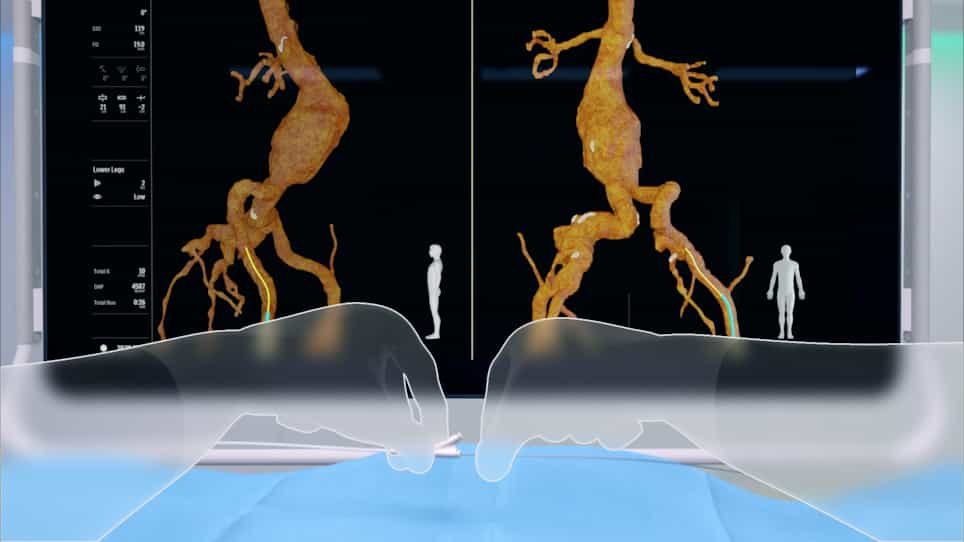
机器人辅助内血管治疗是治疗移植脏动脉狭窄的一个可行的选择. 这种技术在一小部分患者中,在没有并发症的情况下证明了成功的支架.
科学领域:
- 血管外科 血管外科
- 腎臟病學 (nephrology) 是一種醫學專業.
- 机器人手术 机器人手术
背景情况:
- 移植动脉狭窄 (TRAS) 是移植后的一种严重并发症,可能导致移植功能障碍.
- 内血管治疗是TRAS的主要重血管化策略.
- 机器人辅助在内血管手术期间在精度和控制方面提供了潜在的优势.
研究的目的:
- 评估机器人辅助内血管治疗移植动脉狭窄症的可行性和安全性.
- 用这种新的方法来描述最初的单中心体验.
主要方法:
- 在2021年10月至2022年8月期间连续4名TRAS患者的回顾性可行性研究.
- 对于所有已识别的病变,进行了机器人辅助内血管支架.
- 结果包括手术成功,并发症,光镜时间和后续评估.
主要成果:
- 在所有4个案例中,成功地实现了支架,没有任何并发症.
- 不需要转换为手动技术.
- 平均光镜时间为25.25分钟 (范围为12-60.9分钟).
- 多普勒超声波证实所有患者没有残留狭窄.
- 在随访期间,不需要重新干预.
- 操作员的学习曲线被认为是可以接受的.
结论:
- 机器人辅助内血管治疗是一种可行且安全的技术,用于管理移植脏动脉狭窄.
- 这种方法可以成功地进行重血管化,并具有良好的短期结果.
- 需要对更大的队列进行进一步的研究,以确认长期的疗效.