用HugoTM RAS与daVinci外科平台进行机器人根性前列腺切除术的术后结果:倾向性得分匹配的比较分析
Carlo Gandi1,2, Filippo Marino1,2,3, Angelo Totaro1,2
1Department of Urology, Fondazione Policlinico Universitario Agostino Gemelli IRCCS, 00168 Rome, Italy.
Journal of clinical medicine
|June 19, 2024

概括
新的Hugo RAS系统展示了与机器人辅助激进前列腺切除术 (RARP) 中已建立的daVinci系统相似的瘤和功能结果. 外科医生可以有效地在这些机器人平台之间转移技能,确保一致的患者护理.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术瘤学手术瘤学
- 机器人手术 机器人手术
背景情况:
- 对手术机器人平台的比较分析对于优化患者治疗结果至关重要.
- 达芬奇系统是目前机器人辅助激进前列腺切除术 (RARP) 的参考标准.
- 雨果RAS系统是一个新的平台,需要对结果进行评估.
研究的目的:
- 用Hugo RAS系统与daVinci系统对比RARP的手术内,瘤和功能结果.
- 评估手术技能在机器人平台之间的可转移性.
主要方法:
- 400名接受RARP±盆腔淋巴结剖析 (2021-2023) 的患者的回顾性分析.
- 倾向分数 (PS) 匹配用于创建平衡队列 (99对匹配对).
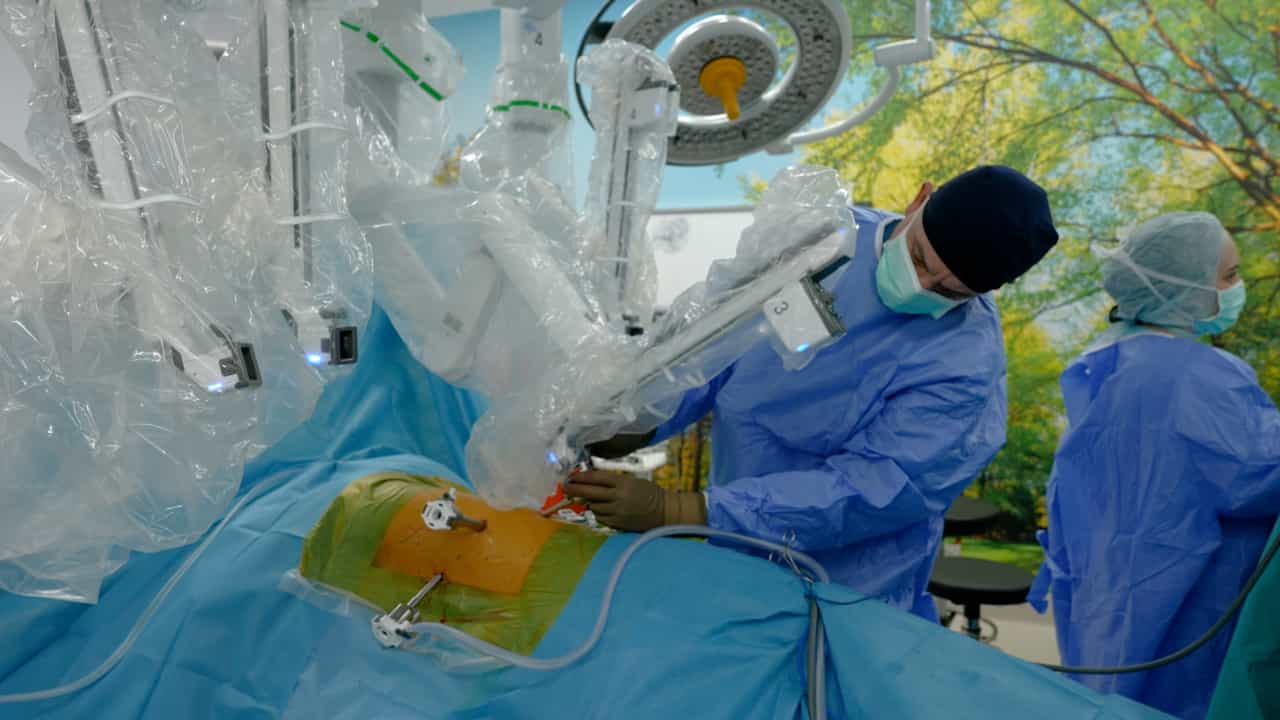
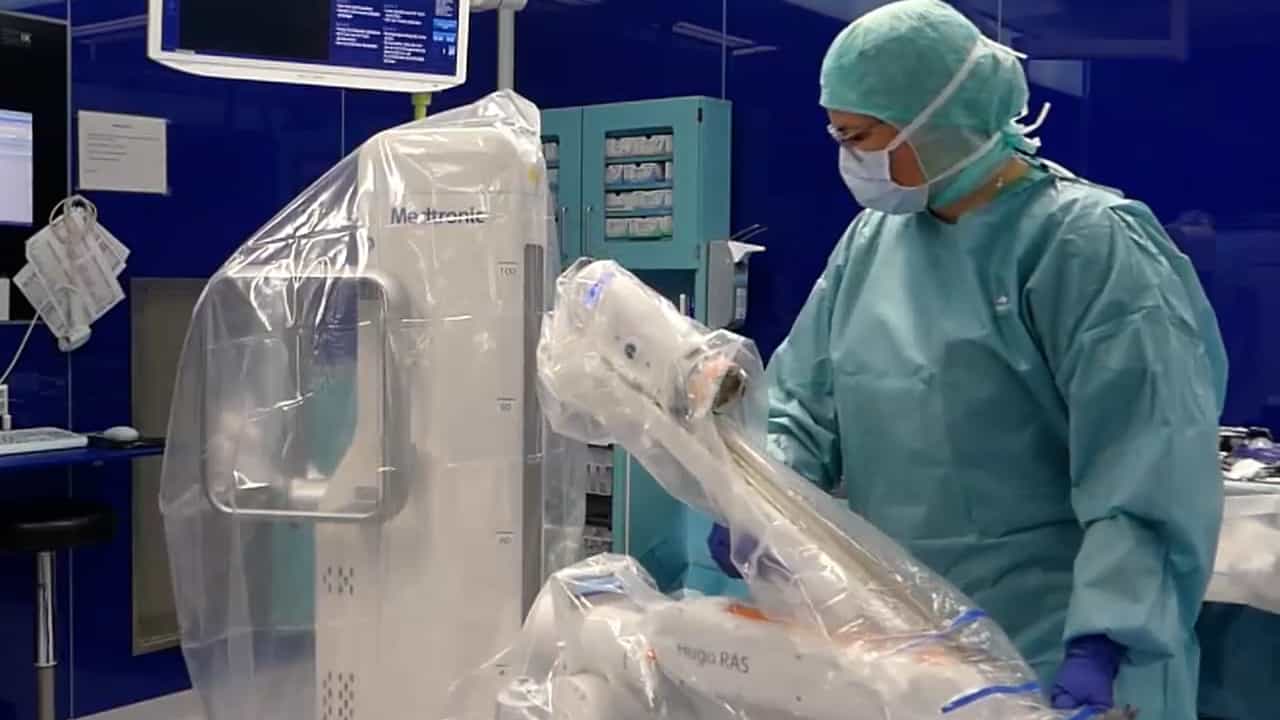
- 由三个经验丰富的外科医生在Hugo RAS和daVinci平台上进行的手术.
主要成果:
- 在Hugo RAS (22.2%) 和daVinci (25.3%) 组 (p=0.616) 之间,积极的手术边缘 (PSM) 没有显著差异.
- 类似的术后结局:手术时间,估计的血液损失 (EBL) 和Clavien-Dindo (CD) ≥2次并发症.
- 三个月后的社会自制率相似 (73.7%vs74.7%,p=0.353),结果与机器人平台之间没有关联.
结论:
- 雨果RAS系统为RARP提供了与daVinci系统可比的瘤和功能结果.
- 外科医生可以有效地将daVinci获得的熟练程度转移到Hugo RAS系统.
- 雨果RAS系统是RARP的安全有效替代方案.