
从行为到生物灵感:袋鼠鼠,计算模型和机器人中的空中重定向和多平面稳定性
Xiangyu Chu1,2, M Janneke Schwaner3, Jiajun An1
1Department of Mechanical and Automation Engineering, The Chinese University of Hong Kong (CUHK), Hong Kong.
Integrative and comparative biology
|June 20, 2024

概括
袋鼠鼠在跳跃时使用尾巴以获得稳定性和机动性. 一个简化的机器人尾巴可以复制这些运动,为生物灵感机器人设计提供了洞察力.
科学领域:
- 生物力学和机器人技术
- 动物的运动和稳定性.
- 生物启发的工程是生物启发的.
背景情况:
- 尾巴对于许多动物的平衡和敏捷性至关重要.
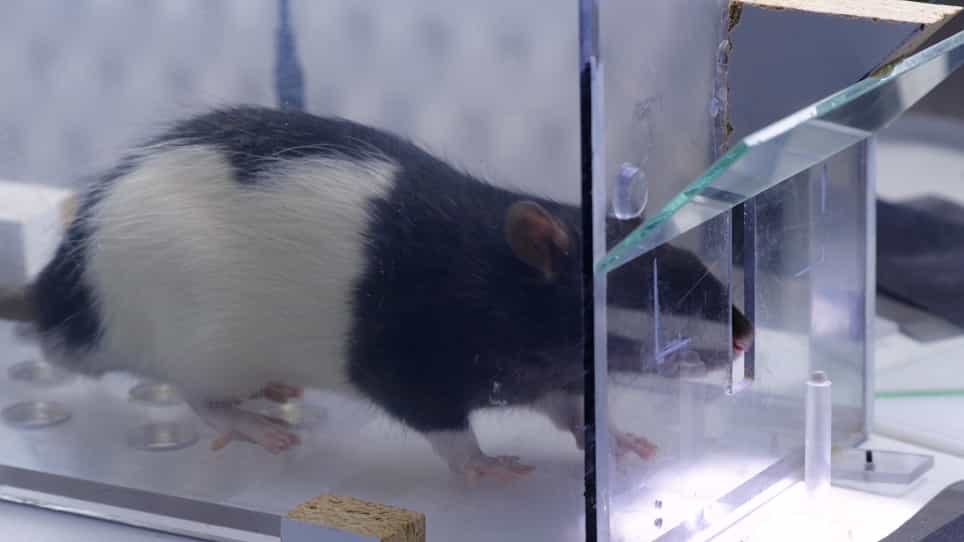
- 袋鼠鼠在跳跃和躲避捕食者时使用它们的尾巴来保持稳定.
研究的目的:
- 为了研究袋鼠鼠尾机制在空中机动.
- 评估在机器人系统中使用简化的尾状附属物进行中空控制的可行性.
主要方法:
- 对大鼠逃离捕食者的视频数据的分析.
- 在空中开发一只袋鼠鼠的计算模型.
- 用两度自由度 (2-DoF) 的尾巴机器人进行实验.
主要成果:
- 计算模型显示,2-DoF尾巴可以控制3D身体方向.
- 模拟的轨迹模仿了观察到的袋鼠老鼠运动模式.
- 机器人尾部实验证明了显著的曲折控制和俯冲/滚动稳定.
结论:
- 袋鼠鼠尾的形式功能关系是其空中敏捷性的关键.
- 轻量级,生物灵感的尾巴可以使机器人能够在空中进行复杂的机动.