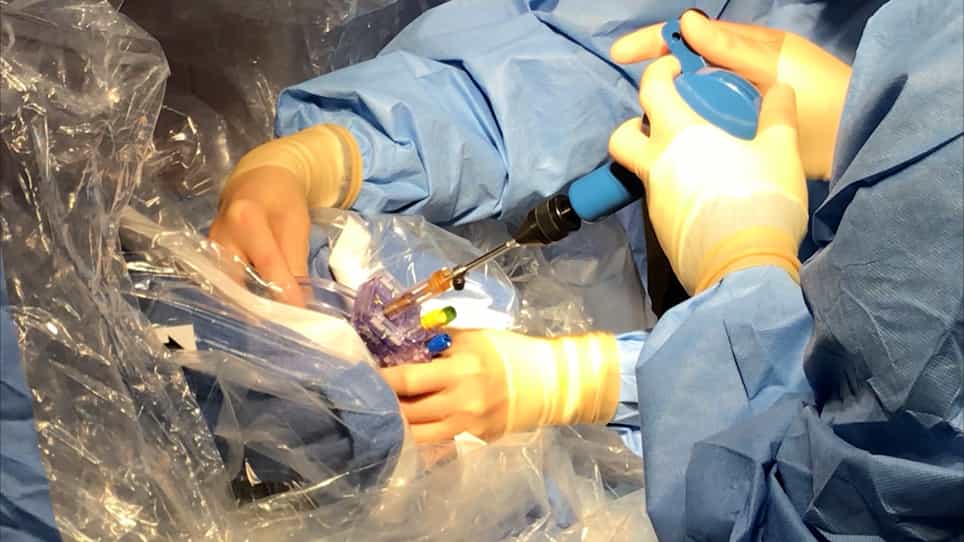
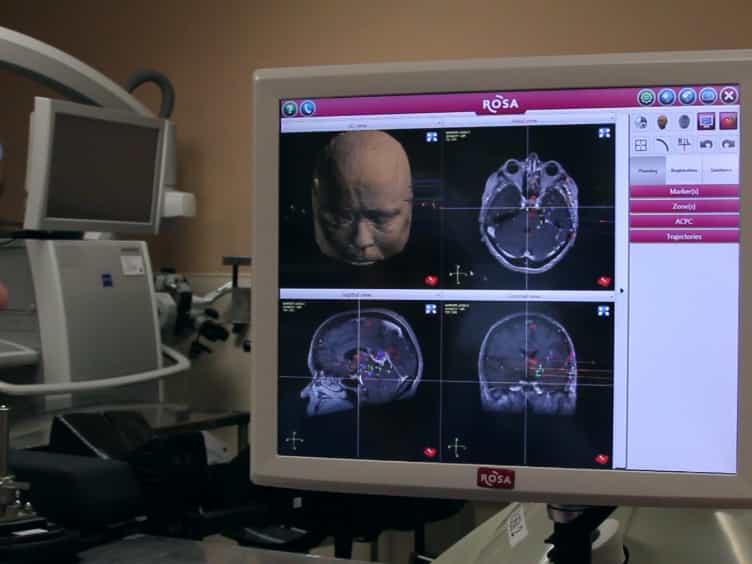
相关实验视频
Updated: Jun 23, 2025
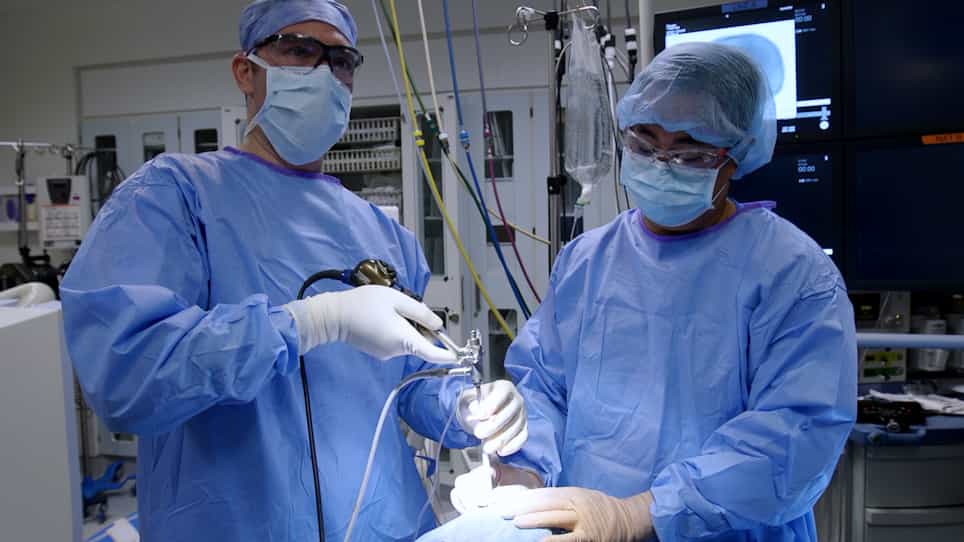
09:01
Minimally Invasive Endoscopic Intracerebral Hemorrhage Evacuation
Published on: October 15, 2021
7.6K
走向MR引导的机器人脑内出血疏散:定向装置设计和羊头试验
Anthony L Gunderman1, Saikat Sengupta2, Zhefeng Huang3
1Department of Electrical and Computer Engineering, Georgia Institute of Technology, Atlanta, GA 30338 USA.
IEEE transactions on medical robotics and bionics
|June 24, 2024

概括
研究人员开发了NICE-Aiming,这是一款用于MR指导的神经外科手术的无框架立体定向装置. 该系统增强了机器人干预,用于诸如脑内出血 (ICH) 等疾病,提高了幻影和活体模型的目标准确性.
科学领域:
- 神经外科 神经外科
- 医疗机器人 医疗机器人
- 医疗成像医学成像
背景情况:
- 立体神经外科手术对于内病理至关重要.
- 脑内出血 (ICH) 是一种受益于立体技术的疾病.
- 实时MR指导干预需要先进的定向装置.
研究的目的:
- 为了开发一个安装在头骨上的,无框架的立体定向装置,用于MRI引导的机器人神经外科手术.
- 为了解决在最少侵入性神经外科手术中改善向的需求.
- 介绍NICE-Aiming设备用于神经外科干预中的有效准.
主要方法:
- 为NICE-Aiming设备开发了一个动态模型.
- 整合了设备与一个同心管机器人 (CTR) 进行ICH疏散.
- 通过使用头骨幻影,凝幻影和ex vivo绵羊头模型验证了系统.
主要成果:
- NICE-Aiming原型实现了1.41±0.35毫米的自由空间尖端精度.
- 在MR指导的凝幻影实验中,目标准确度为2.07±0.42毫米.
- 在MR指导的ex vivo绵羊头实验中,目标准确度为2.48±0.48毫米,血瘤体积显著减少.
结论:
- 该NICE-Aiming设备对于MR引导的机器人神经外科干预是有效的.
- 该系统在临床前环境中对ICH疏散显示出有希望的准确性.
- 这项技术推进了具有增强机器人指导的最小侵入性神经外科手术.