在儿科下肢外骨架上进行初步虚拟约束控制评估
Anthony C Goo1, Curt A Laubscher2, Douglas A Wajda3
1Center for Rotating Machinery Dynamics and Control (RoMaDyC), Washkewicz College of Engineering, Cleveland State University, Cleveland, OH 44115, USA.
Bioengineering (Basel, Switzerland)
|June 27, 2024

概括
基于虚拟约束的控制器通过提高稳定性和减少外骨架使用期间的变化来改善儿科步行康复. 这种机器人方法提供了直观的控制,并帮助用户实现更稳定的步行周期.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物力学 生物力学
- 康复工程 康复工程
背景情况:
- 机器人外骨架对于儿科步行康复至关重要,需要控制器来促进用户参与和稳定的行走.
- 基于虚拟约束的控制器在机器人系统和辅助设备中为引导步行提供了有希望的方法.
研究的目的:
- 评估一个基于约束的虚拟控制器用于儿科步行指导.
- 将其性能与使用新型外骨架系统的传统比例导数 (PD) 控制器进行比较.
主要方法:
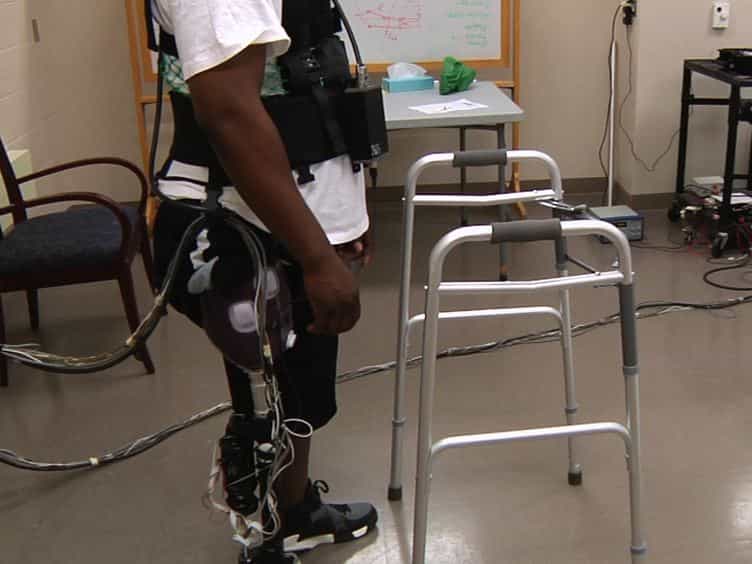
- 使用外骨架在三个条件下对健康儿童进行了行走实验:PD控制,基于虚拟约束的控制和无助.
- 收集的数据包括动力学,控制扭矩,肌肉激活,以及用户对感知到的劳动力和可用性的反.
主要成果:
- 与无助步行相比,基于虚拟约束的控制器减少了36.72% (部) 和16.28% (膝盖) 的步行动力变化.
- 它还减少了每步循环的35.89% (部) 和4.44% (膝盖) 的平方根平均矩 (RMS).
- 用户反更喜欢基于虚拟约束的控制器,因为它比PD控制器更直观,更易于使用.
结论:
- 基于虚拟约束的控制显示了儿童康复中机器人辅助步行指导的有利特征.
- 这种控制策略增强了步行稳定性,减少了体力劳动,支持用户参与.

