
一个导航,机器人驱动的激光骨切割工具,用于无框架深度电极植入. 一个活体恢复动物研究
Fabian Winter1, Patrick Pilz2, Anne M Kramer2
1Department of Neurosurgery, Medical University of Vienna, Vienna, Austria.
Frontiers in robotics and AI
|June 27, 2024

概括
一个新的机器人驱动的激光工具,用于创建孔,安全地植入深度电极在恢复动物研究中. 这种无框架的导航系统展示了可靠的切断检测和没有意外损坏,显示了临床使用的希望.
科学领域:
- 神经外科 神经外科
- 医疗机器人 医疗机器人
- 生物医学工程 生物医学工程
背景情况:
- 对于深度电极植入而言,传统的基于的立体检测是侵入性的.
- 无框架,机器人驱动的激光工具提供了一个潜在的替代方案,但需要体内验证.
- 以前的研究仅限于尸体或非恢复模型.
研究的目的:
- 评估无框架,导航,机器人驱动的激光工具的安全性和准确性,用于在恢复动物模型中创建孔和植入深度电极.
- 为了评估激光工具的切通检测系统的可靠性.
- 进行手术部位的组织病理学分析.
主要方法:
- 术前计算机断层扫描 (CT) 扫描用于两个羊标本的轨迹规划.
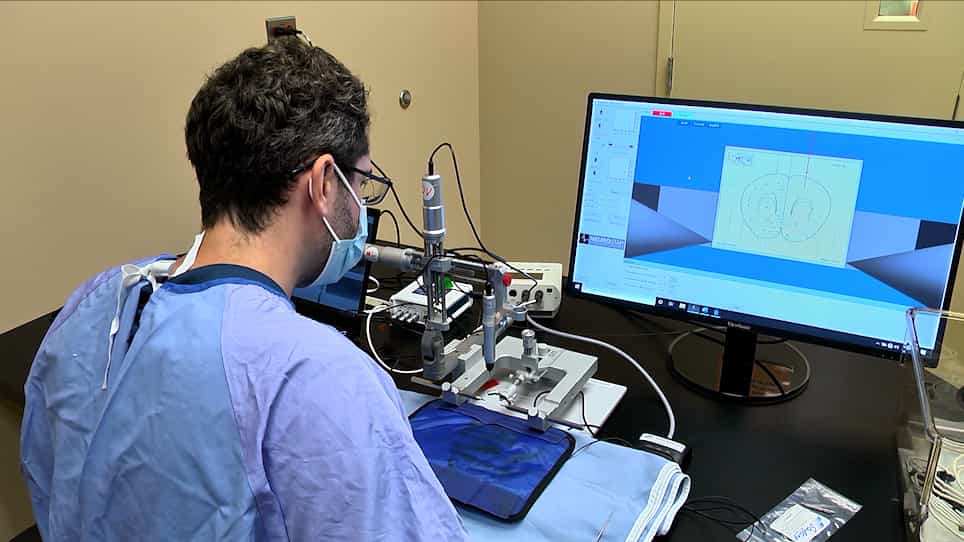
- 一个无框架,导航,机器人驱动的激光工具为深度电极植入创造了孔.
- 手术后成像 (MRI/CT) 和组织病理学检查了精度和组织反应.
主要成果:
- 在幸存的羊中成功植入了14个深度电极,没有观察到手术内不规则或神经缺陷.
- 术后成像显示没有脑内出血,心脏病发作或意外损伤.
- 组织病理学分析证实,激光对骨,皮质或皮质没有引起的损伤,入口点偏差在0.27至2.24毫米之间.
结论:
- 机器人驱动的激光切工具是安全和准确的深度电极植入在体内恢复模型.
- 激光辅助孔创建是基于框架的程序的可行替代方案.
- 综合切通检测系统可靠,支持潜在的临床转化.