一种动力学复杂的多关节运动技能,用于研究隐性运动学习
Jack P Solomon1,2, Austin J Hurst1,3, Sarah N Kraeutner4
1Laboratory for Brain Recovery and Function, School of Physiotherapy, Dalhousie University, Rm 407, 4th Floor Forrest Building, 5869 University Avenue, PO Box 15000, Halifax, NS, B3H 4R2, Canada.
Psychological research
|June 28, 2024

概括
研究人员开发了一个新的任务来研究复杂运动的隐性运动学习. 这种方法克服了先前任务的局限性,表明参与者在没有意识的情况下隐式学习了复杂的运动技能.
科学领域:
- 运动控制和学习.
- 认知心理学 认知心理学
- 神经科学是一个神经科学.
背景情况:
- 隐式运动学习的现有任务,如串行反应时间和连续跟踪,在复杂性和控制方面存在局限性.
- 这些局限性阻碍了对更复杂,现实世界的运动技能的隐性学习的研究.
研究的目的:
- 引入和验证一种新的任务,用于探讨复杂运动技能的隐性学习.
- 通过结合动力学上复杂的多关节运动来解决现有任务的局限性.
- 通过控制刺激动画速度和轨迹复杂度来研究隐式学习.
主要方法:
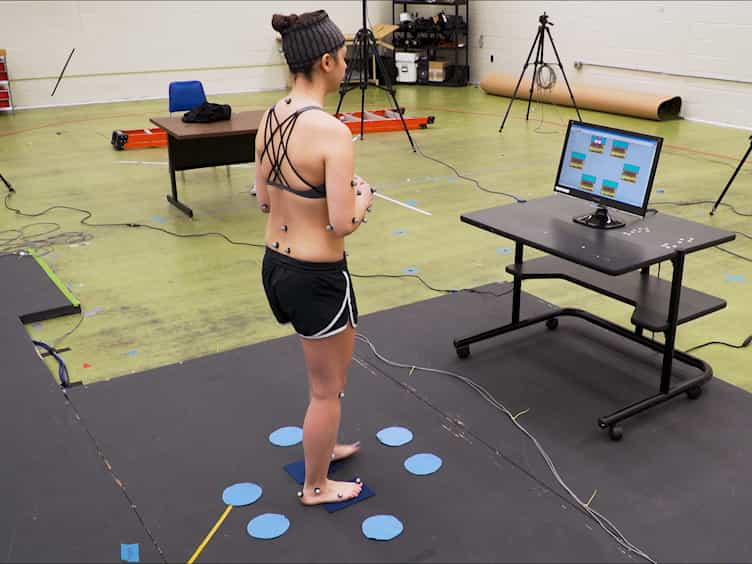
- 参与者观察并复制了六个训练区块的复杂轨迹.
- 重复的轨迹被嵌入到随机轨迹中,以评估隐式学习.
- 通过刺激动画速度和轨迹复杂度来操纵任务难度.
主要成果:
- 与随机轨迹相比,参与者在重复轨迹中显示出较小的误差.
- 73%的参与者无法有意识地识别重复的轨迹.
- 展示了复杂的运动技能的隐式学习.
结论:
- 开发的任务有效地探讨了复杂运动技能的隐性学习.
- 由于其复杂性和可控性,该任务比现有方法具有优势.
- 微小的调整可以进一步优化任务,以提高学习洞察力.