相关实验视频
Updated: Jul 9, 2026
11:19

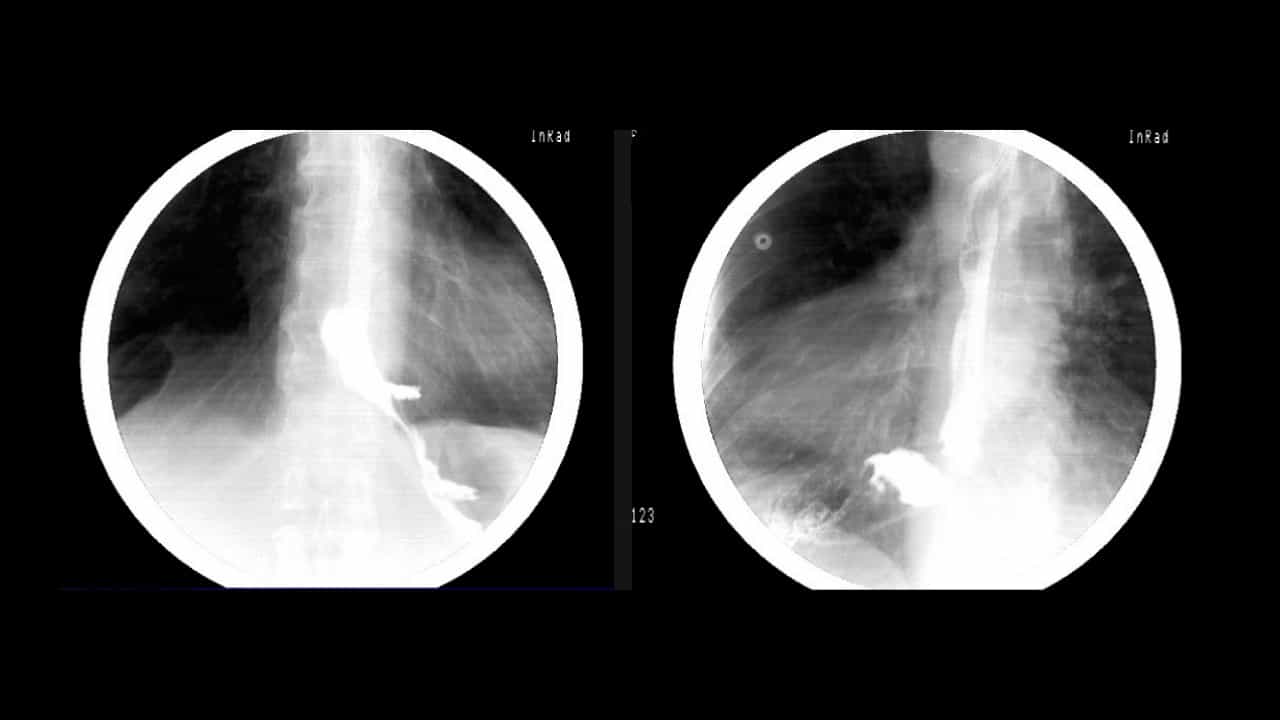
Robotic Myotomy and Partial Fundoplication for Achalasia
Published on: August 11, 2023
1.5K
使用Hugo RAS系统在一个大容量机器人"达芬奇Xi"中心实施机器人辅助泌尿外科手术:结果和初步经验
Guilherme Miranda Andrade1, Clayton Lau2, Ruben Olivares3
1Hospital Israelita Albert Einstein, São Paulo, São Paulo, Brazil.
Urology
|June 30, 2024

概括
当经验丰富的外科医生和团队实施时,Hugo RAS系统对泌尿外科程序是安全的. 虽然需要在定位和人体工程学方面进行调整,但该系统证明了可行性和良好的患者结果.
科学领域:
- 机器人辅助手术是一种机器人辅助的手术.
- 泌尿外科手术是什么意思
- 手术方面的创新.
背景情况:
- 雨果机器人辅助手术 (RAS) 系统代表了微创手术的新平台.
- 评估对新型机器人系统的初步经验对于理解其临床应用和挑战至关重要.
研究的目的:
- 评估雨果RAS平台在泌尿外科手术中的安全性,可行性和初始结果.
- 在前30个案例中,描述三角管的配置,对接角度,手术时间和功能结果.
主要方法:
- 使用雨果RAS系统进行30次连续泌尿外科手术的回顾性观察性研究.
- 控制台和对接时间的评估,外科手术期间的并发症 (Clavien-Dindo),失血和手臂碰撞.
- 评估激进性前列腺切除术的尿和性功能.
主要成果:
- 这些手术包括激进前列腺切除术 (RARP),简单前列腺切除术 (RASP),部分腎切除术 (RAPN) 和囊切除术 (RARC).
- 控制台的中位数操作时间在78-82分钟之间;中位数对接时间为10-12分钟.
- 没有报告重大并发症或显著的血液损失 (<200毫升);94.5%的RARP患者恢复了性功能.
结论:
- 在泌尿器科计划中实施雨果RAS系统对于具有训练有素团队的大量外科医生来说是安全和可行的.
- 患者定位,托拉卡位置和床位助理人体工程学方面的调整是必要的.
- 在系统实施过程中,对接位置和床助理人体工程学是主要的挑战.