机器人辅助微手术:从连续50个案例中吸取的教训

Felix Struebing1, Amir Bigdeli1, Jonathan Weigel1
1From the BG Trauma Center Ludwigshafen, Department for Plastic, Hand and Reconstructive Surgery, Department of Plastic Surgery for the University of Heidelberg, Ludwigshafen, Germany.
Plastic and reconstructive surgery. Global open
|July 1, 2024

概括
机器人辅助的微手术在整形外科中表现有前途,为免费组织转移提供了更高的精度. 虽然存在挑战,但结果与传统方法相比,表明其对复杂的重建程序的潜力.
科学领域:
- 微手术 微手术是一种微手术.
- 整形和重建手术 整形和重建手术
- 机器人手术 机器人手术
背景情况:
- 机器人辅助手术在塑性和重建性手术中的作用,特别是免费组织转移,需要进一步研究.
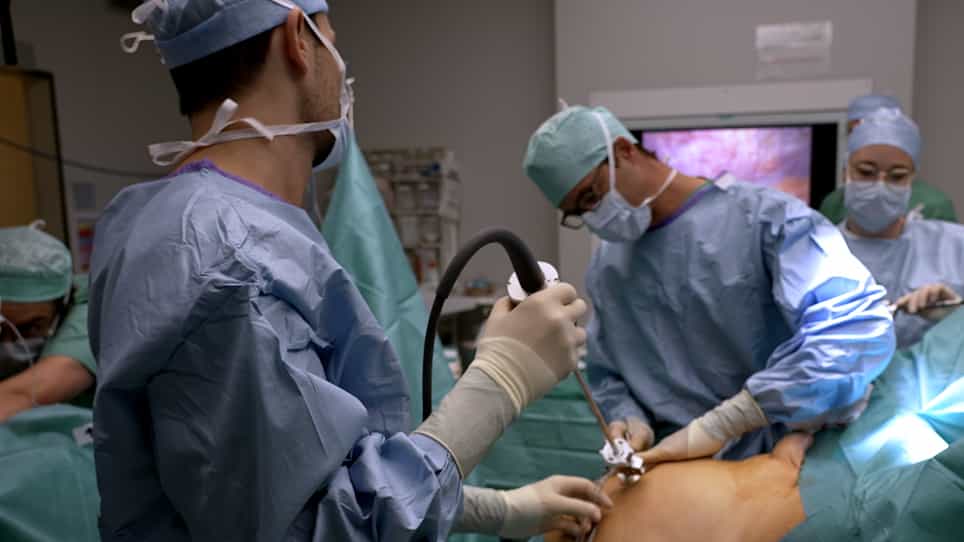
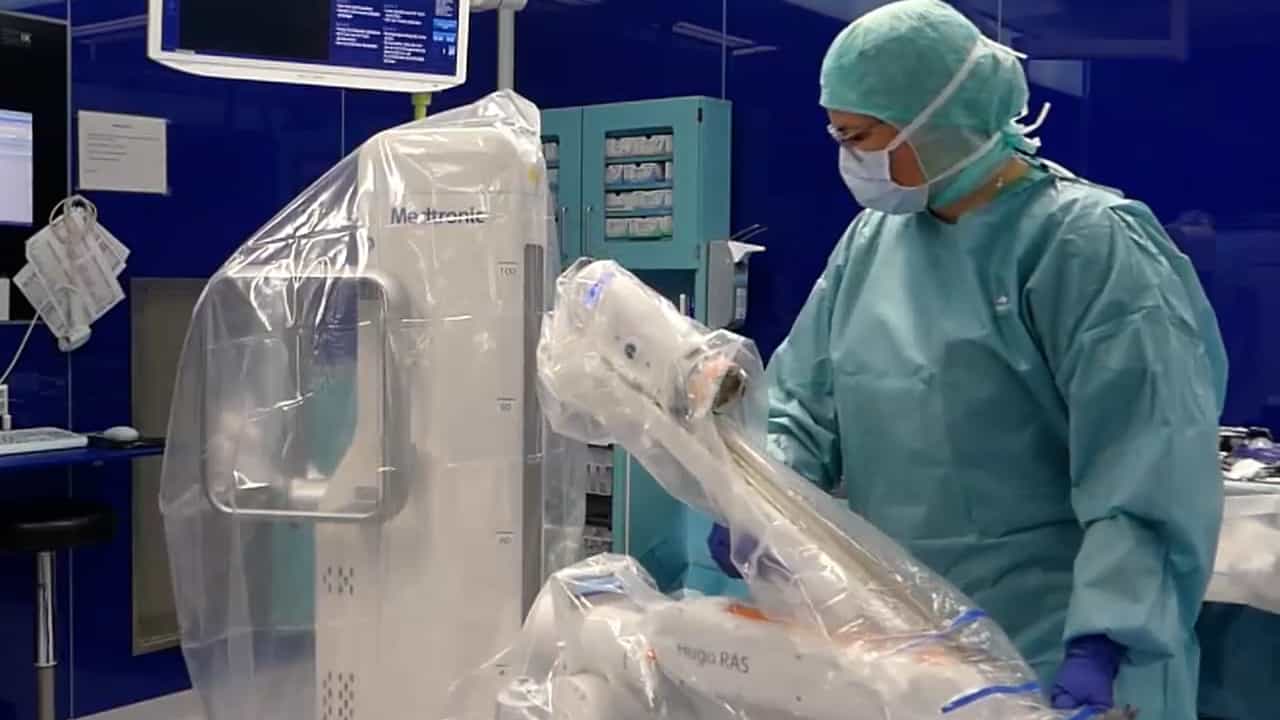
- 这项研究介绍了Symani手术系统在50个连续的机器人辅助微手术病例中的初步经验.
研究的目的:
- 评估机器人辅助微手术在塑料和重建手术中的可行性和结果.
- 评估Symani手术系统在复杂的微手术重建中的应用.
主要方法:
- 一个前性数据库收集了来自50名接受机器人辅助微手术的患者的数据.
- 在研究之前,外科医生接受了Symani手术系统的密集培训.
- 程序包括免费的微手术组织转移,向肌肉再内内和淋巴静脉瘤.
主要成果:
- 在94次试图解剖的试验中,有98%的成功完成了机器人.
- 在45个案例中进行了自由组织转移,没有完全失去片.
- 3例发生轻微并发症,6例发生重大并发症,3例需要对微血管损害进行修订.
结论:
- 机器人辅助微手术是各种微手术程序的可行和有效选择,其结果与传统技术相当.
- 这项技术在精度和运动缩放方面提供了优势,尽管存在诸如更长的运行时间和更高的成本等挑战.
- 逐渐的学习曲线和需要更高的案件量被确定为最优的采用.