相关实验视频
Updated: Jun 21, 2025
06:24
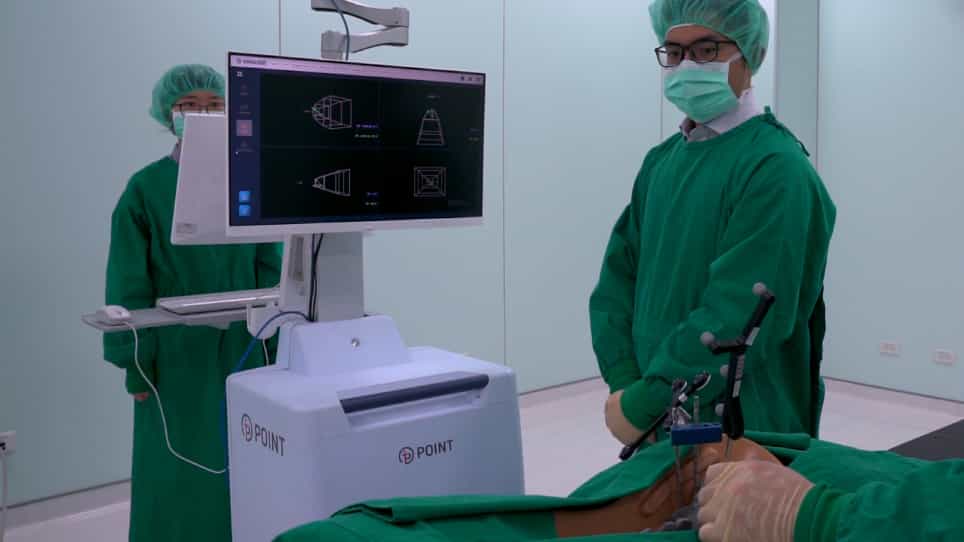
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.8K
两世界的最佳:使用机器人原理来放置导航性宫和困难的上胸脚螺丝,一个技术细微差别
Diogo Moniz Garcia1, Alaa Montaser1, Selby Chen1
1Department of Neurologic Surgery, Mayo Clinic, Jacksonville, Florida, USA.
World neurosurgery
|July 10, 2024

概括
这项研究引入了一种新的技术,用于在肥胖患者中导航脚螺丝放置,通过使用固定管状收缩机来提高准确性,以尽量减少椎手术期间的组织操纵.
科学领域:
- 神经外科 神经外科
- 整形外科手术 整形外科手术
- 脊柱外科手术 脊柱外科手术
背景情况:
- 在部和上胸脊柱中导航脚螺丝的放置在肥胖患者中是具有挑战性的,因为工具的灵活性和尽量减少软组织操纵的需要.
- 机器人辅助系统提供了坚定的指南,但受到高收购成本的限制.
研究的目的:
- 为了呈现一个具有成本效益的技术细微差别,将机器人手术原理与即时可用的工具相结合,以改进导航踏板螺丝放置.
- 在具有挑战性的脊柱病例中展示一种提高导航精度的方法.
主要方法:
- 这里介绍了一个64岁的女性患者的病例报告,她患有多层退行性疾病和先前的宫融合.
- 该技术涉及使用固定在手术床上的管状收缩器,以提供手术工具的稳定轨迹.
- 这种方法旨在最大限度地减少周围组织的操纵,从而提高导航精度.
主要成果:
- 描述的技术为钻孔和螺丝放置提供了坚固和可重复的轨迹.
- 尽量减少软组织操纵,提高了导航脚螺丝放置的准确性,特别是在具有挑战性的解剖学中.
结论:
- 这种技术细微差别为改进导航脊柱手术结果的机器人系统提供了一种实用且可能更容易获得的替代方案.
- 固定式管状收缩器的使用对于在复杂的宫和上胸脊椎手术中保持导航精度是有价值的辅助.