在螺旋式绘图任务中,直接比较三种触觉指导与无辅助条件之间的上肢运动学习性能

概括
免费指导在机器人辅助康复中显示出最好的运动学习. 路径指导也被证明是有效的,提供与上肢运动功能的恢复免费指导相似的结果.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 神经康复疗法 神经康复疗法
- 运动学习是指运动学习.
背景情况:
- 机器人辅助康复缺乏对运动功能的触觉指导类型进行直接比较.
- 了解最佳的触觉反对于有效的上肢恢复至关重要.
研究的目的:
- 为了比较不同的触觉指导类型在上肢运动学习上的有效性.
- 调查预学习的影响,并对随后的自由学习提供具体指导.
主要方法:
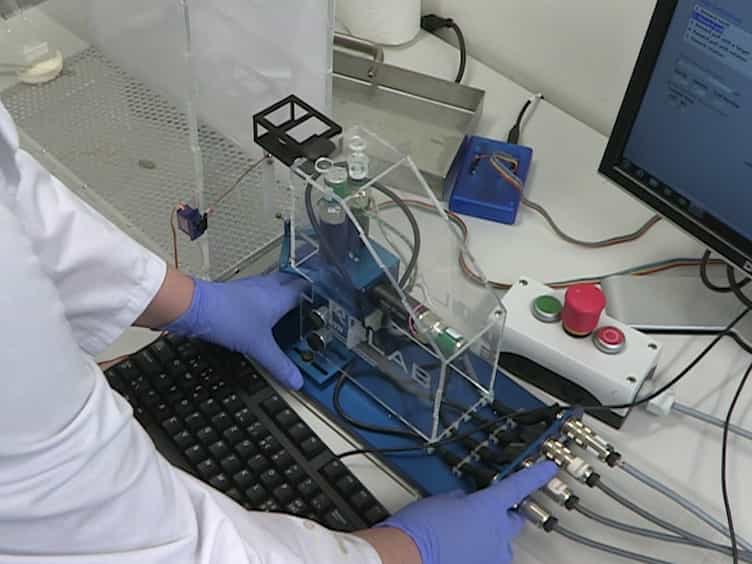
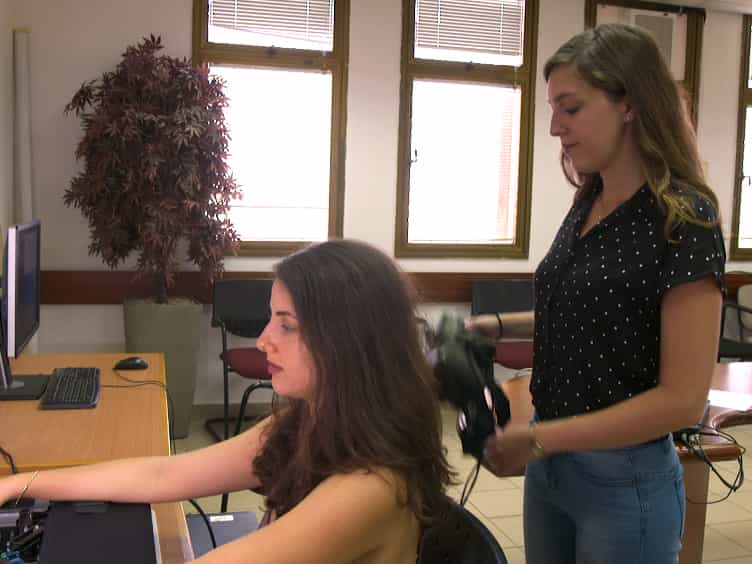
- 健康的参与者使用机器人操纵器完成了螺旋绘图任务.
- 测试了四个条件:路径指导,路径和推送指导,目标指导和免费指导.
- 两个实验评估了即时学习效应和学习前策略的影响.
主要成果:
- 免费指导产生了最大的运动学习效果.
- 路径指导显示了比目标或路径和推送指导显著更好的绩效改进.
- 在免费指导下,预学习策略没有显著改变学习后的结果.
结论:
- 免费指导和路径指导在机器人康复中有效用于上肢运动学习.
- 路径指导提供了一个可行的替代方案,展示了与免费指导相比较的学习.
- 基于错误的学习,感官反和运动控制是触觉指导有效性的关键因素.