对于宫癌的机器人辅助盆腔挖掘:对基于隔间成像的系统审查和新见解
Philippe Van Trappen1, Marie-Sofie Walgraeve2, Sarah Roels3
1Department of Gynecological Oncology, AZ Sint-Jan Hospital Bruges, Ruddershove 10, 8000 Bruges, Belgium.
Journal of clinical medicine
|July 13, 2024

概括
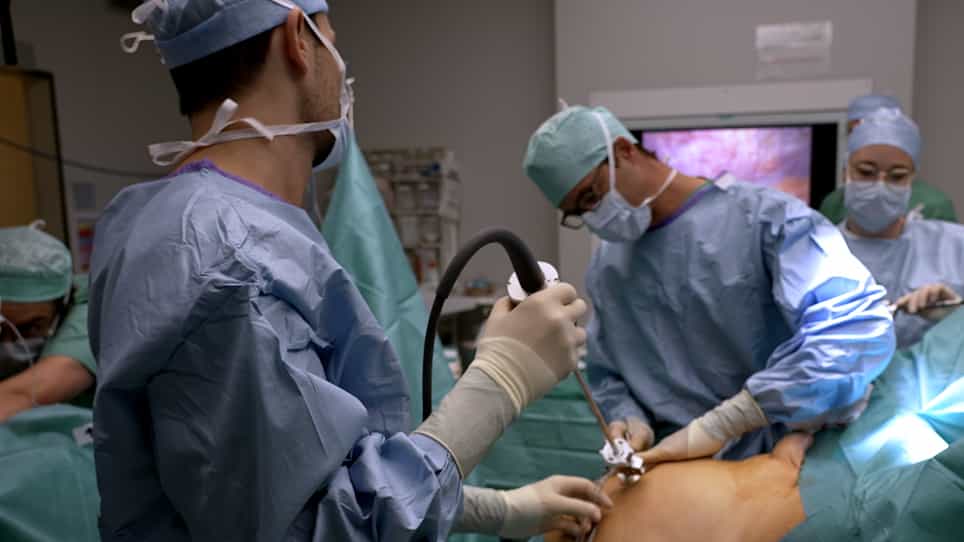
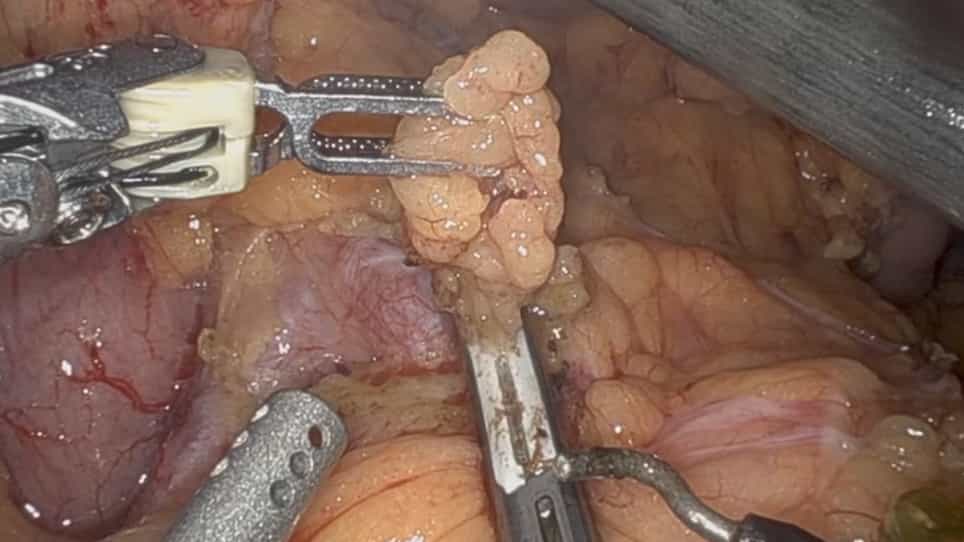
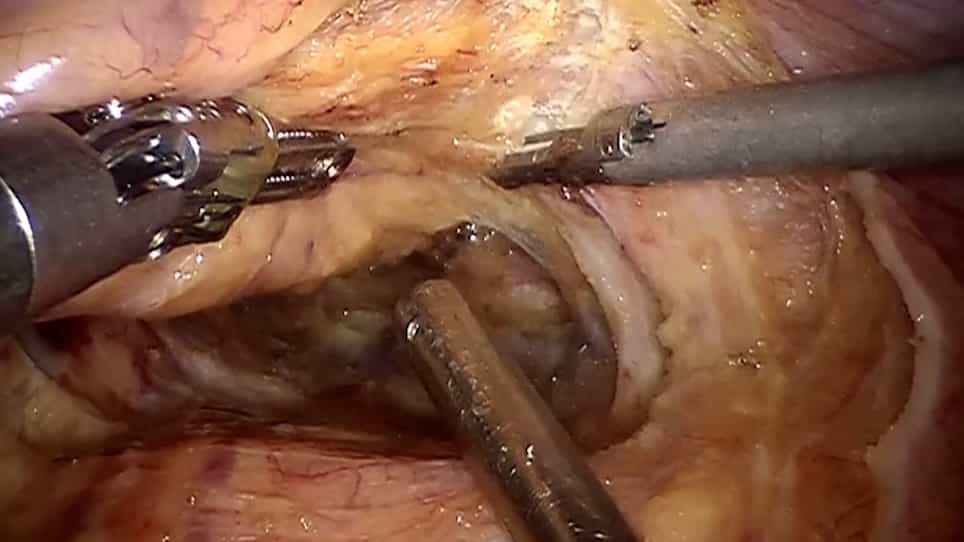
对于宫癌而言,机器人辅助的盆腔排骨是安全和可行的,比开放手术出现的并发症要少. 基于隔间的MRI可能会改善这种程序的患者选择.
科学领域:
- 妇科瘤学 妇科瘤学
- 最少侵入性的手术
- 手术成像手术成像
背景情况:
- 化学辐射治疗后持续或复发的宫癌可能需要骨盆排骨.
- 开放的骨盆排骨有显著的发病率.
- 微创手术技术,包括机器人辅助手术,是新兴的替代方案.
研究的目的:
- 系统地审查关于用于宫癌的机器人辅助盆腔挖掘的文献.
- 分析术后并发症和瘤学结果.
- 突出基于隔间的磁共振成像 (MRI) 的作用.
主要方法:
- 在遵守PRISMA指南的基础上进行系统审查.
- 在宫癌中对机器人辅助的盆腔挖掘进行全面的文献搜索.
- 评估早期/晚期的术后并发症和瘤学结果.
主要成果:
- 机器人辅助的盆腔挖掘主要用于前部挖掘 (79.4%).
- 与开放式手术相比,主要并发症率 (30-35%) 较低.
- 机器人和开放方法之间的瘤结果是可比的.
- 基于隔间的MRI显示出对局部区域入侵的高灵敏度 (93%),为宫癌提出了分界线.
结论:
- 机器人辅助的骨盆排骨是可行的和安全的,提供减少并发症,同时保持瘤疗效.
- 基于隔间的MRI显示了标准化患者选择和程序分类的潜力.