
通过双袋绳技术进行跨胃机器人胰腺胃口术的理由和技巧和技巧
Michael Ginesini1, Virginia Viti2, Allegra Ripolli2
1Division of General and Transplant Surgery, University of Pisa, Pisa, Italy. m.ginesini1@gmail.com.
Updates in surgery
|July 14, 2024

概括
机器人胰腺胃口术 (PG) 采用改进的双袋弦技术,提供了一种安全有效的胰腺解剖方法. 这种机器人手术的创新方法在20名患者中实现了零度C级的术后胰腺囊.
科学领域:
- 手术创新 在外科创新.
- 最少侵入性的手术
- 胃肠病学 胃肠病学
背景情况:
- 胰腺胃口切除术 (PG) 是胰腺解剖的关键外科手术.
- 最少侵入性PG,特别是双袋串技术,面临着诸如减少触觉反等挑战.
- 适应机器人手术技术对于克服微创手术的局限性至关重要.
研究的目的:
- 为机器人胰腺胃肠切除提供一种适应的双袋弦技术.
- 为了提高最小侵入性胰腺解剖的安全性和有效性.
- 为了减少机器人手术中术后胰腺抽的发生率.
主要方法:
- 修改了用于机器人胰腺解剖的双袋弦技术.
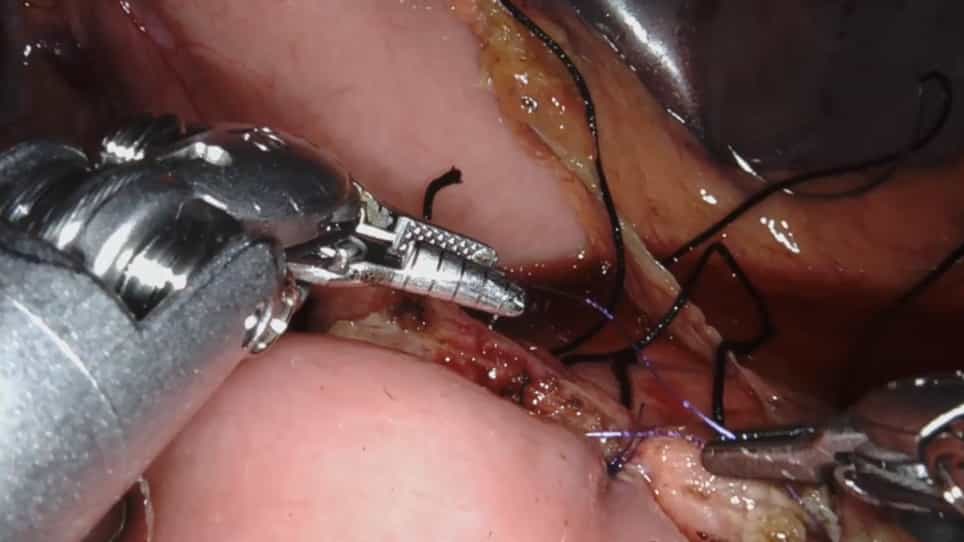
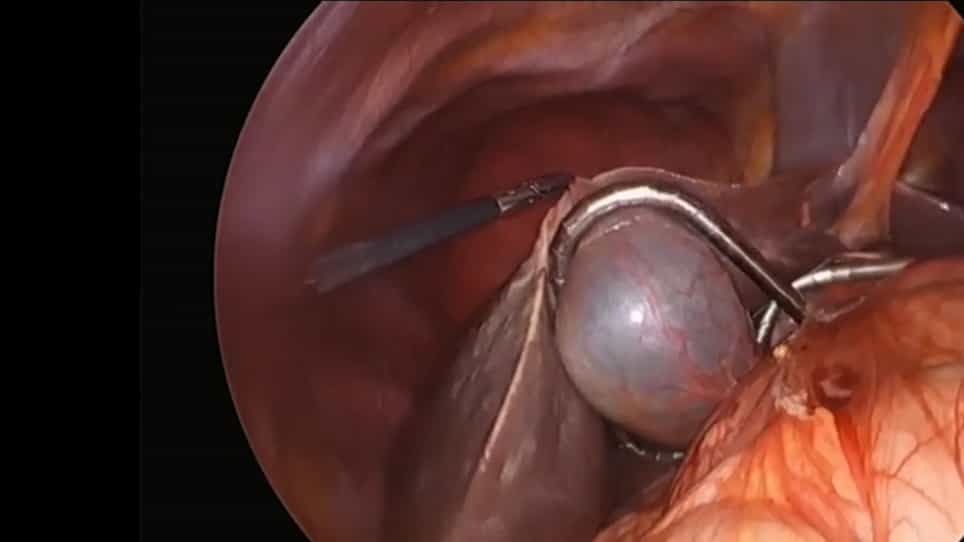
- 通过前部胃切除,以改善血清的近似度.
- 使用e-PTFE sutures,以确保胰腺残留解剖并增强血静.
- 使用omental旋转先发制人的覆盖 retroperitoneal血管.
主要成果:
- 在20个机器人胰腺胃口术手术中成功实施.
- 没有记录C级术后胰腺的病例.
- 在机器人手术中证明了改进技术的可行性和安全性.
结论:
- 适应的双袋弦技术是机器人胰腺解剖的可行和安全的选择.
- 这种修改后的方法有效地解决了与最小侵入性PG相关的挑战.
- 该技术在减少术后并发症,如胰腺丸方面表现有前途.