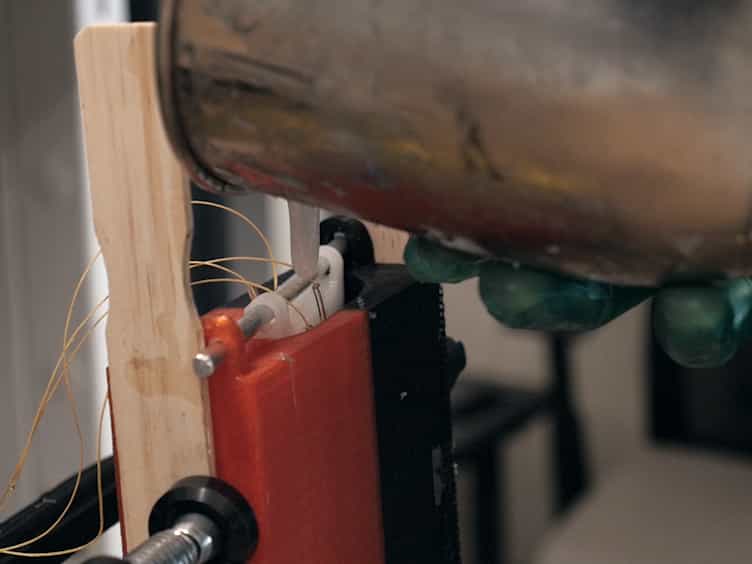
一个双脚机器人设计的设计,用于运行水,基于一个六连接的机制,灵感来自贝西里斯克
Jingfu Zhao1, Jiaxu Han1, Wenjie Ju1
1School of Mechanical Engineering, Tianjin University, Tianjin 300350, People's Republic of China.
Bioinspiration & biomimetics
|July 16, 2024

概括
这项研究介绍了一种能够在水上运行的双脚机器人,其灵感来自贝西里斯克. 机器人利用水力动力学原理和一种新的机制来实现水面运动.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物力学 生物力学
- 流体动力学 流体动力学
背景情况:
- 腿类机器人在各种地形上表现出色,但在水等灵活的环境中扎.
- 目前的腿式机器人仅限于高硬度的表面,限制了它们的操作范围.
- 将机器人移动性扩展到水生环境是一个重大的工程挑战.
研究的目的:
- 开发一种能够在水面上跑步的双脚机器人.
- 用水力动力学原理模仿贝西里斯克在水中运行的运动.
- 设计和优化一个有效的水面推进机制.
主要方法:
- 一个单个自由度的双脚机制被设计成复制贝西里斯克的脚轨迹.
- 粒子群优化被用于机理的几何参数的尺度优化.
- 数字计算分析了运动频率和脚面积对性能的影响,优化了最大的升降冲动.
主要成果:
- 一个双脚水上运行的机器人原型实现了最大提升力是其重量的2.4倍 (160克).
- 机器人展示了从0.3到0.8米/秒的水平前进速度.
- 结果表明,该机制为水面运动提供了足够的水力动力支持.
结论:
- 拟议的双脚机器人设计成功地使水通过水力动力学力流动.
- 该机制的性能被优化为高效的提升生成,与贝西里斯克的能力相提并论.
- 这项研究将腿类机器人的潜力扩展到水生环境中.

相关概念视频
 01:22
Mechanical Systems
Mechanical systems are analogous to to electrical networks where springs and masses play similar roles to inductors and capacitors, respectively. A viscous damper in mechanical systems functions similarly to a resistor in electrical networks, dissipating energy. The forces acting on a mass in such systems include an applied force in the direction of motion, counteracted by forces from the spring, a viscous damper, and the mass's acceleration. This interplay of forces is mathematically described...
 01:21
Design Example: Creating a Hydraulic Model of a Dam Spillway
Scaled hydraulic models of dam spillways provide a practical way to replicate and study the intricate flow dynamics of these structures. Often built to a 1:15 ratio, these models allow for observing critical water behavior, such as velocity distribution, flow patterns, and energy dissipation.