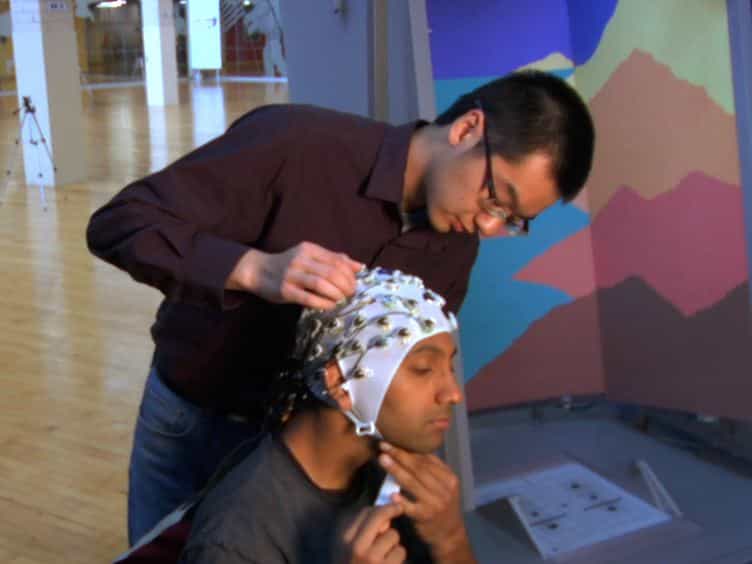

使用深度学习方法和EEG解读踏板任务期间下肢运动参数
Cristian Felipe Blanco-Diaz1, Cristian David Guerrero-Mendez2, Rafhael Milanezi de Andrade3
1Postgraduate Program in Electrical Engineering, Federal University of Espirito Santo, Vitoria, Brazil. cblanco88@uan.edu.co.
Medical & biological engineering & computing
|July 19, 2024

概括
这项研究表明,深度学习可以从EEG信号中估计下肢运动,用于中风康复. 人工神经网络改善了机器人运动自行车的脑电脑界面控制.
科学领域:
- 神经科学是一个神经科学.
- 机器人技术 机器人技术 机器人技术
- 生物医学工程 生物医学工程
背景情况:
- 脑卒中会损害运动能力,需要先进的康复工具,如脑电脑接口 (BCI).
- 使用机器人系统与机器人系统的BCI恢复步行功能,例如电动化迷你运动自行车 (MMEB),显示出希望.
- 从电脑电图 (EEG) 信号对连续运动进行准确的动力学估计仍然是一个重大挑战.
研究的目的:
- 为了比较两个人工神经网络 (ANN) 解码器,用于估计踩踏过程中下肢动力学参数.
- 评估使用深度学习 (DL) 在BCI控制的MMEB中进行连续解码的可行性.
主要方法:
- 利用长短期记忆 (LSTM),一种循环神经网络 (RNN),来解码EEG特征.
- 在踩踏任务时估计的脚位置 (x,y) 和膝关节角度.
- 分析了踩踏速度和解码器性能之间的动力变异和相关性.
主要成果:
- 从三角波段EEG特征进行动力参数重建,LSTM获得了大约0.58的皮尔森相关系数 (PCC).
- 拟议的算法在区分踩踏和休息时间方面表现出有效性.
- 在踏板速度和解码器性能之间观察到负线性相关性,这表明在较慢的速度下更容易估计.
结论:
- 深度学习方法可用于估计踩踏过程中的EEG信号下肢动力学.
- 这项研究促进了使用连续解码的BCI开发更强大的MMEB控制器.
- 通过最大限度地提高BCI驱动系统的自由度,研究结果支持增强,个性化康复.
更多相关视频
 06:37
Electroencephalography Network Indices as Biomarkers of Upper Limb Impairment in Chronic Stroke
Published on: July 14, 2023
862
 11:31
Functional Near Infrared Spectroscopy of the Sensory and Motor Brain Regions with Simultaneous Kinematic and EMG Monitoring During Motor Tasks
Published on: December 5, 2014
15.1K