
腹腔镜和机器人手术的结合:在内脏手术中使用德克斯特机器人系统TM的第一次经验
Pernilla Virginia Conrad1, Anne-Sophie Mehdorn1, Ibrahim Alkatout2
1Department of General, Visceral, Thoracic, Transplantation and Pediatric Surgery, University Medical Center Schleswig-Holstein, Campus Kiel, 24105 Kiel, Germany.
Life (Basel, Switzerland)
|July 27, 2024

概括
德克斯特机器人系统 (Dexter Robotic SystemTM) 为内脏手术提供了一个安全且易于使用的平台. 最初的经验表明,成功实施简单到中等复杂度的程序,设置时间缩短.
科学领域:
- 机器人手术 机器人手术
- 最少侵入性的手术
- 内脏外科手术 内脏外科手术
背景情况:
- 机器人腹部手术已经建立了20多年.
- 最初的专利过期导致了替代机器人系统的引入.
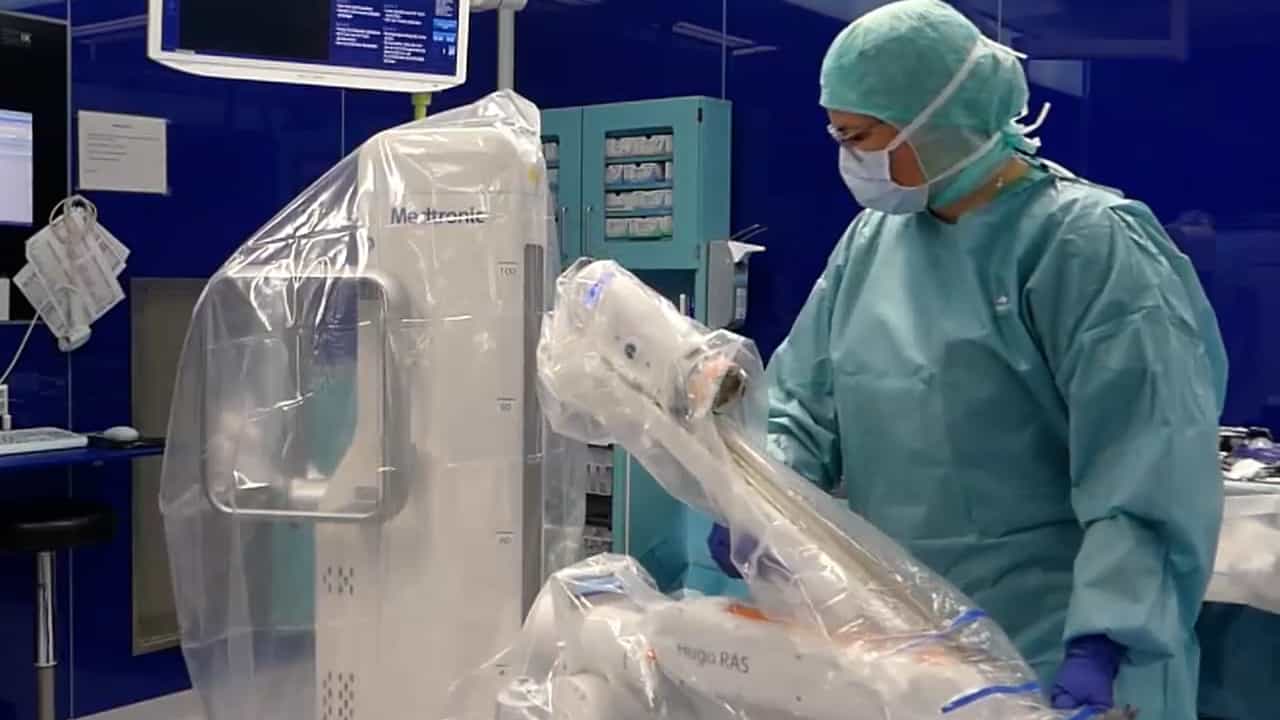
- 德克斯特机器人系统TM是一个新的,模块化,小格式的机器人平台.
研究的目的:
- 在内脏外科部门报告使用德克斯特机器人系统TM的初步经验.
- 评估使用Dexter用于各种外科手术的可行性和安全性.
主要方法:
- 描述德克斯特系统和手术设置.
- 对使用Dexter进行手术的患者的人口统计和术后数据的分析.
- 系统对接时间的评估.
主要成果:
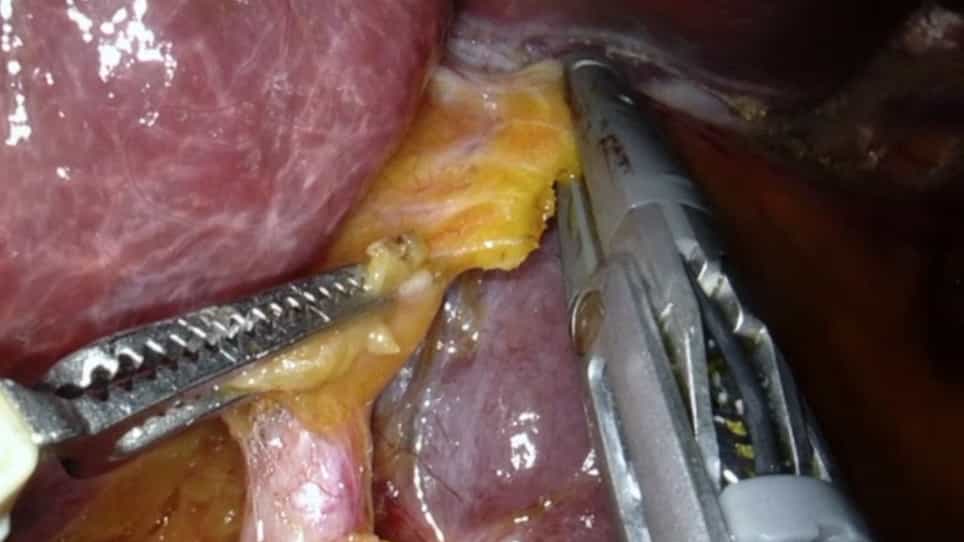
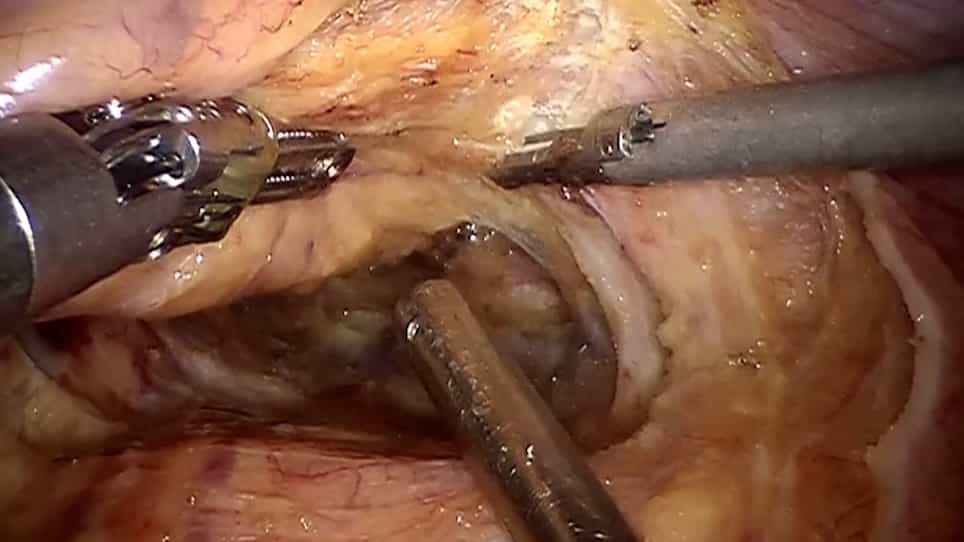
- 进行了56项手术,常见的手术包括胆囊切除术, inguinal hernia修复 (TAPP) 和右瘤性半胆囊切除术.
- 平均对接时间为6分钟,在后来的手术中减少到4分钟.
- 德克斯特在没有任何重大挑战的情况下实施.
结论:
- 德克斯特机器人系统TM可以安全地用于简单到中等复杂度的内脏外科手术程序.
- 该系统的简单性和可访问性使其适合于刚开始使用机器人手术的外科医生.
- 在机器人和腹腔镜方法之间轻松切换是一个关键优势.