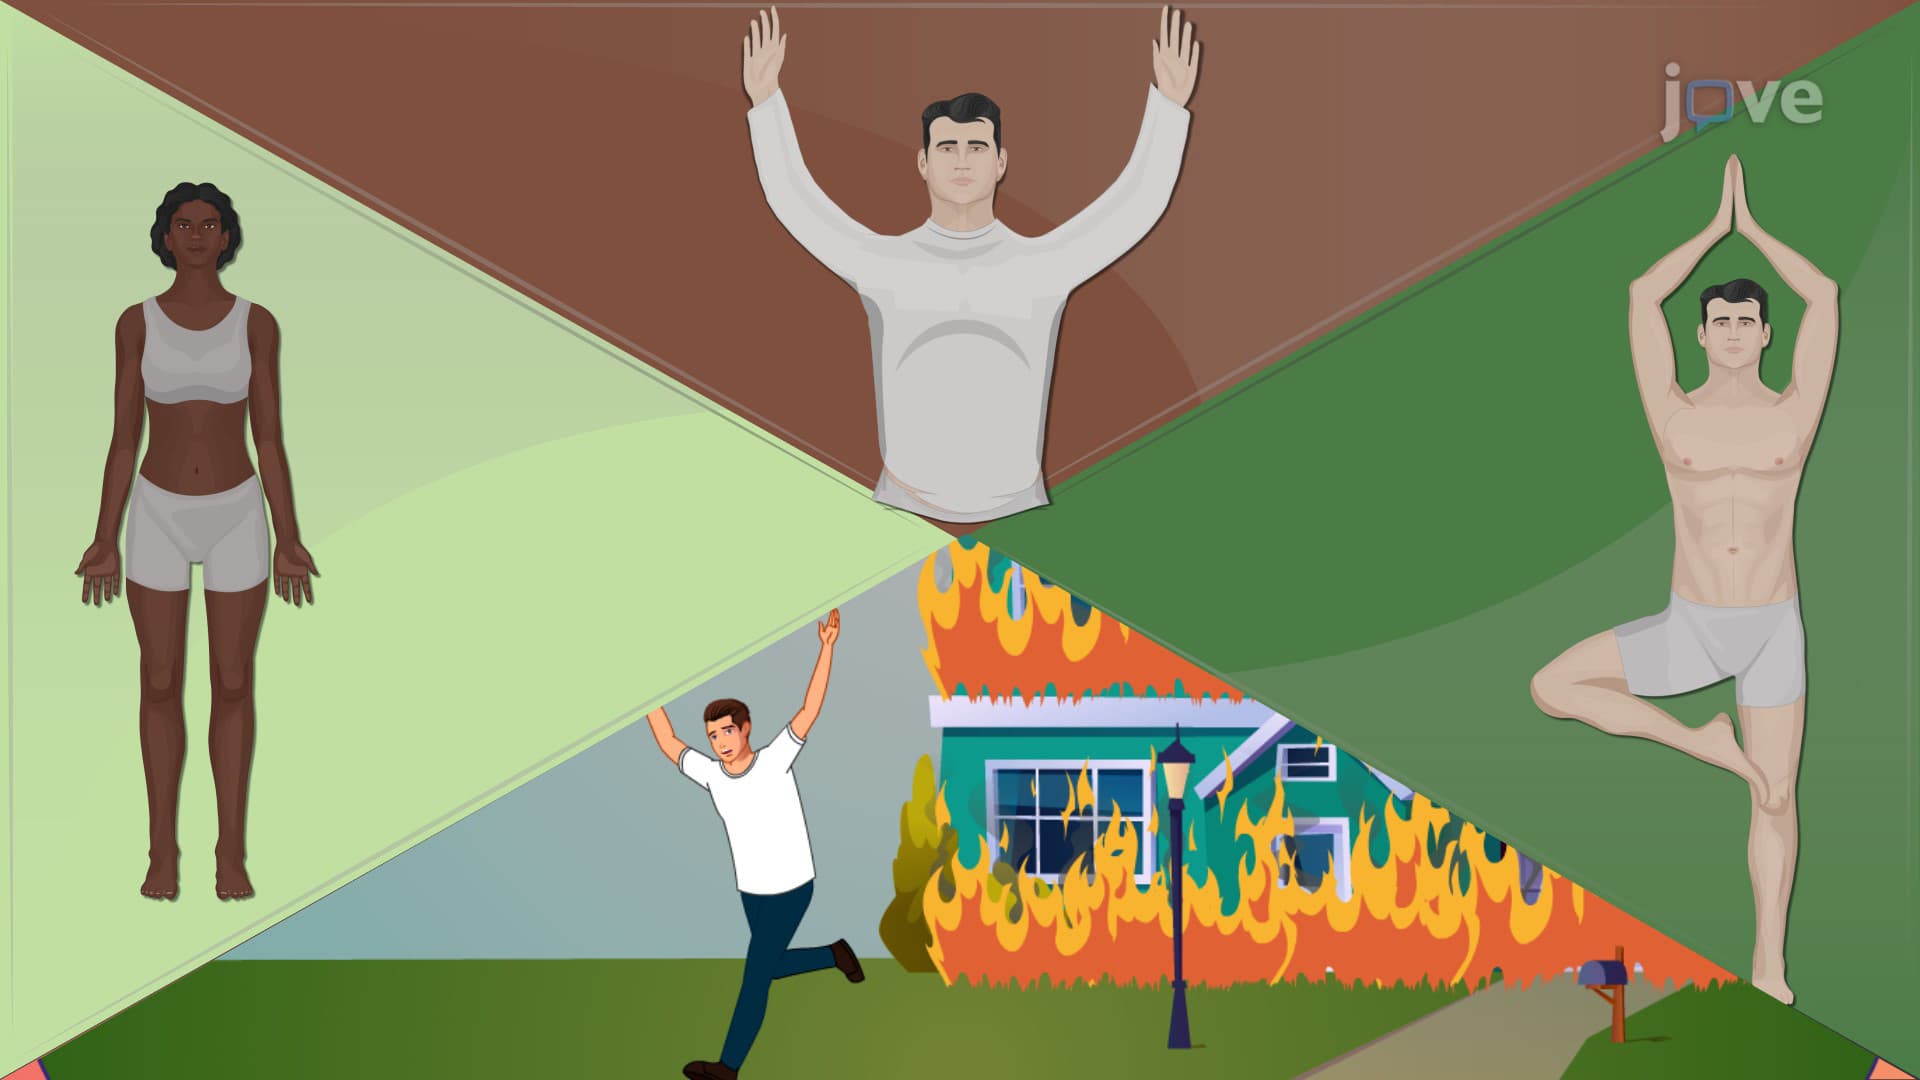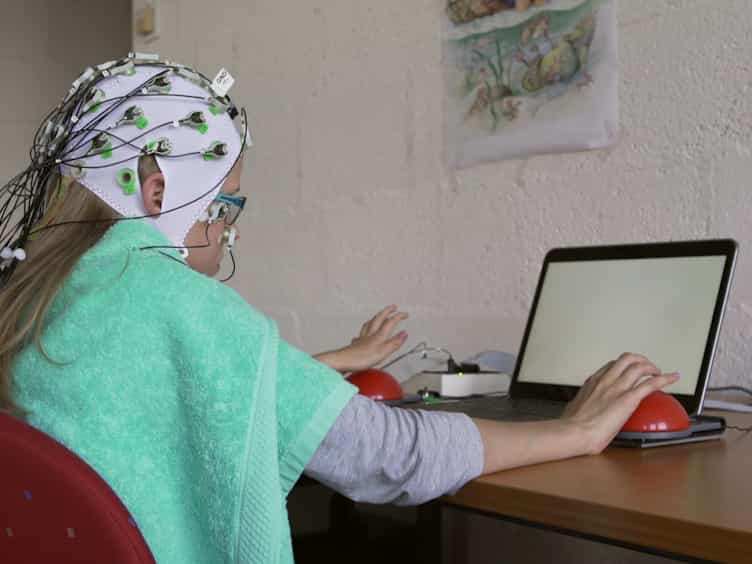
在双边性脑患者的个人中,在自愿单边手臂运动期间的预期姿势调整中,在站立时进行协作激活策略
Daisuke Kawaguchi1, Hidehito Tomita2, Yoshiki Fukaya3
1Aichi Prefectural Mikawa Aoitori Medical and Rehabilitation Center for Developmental Disabilities, 9-3 Koyaba, Kouryuji-cho, Okazaki 444-0002, Japan; Graduate School of Health Sciences, Toyohashi SOZO University, 20-1 Matsushita, Ushikawa-cho, Toyohashi 440-8511, Japan.
Human movement science
|August 1, 2024

概括
双边性脑 (BSCP) 患者主要使用预测性肌肉激活来进行姿势控制. 这种策略与健康个体不同,导致手臂运动期间的姿势不稳定性更大.
科学领域:
- 神经科学是一个神经科学.
- 生物力学 生物力学
- 发动机控制器的控制器
背景情况:
- 双边性脑 (BSCP) 患者经常表现出受损的预期性姿势调整 (APA).
- 关于BSCP患者在APA中使用的同活化策略,存在相互矛盾的证据.
研究的目的:
- 为了研究BSCP的个体在单边手臂曲任务期间的姿势肌肉活动.
- 为了比较BSCP和健康对照个体之间的APA.
主要方法:
- 10名BSCP (总运动功能分类系统II级) 个体和10名对照人进行了单边手臂曲.
- 表面电肌图记录了大腿直肠,中侧腿筋,前侧小腿骨和中侧胃半径.
- 通过力量平台上的压力位移中心评估姿势平衡.
主要成果:
- BSCP组显示主要是预期性肌肉激活,与对照组的激活和抑制混合不同.
- BSCP组表现出增加的ipsilateral,contralateral和agonist-antagonist肌肉激活.
- BSCP组经历了更大的姿势平衡障碍.
结论:
- 患有BSCP的个体可能依赖于协作激活策略,主要是预期肌肉激活,以保持姿势稳定.
- 这种策略可以在需要选择性肌肉活动的任务中使用.
- 损坏的APAs有助于减少BSCP的姿势平衡.
更多相关视频
 05:28
Author Spotlight: Enhancing Upper Limb Rehabilitation in Stroke Patients Through Advanced Robotic and Neuromodulation Technologies
Published on: October 11, 2024
550
 06:21
Postural Organization of Gait Initiation for Biomechanical Analysis Using Force Platform Recordings
Published on: July 26, 2022
2.5K