穿越关节截肢个体的行走关节生物力学使用处方假肢和在肌电控制下的便携式生物假肢

概括
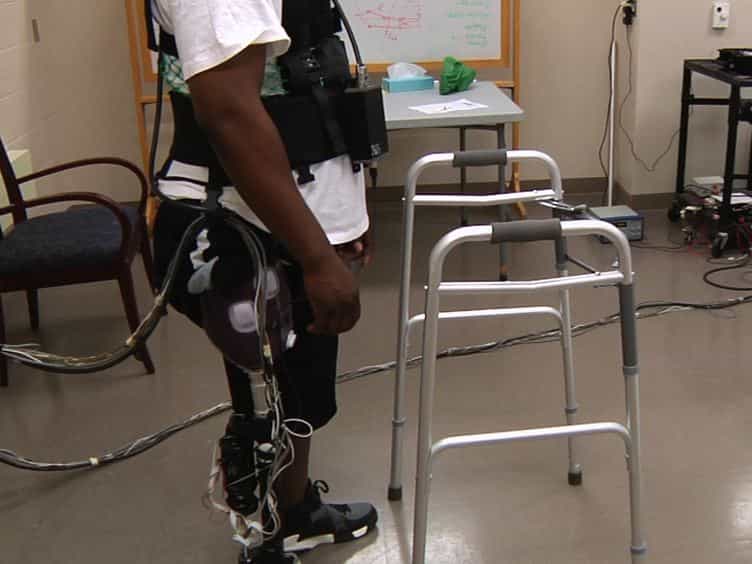
截肢截肢的个体学会了使用肌电信号来控制未绑定的电动脚假肢. 参与者更喜欢动力假肢,表明成功的适应和学习改善了行走.
科学领域:
- 生物医学工程 生物医学工程
- 康复机器人 康复机器人
- 假肢手术 假肢手术是一门专业.
背景情况:
- 截肢者可以使用残余肢体肌肉控制机器人脚假肢.
- 现有的肌电假肢通常依赖于连接的气动系统.
- 开源腿提供了一个不受束的,用电机驱动的脚,用于肌电控制.
研究的目的:
- 为了评估开源脚的连续比例肌电控制.
- 评估使用动力假肢的跨肢截肢者的学习和适应能力.
主要方法:
- 招募了五名经过腿截肢的个人.
- 参与者同时带着实验性动力假肢和他们处方的被动假肢行走.
- 数据是在多次练习之前和之后收集的,总计5小时的步行时间.
主要成果:
- 参与者在练习后表现出增加高峰脚功率和脚功能的倾向,使用动力假肢.
- 虽然在统计学上并不显著,但据报道,人们更喜欢肌电控制的动力假肢.
- 五分之四的参与者在实践后使用动力假肢产生了更大的峰值功率.
结论:
- 截肢截肢的个体可以学会有效地走路,在持续的肌电控制下使用无动力假肢.
- 尽管没有达到全容量,但用户适应并更喜欢动力假肢而不是被动设备.
- 这项研究证明了无动力假肢在改善移动性和用户体验方面的潜力.