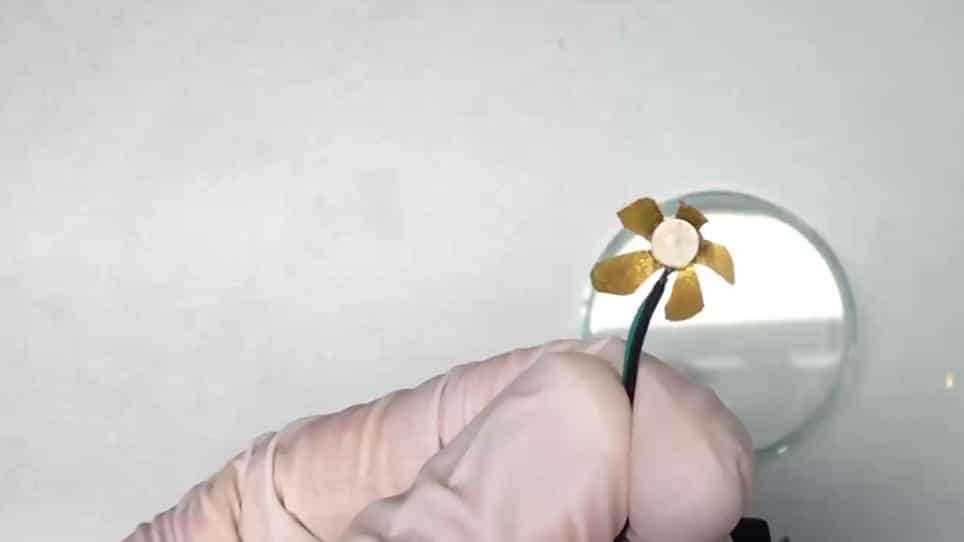
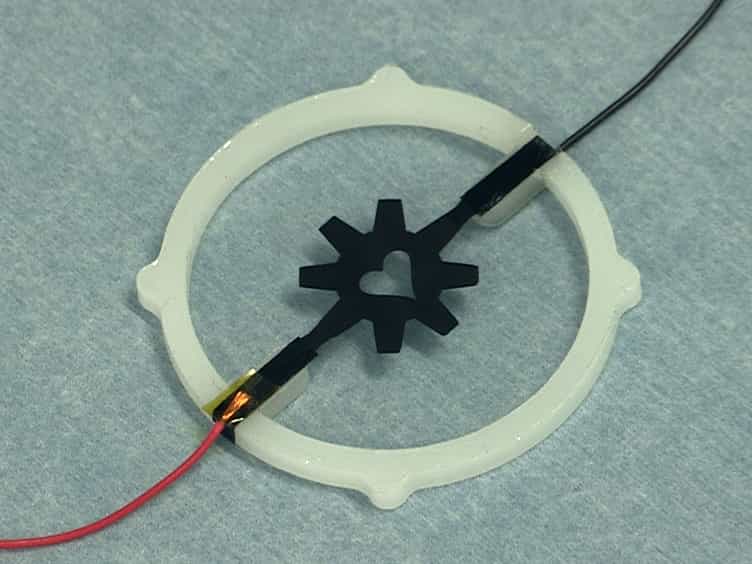
相关实验视频
Updated: Jun 17, 2025
10:32

Fabrication Process of Silicone-based Dielectric Elastomer Actuators
Published on: February 1, 2016
33.6K
纤维增强的等轴电介电弹性体驱动器用于平面外排位
Simon Holzer1, Stefania Konstantinidi1, Markus Koenigsdorff2
1Integrated Actuators Laboratory, Ecole Polytechnique Fédérale de Lausanne, Rue de la Maladière 71b, 2000 Neuchâtel, Switzerland.
Materials (Basel, Switzerland)
|August 10, 2024

概括
纤维增强介电弹性体执行器 (DEA) 克服了应变分布和稳定性的限制. 这种新的设计增强了机械完整性,以提高软机器人和触觉设备的性能.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人工程 机器人工程 机器人工程
- 软执行技术软执行技术
背景情况:
- 介电弹性体执行器 (DEA) 对软机器人和自适应结构具有前景.
- 目前的DEA在平面内应变分布和机械稳定性方面存在局限性.
- 解决这些局限性对于推进DEA应用至关重要.
研究的目的:
- 引入一种新的纤维增强设计用于介电弹性体执行器 (DEA).
- 为了提高机械完整性和改善DEA中的应变分布.
- 为了实现高效的能量转换和外平面移位,用于实际应用.
主要方法:
- 为DEA开发一种新的纤维增强战略.
- 分析建模用于预测执行器行为.
- 用不同介电厚度 (100微米和200微米) 和纤维数量 (4和8) 制造纤维增强的DEA.
- 数字模拟和实验验证执行器性能.
主要成果:
- 纤维增强显著提高了机械完整性和应变分布.
- 达到500微米的最大外平面位移.
- 展示了高达0.18N的力量能力.
- 纤维增强等轴DEAs的特点性能.
结论:
- 纤维增强的DEA比传统设计提供了更高的性能.
- 这种新的设计显示出对开发先进的触觉设备的重大前景.
- 这种方法为更强大,更高效的软机器人系统铺平了道路.