相关实验视频
Updated: Sep 29, 2026
08:24

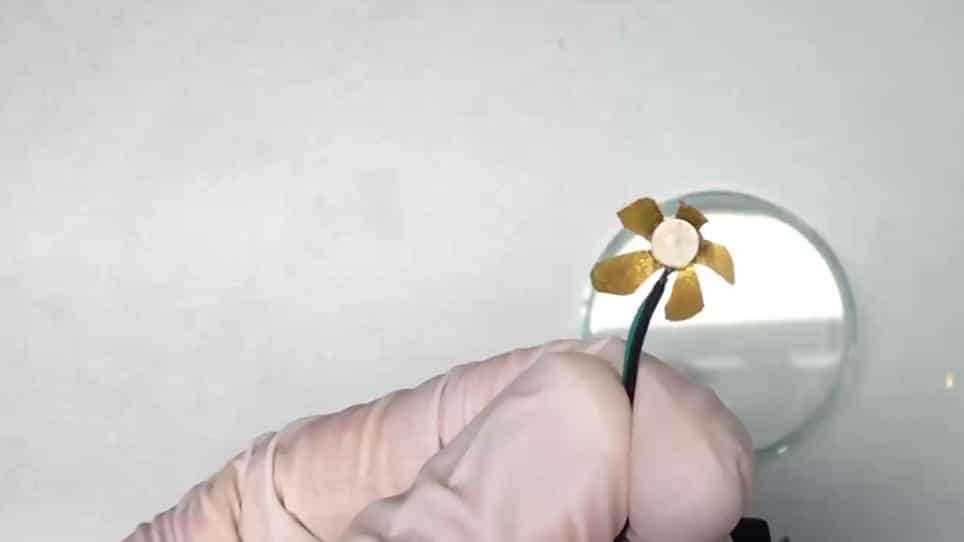
Bioinspired Soft Robot with Incorporated Microelectrodes
Published on: February 28, 2020
8.7K
使用MPM的肌肉驱动软机器人的生物灵感变形计算设计方法
Ying Yin1, Mo Cheng1, Zhiwei Li1
1School of Electromechanical Engineering, Guangdong University of Technology, Guangzhou, 510006 Guangdong, People's Republic of China.
Bioinspiration & biomimetics
|August 16, 2024

概括
本研究介绍了肌肉驱动软机器人的计算设计方法,使它们能够模仿动物的运动,并实现所需的变形. 这种方法有效地为生物灵感机器人 (如蛇和青) 生成肌肉布局.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物启发工程 生物启发工程
- 计算设计的计算设计.
背景情况:
- 动物在适应环境时表现出各种各样的运动器官形式,激发了对它们的变形和驱动机制的研究.
- 软机器人提供了复杂运动的潜力,但为特定的变形设计它们的驱动仍然具有挑战性.
研究的目的:
- 为肌肉驱动软机器人提出一种计算设计方法,模仿动物自然变形行为.
- 为了生成最佳的肌肉布局,以实现软机器人中所需的变形.
主要方法:
- 使用计算方法,根据最初和所需的机器人形状来确定肌肉驱动的布局.
- 使用材料点方法 (MPM) 模拟软机器人材料的合和协调变形.
- 开发一种高效的搜索算法,用于对应各种变形的肌肉布局.
主要成果:
- 成功为各种生物灵感软机器人生成肌肉布局,包括生物蛇,青和人脸.
- 实验验证显示,生物蛇和青机器人的实际和模拟变形之间有超过90%的重叠.
- 通过有效的模拟,验证了生物蛇和人类面部软机器人的运动中的全球肌肉分布.
结论:
- 拟议的计算设计方法有效地使肌肉驱动软机器人能够实现所需的,生物启发的变形.
- 材料点方法模拟准确地捕捉了这些软机器人的复杂变形行为.
- 这种方法为设计各种应用的多功能生物灵感软机器人提供了强大的框架.